Традиционная пятничная подборка самых интересных свежих видео о роботах: от четвероногого робота, который собирает гигантский кубик Рубика, до гуманоидов, роботов-манипуляторов и лунных вездеходов.
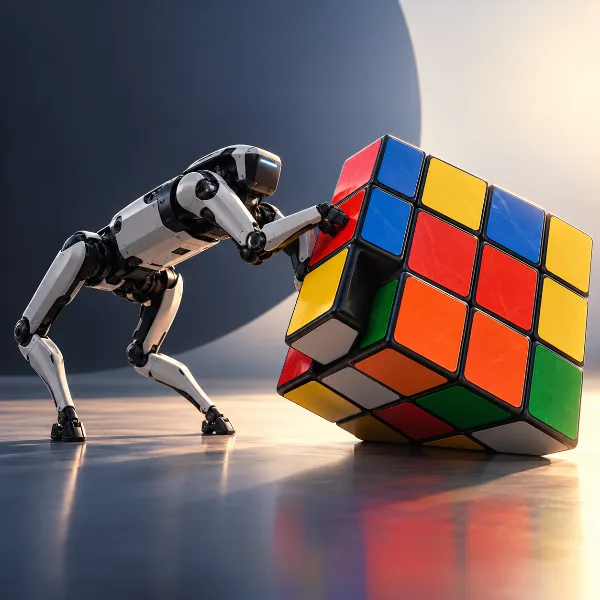
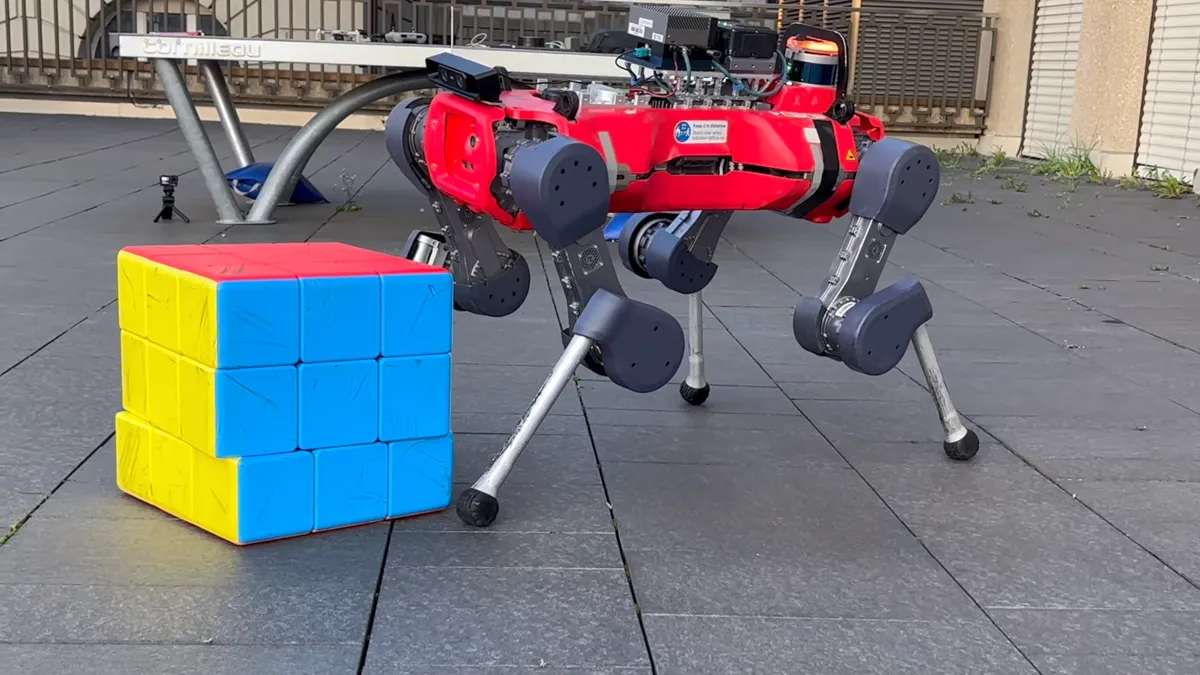 Четвероногий робот самостоятельно собрал кубик Рубика с помощью своих «ног». Источник изображения — spectrum.ieee.org
Ближайшие робототехнические события
CoRL 2026: 9–12 ноября 2026, Остин
Humanoids 2026: 6–9 декабря 2026, Санта-Клара, Калифорния
Видео недели
Начнём с главного ролика недели.
Четвероногий робот самостоятельно собирает гигантский кубик Рубика, используя только свои «ноги».
Видео: Robotics Systems Lab, ETH Zurich
Люди без усилий реагируют на происходящее вокруг: ловко отбивают теннисный мяч, ловят падающую чашку, отступают в сторону от проезжающей тележки или подхватывают коробку, брошенную при разгрузке грузовика. Эти привычные действия требуют предсказать движение цели и рефлекторно отреагировать всем телом примерно за секунду. Для гуманоидов такое визуальное реактивное управление всем телом остаётся сложной задачей. Мы представляем Reflex — трёхэтапный фреймворк, который осваивает эти навыки шаг за шагом и связывает их компактным представлением динамики объектов.
Видео: Reflex
Следующий ролик — от ACM SIGCHI. Идея «зачем усложнять, если можно упростить» особенно актуальна для таких задач, как складывание белья роботами и другие задачи распознавания и манипулирования.
Видео: ACM SIGCHI
Компания Parallel Systems известна ещё с 2022 года, когда о ней впервые писали, — и она по-прежнему в деле.
Видео: Parallel Systems
Концовка следующего ролика получилась немного жутковатой.
В этом видео показаны возможности управления всем телом при локомоции и манипуляциях у KAIST Humanoid v0.9, созданного в лаборатории DRCD совместно с RAILAB, который разработал руки робота. Используя бортовую визуальную обратную связь, гуманоид толкает объекты массой до 35 кг и поднимает предметы до 20 кг, выкладывая из них буквы «KAIST».
Видео: KAIST DRCD Lab
Если не тратиться на датчики для роботов, можно позволить себе куда более крупные колёса.
Видео: RaiLab KAIST
Роботы на проводах становятся всё причудливее.
Видео: JSK Robotics Laboratory
У AthenaZero две трёхпалые роботизированные кисти с сухожильным приводом. Такая конструкция позволяет пальцам переплетаться и удерживать предметы разных размеров — от яйца до молотка. Каждый палец приводит в движение мотор в торсе робота, чтобы сделать кисть легче, а усилие передаётся по гибким тросам. Эта кисть быстрая (закрывается примерно за 80 миллисекунд) и сильная. А с дополнительными высокоточными барометрическими датчиками давления она может быть ещё и бережной.
Видео: Robotics and AI Institute, публикация в Science Robotics
Биогибридный робот сочетает живую ткань с инженерными материалами — здесь это выращенная в лаборатории скелетная мышца в паре с мягким напечатанным на 3D-принтере каркасом, который превращает сокращения мышцы в движение. А что, если проектировать живую мышцу и мягкий каркас вместе, а не сначала растить мышцу, а потом строить вокруг неё скелет? В этой работе Лаборатории мягкой робототехники ETH Zurich мы адаптировали фреймворк моделирования мягких тел, чтобы оптимизировать обе части одновременно. В результате сантиметровые биоактуаторы показывают до 11 раз больший диапазон движения, чем прежние системы с сопоставимым объёмом ткани. Достаточно сильные, чтобы прыгать, плавать, ходить и захватывать предметы.
Видео: Soft Robotics Lab, ETH Zurich
Новый ролик Unitree показывает сценарий применения гуманоидов.
Видео: Unitree
Ещё несколько анонсов-тизеров с предстоящего симпозиума ACM по программному обеспечению и технологиям пользовательских интерфейсов (UIST).
Видео: ACM Symposium on User Interface Software and Technology
За три часа на одном GPU SuperMimic превосходит по результату современный базовый трекер движений, который обучался семь дней на 128 GPU. Метод сокращает затраты GPU-часов более чем в 1000 раз и даёт сбой лишь на 25 из 129 514 эталонных движений против 179 сбоев у базового метода. После 9,8 часа на двух GPU SuperMimic выдаёт ноль сбоев.
Видео: Hybrid Robotics
Ситуация выходит из-под контроля: теперь их уже двое!
Представляем двойное навесное устройство Grain Weevil. Два робота, объединённые в одну более крупную машину, которой управляет один оператор, выполняют работу до трёх роботов.
Видео: Grain Weevil
Сегодня, 21 октября 2026 года, на выставке CES Unveiled Milan компания Generative Bionics объявила о планах построить крупнейшую в Европе «фабрику данных» для физического ИИ (Physical AI Data Factory) с AMD в качестве партнёра по ИИ-инфраструктуре.
Видео: Generative Bionics
От роботов-вездеходов, исследующих сложный лунный рельеф, до лунных транспортных средств, которые будут возить астронавтов программы Artemis по поверхности, — мобильность сыграет решающую роль в создании устойчивого присутствия человека на Луне. На ранних этапах развития лунной базы Moon Base эти машины помогут NASA исследовать район южного полюса Луны, вести научную работу, испытывать новые технологии и собирать информацию для будущих миссий. В этом обзоре Moon Base можно подробнее рассмотреть некоторые лунные транспортные средства и роботов-вездеходов, прокладывающих путь к первому лунному форпосту человечества.
Видео: NASA
Автор следующего дрона с одним мотором отдал должное предыдущим исследованиям, среди которых были занятные дроны из Пенсильванского университета, о которых писали в 2014 году.
Видео: Joshua Bird
Зачем выбирать двуногого робота человеческой формы вместо специализированных колёс, портальных манипуляторов или четвероногих платформ? Выступая на Humanoids Summit Seoul 2026, Майкл Перри (Michael Perry) из Persona AI разбирает самый спорный вопрос отрасли и приводит весомое деловое и инженерное обоснование гуманоидной формы.
Видео: Humanoids Summit