Организация BeagleBoard.org представила BeagleConnect QuadESC — открытую плату-контроллер для управления четырьмя бесколлекторными двигателями (BLDC), построенную вокруг системного модуля BeagleConnect Torque. В основе модуля лежит микроконтроллер Texas Instruments AM13E23019 с ядром Arm Cortex-M33 на частоте 200 МГц, тригонометрическим вычислительным блоком (TMU) и нейросетевым ускорителем TinyEngine для задач периферийного ИИ.
Несущая плата QuadESC поддерживает четыре трёхфазных выхода для BLDC-моторов, по двенадцать каналов измерения тока и напряжения, четыре датчика температуры и мониторинг напряжения батареи. На плате также есть восьмиконтактный разъём для полётного контроллера с поддержкой DShot, телеметрии и передачи данных о токе, интерфейс отладки SWD, разъём для зуммера и встроенные стабилизаторы питания.
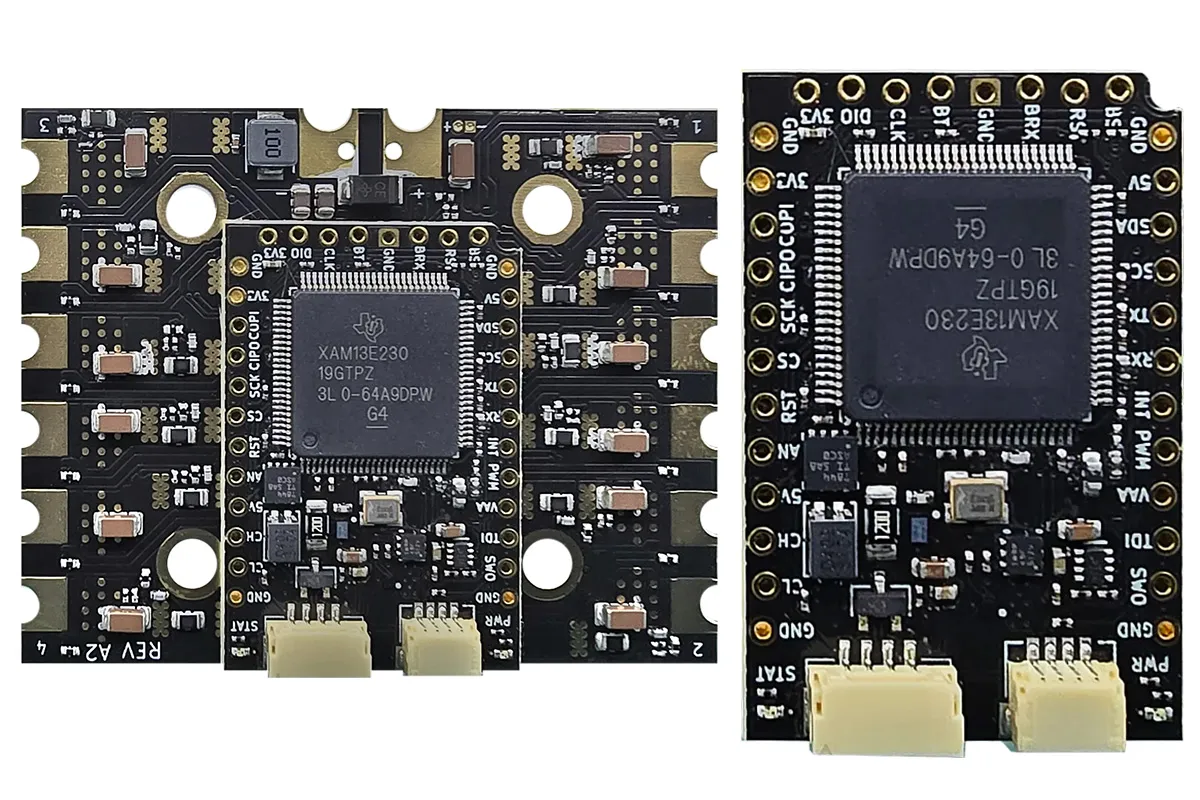
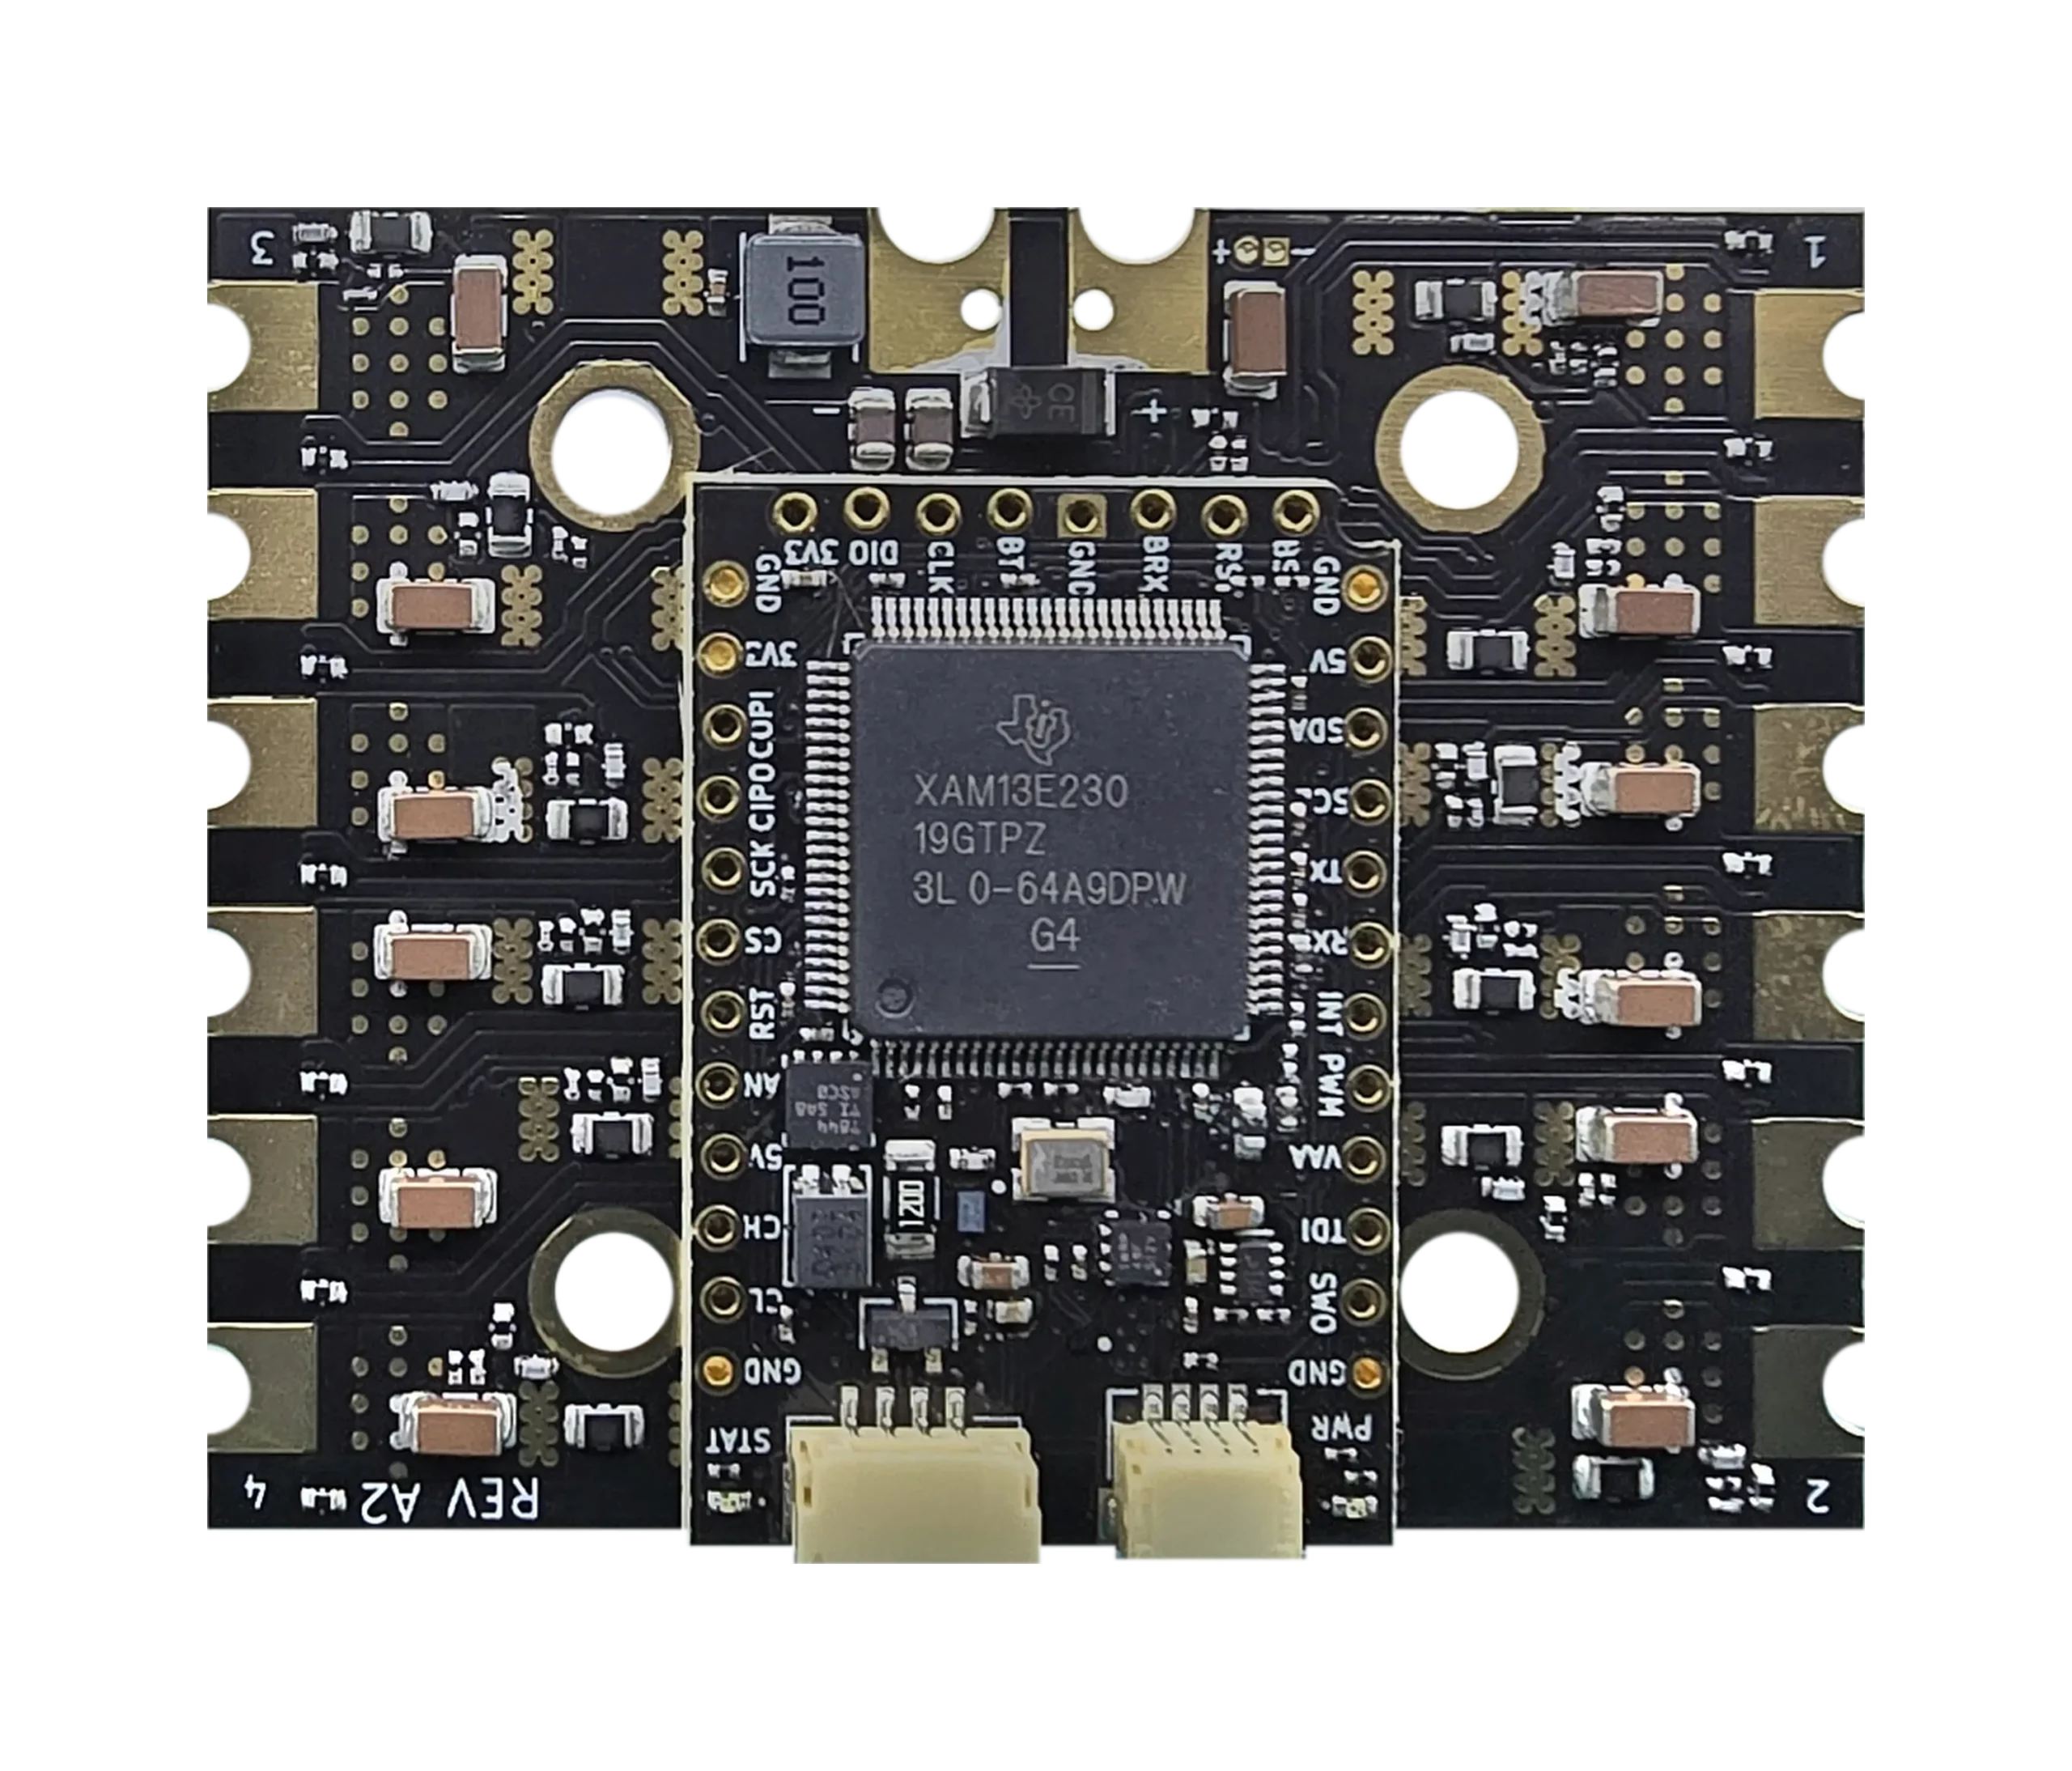
Модуль BeagleConnect Torque
Модуль Torque можно устанавливать и на собственные несущие платы — для робототехники, управления двигателями и устройств с интерфейсом CAN.
Он берёт на себя вычисления, измерения и коммуникационные интерфейсы, тогда как силовую часть для моторов обеспечивает внешняя обвязка.
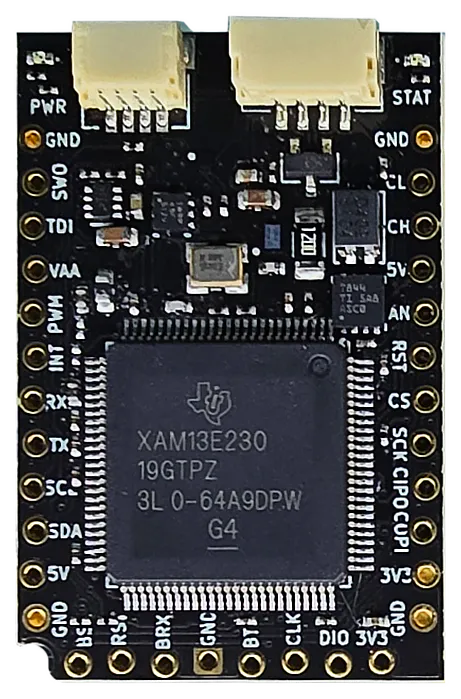
Характеристики модуля:
- Главный MCU — Texas Instruments AM13E23019
- Ядро — Arm Cortex-M33 @ 200 МГц с FPU
- Память — 128 КБ SRAM
- Хранилище — 512 КБ flash
- Прочее — TMU, ИИ-ускоритель TinyEngine, 3× 12-битных АЦП и ШИМ для управления двигателями
- Связь
- CAN FD со встроенным трансивером TI TCAN844
- 4-контактный разъём JST-GH для CAN и питания с программно включаемым терминатором 120 Ом
- Интерфейсы UART, SPI и I²C
- Расширение
- Интерфейс LGA на 100 контактных площадок с шагом 1,27 мм (с обратной стороны)
- Два 12-контактных ряда расширения с выводами UART, SPI, аналоговых сигналов, ШИМ и управления
- 30 аналоговых входов, разведённых через интерфейс несущей платы
- Разъём Qwiic для датчиков и аксессуаров I²C на 3,3 В
- Отладка — 8-контактный разъём для SWD, UART, сброса, выбора загрузки, земли и питания отладки
- Безопасность — аппаратная поддержка защищённой загрузки, защищённой отладки, защищённого обновления прошивки и криптографическое ускорение
- Питание — стабилизированный вход 5 В с несущей платы, встроенный стабилизатор 3,3 В и отдельное питание отладки 3,3 В
- Размеры — 25,4 × 38,1 мм (четырёхслойная плата толщиной 1,6 мм)
Для измерений АЦП модулю требуется отдельное опорное напряжение (VAA), а для работы шины CAN — питание 5 В. Кроме того, на него нужно подавать уже стабилизированное питание с несущей платы, а не напрямую напряжение аккумулятора.
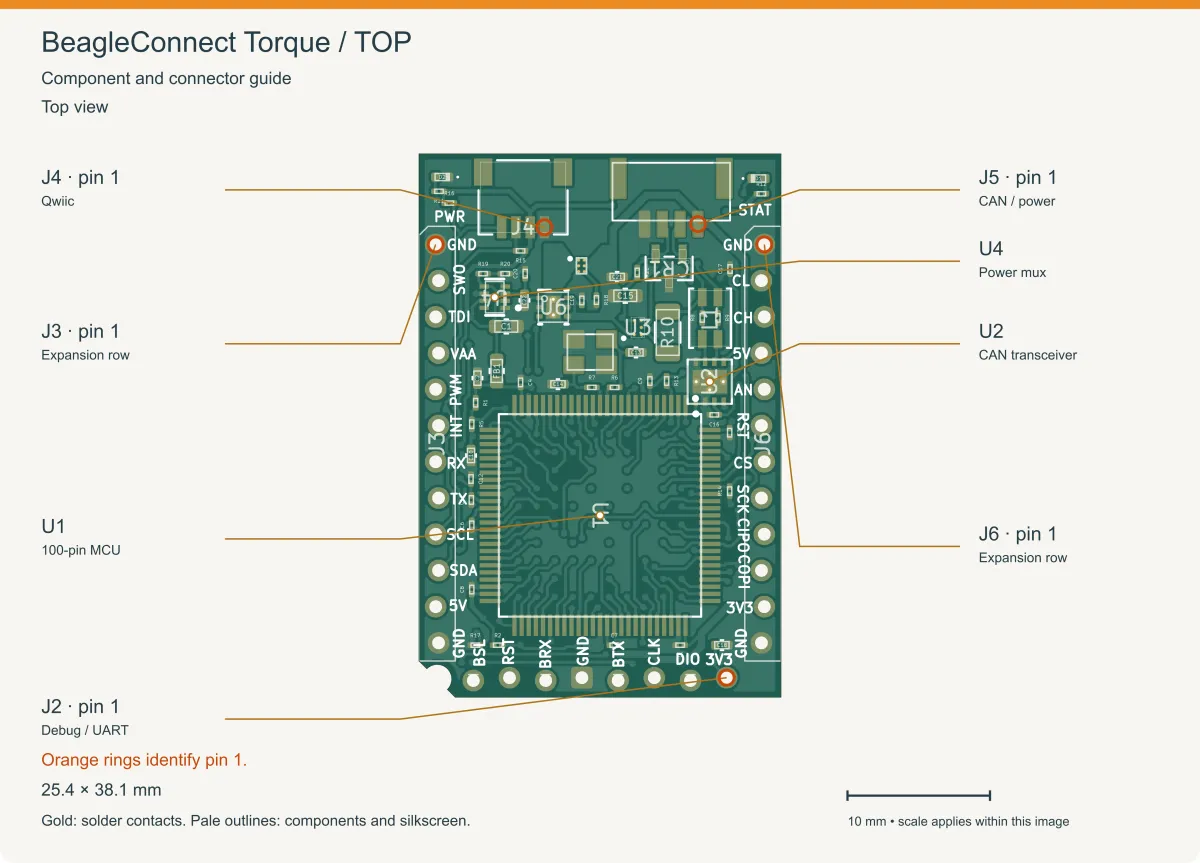 Модуль BeagleConnect Torque, вид сверху
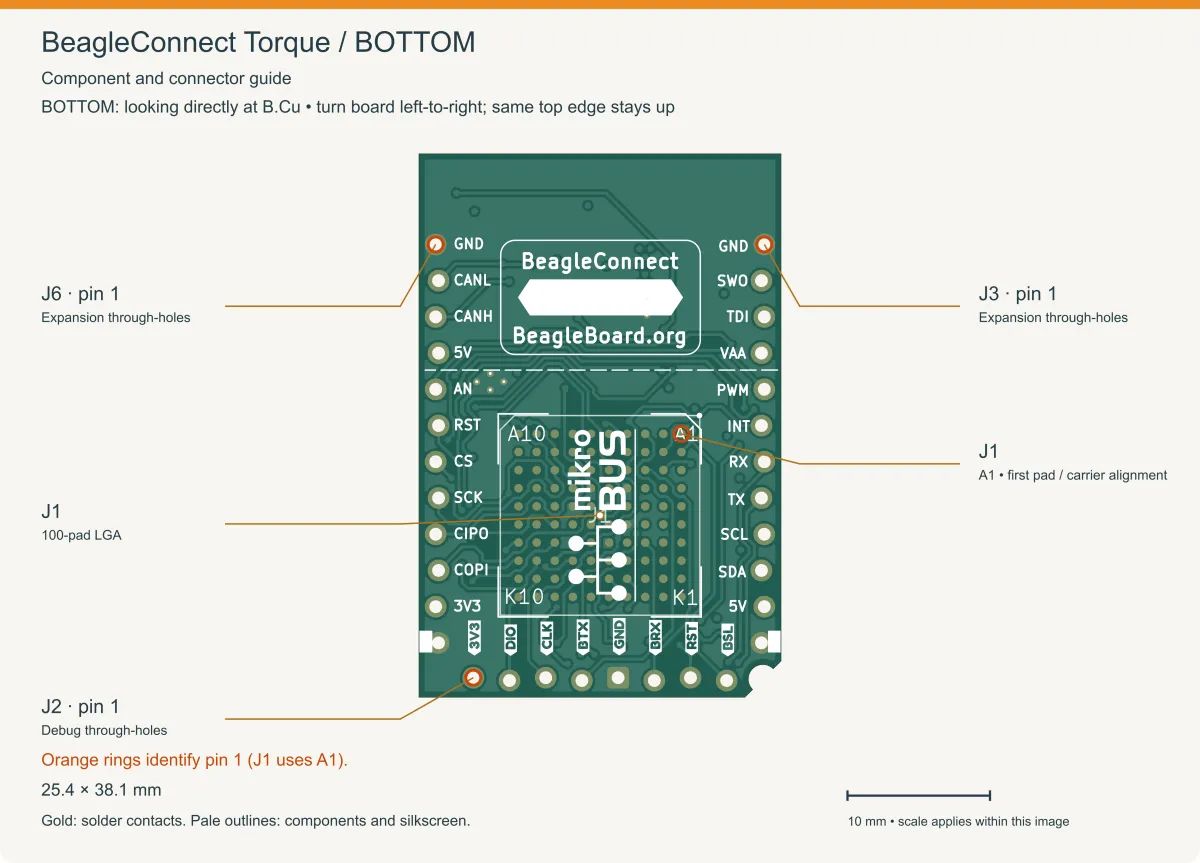 Модуль BeagleConnect Torque, вид снизу
Несущая плата BeagleConnect QuadESC
Плата QuadESC рассчитана на робототехнику, дроны и другие устройства с несколькими двигателями. Её размеры — 60 × 48 мм, поддерживаются аккумуляторы от 3S до 6S. Для каждого мотора используется раздельное ШИМ-управление и синхронные измерения тока для векторного управления (FOC).
Характеристики платы:
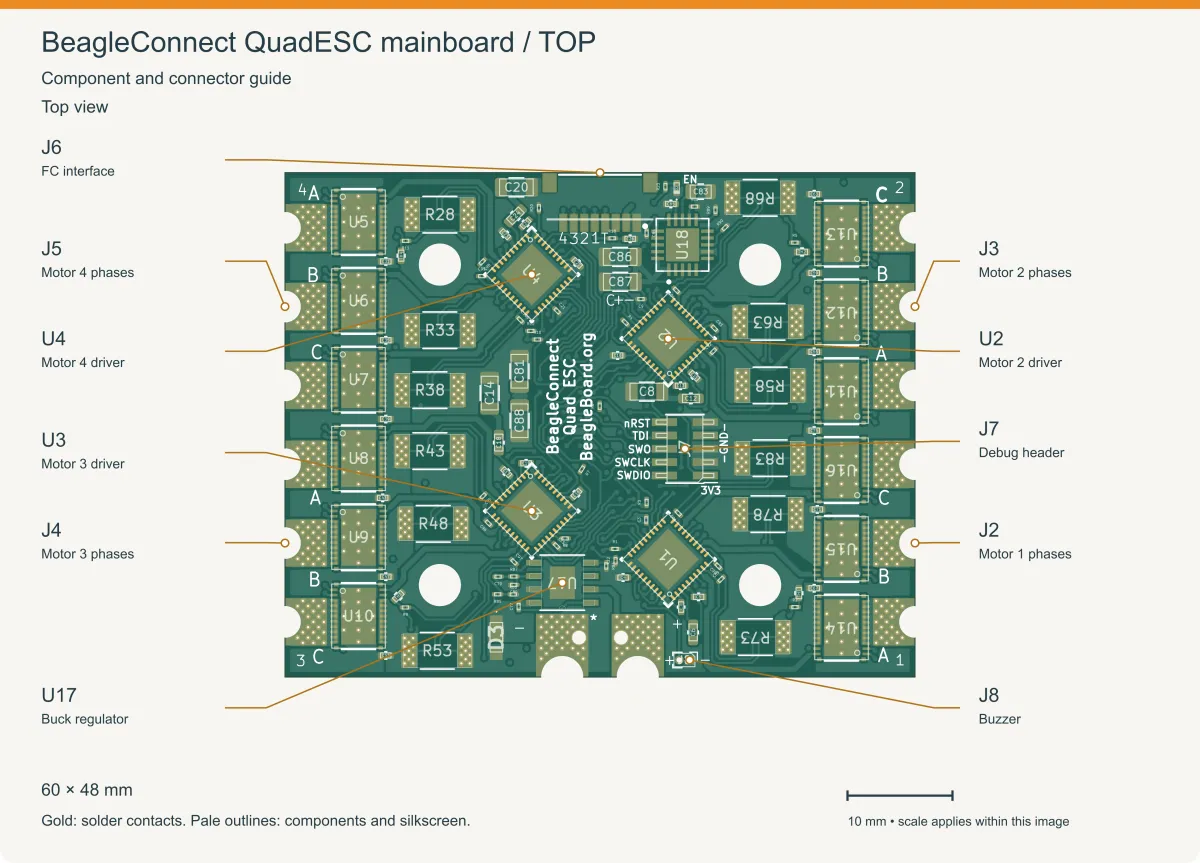 Плата BeagleConnect QuadESC, вид сверху
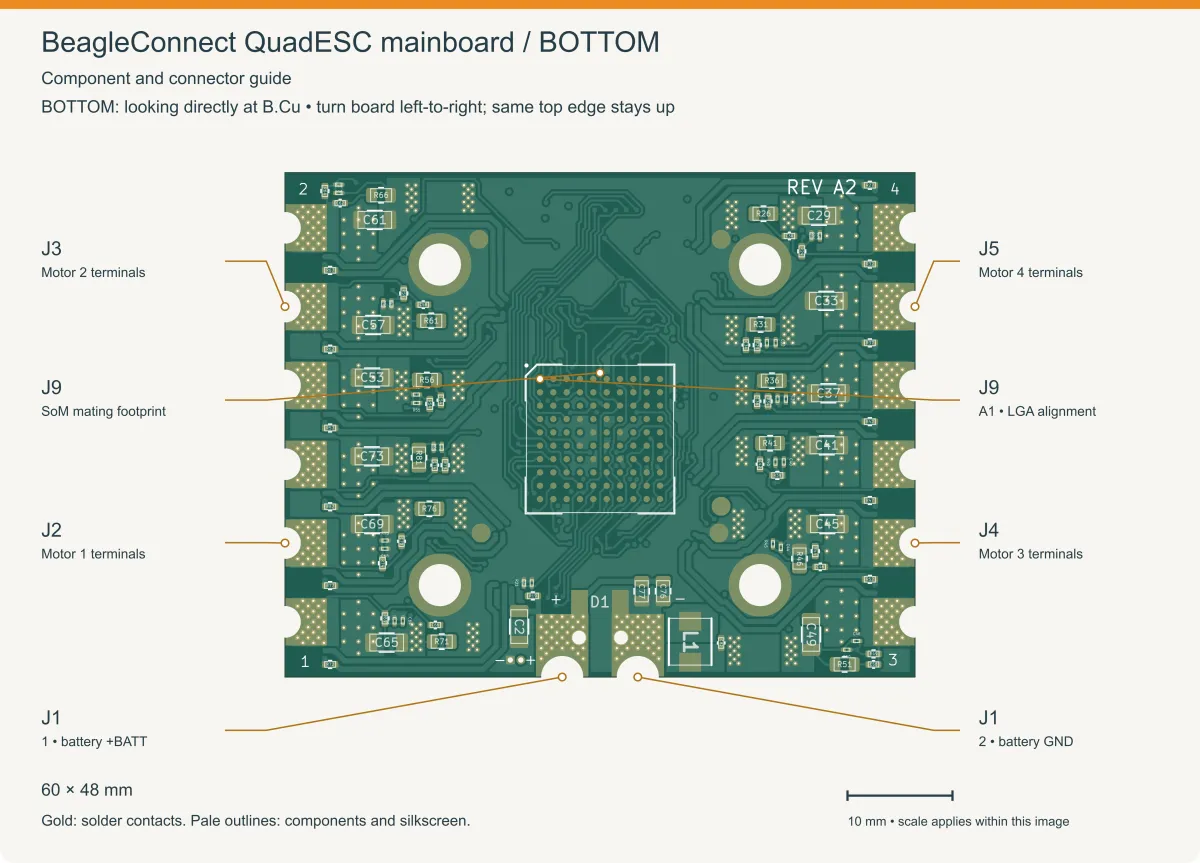 Плата BeagleConnect QuadESC, вид снизу
- Контроллер — модуль BeagleConnect Torque (см. выше)
- Управление двигателями
- 4× трёхфазных драйвера затворов Texas Instruments DRV8323SRTAR с настройкой по SPI, усилителями измерения тока и индикацией неисправностей
- 12× полумостовых сборок TI CSD88599Q5DC (по три на мотор)
- 4 независимых трёхфазных канала для BLDC-моторов
- Отдельный модуль ШИМ для каждого канала
- Расчётные ориентиры — 40 А продолжительно и 70 А в пике на мотор (при условии тепловой проверки)
- Измерения
- 12× измерений фазного тока по нижнему плечу (по три на мотор)
- 12× измерений фазного напряжения
- 4× NTC-датчика температуры рядом с силовыми каскадами
- Три 12-битных АЦП через модуль Torque для синхронных измерений фазного тока
- Связь
- CAN-FD через модуль BeagleConnect Torque
- 8-контактный интерфейс полётного контроллера с четырьмя линиями DShot, телеметрией, передачей тока, напряжения батареи и землёй
- 4× подключения трёхфазных моторов (J2–J5) и отдельные контактные площадки для пайки батареи (J1)
- Отладка — 10-контактный разъём ARM/JTAG с доступом по SWD
- Разное — 2-контактный интерфейс зуммера
- Питание
- Максимум по проекту — 32 В, не рекомендуется как рабочее напряжение
- Вход от батареи 3S–6S (9–25,2 В)
- Понижающий стабилизатор TI TPS54360B для питания контроллера
- Аналоговый стабилизатор TI TPS7A4701
- Мониторинг напряжения батареи
- Размеры — плата 60 × 48 мм
Плата умеет отслеживать ток мотора, фазное напряжение, напряжение батареи и температуру. Четыре драйвера DRV8323 используют общие сигналы разрешения, но у каждого свой сигнал выбора по SPI и собственный вывод индикации неисправности. BeagleBoard.org заявляет ориентир в 40 А продолжительного и 70 А пикового тока на мотор, однако это не подтверждённые рабочие параметры, а длительность пиковой нагрузки не указана. Реальная токовая способность зависит от охлаждения, температуры окружающей среды и продолжительности нагрузки.
Программная поддержка включает загрузчик Texas Instruments из ПЗУ (BSL), позволяющий заливать прошивку по CAN, I²C или UART. Также доступен SDK AM13E2X с драйверами, примерами, утилитой SysConfig и инструментами разработки FOC. Модуль можно программировать и отлаживать через SWD с помощью отладчика TI XDS110 и среды Code Composer Studio. Планируется поддержка Zephyr RTOS и OpenOCD, но совместимость на уровне платы стоит проверять отдельно.
Важно учитывать: QuadESC поставляется без готовой прошивки для управления моторами. Код для управления двигателями, настройки драйверов затворов, измерения тока и обработки неисправностей нужно писать самостоятельно. Такие функции, как FOC, декодирование DShot, телеметрия и ИИ-диагностика неисправностей, целиком зависят от прошивки. При этом BeagleBoard.org выкладывает на GitHub аппаратные проекты в формате KiCad, исходники прошивок и документацию по обеим платам.
Цену и сроки поставки QuadESC и Torque компания пока не объявила. Подробности доступны на странице продукта и на сайте Embed Consult.