Компания Enactic из Токио представила OpenArm 2.0 — роботизированную руку с семью степенями свободы и полностью открытой аппаратной архитектурой. Манипулятор рассчитан на исследования «физического ИИ», телеуправление и сбор данных в задачах с плотным контактом, где робот постоянно соприкасается с окружением.
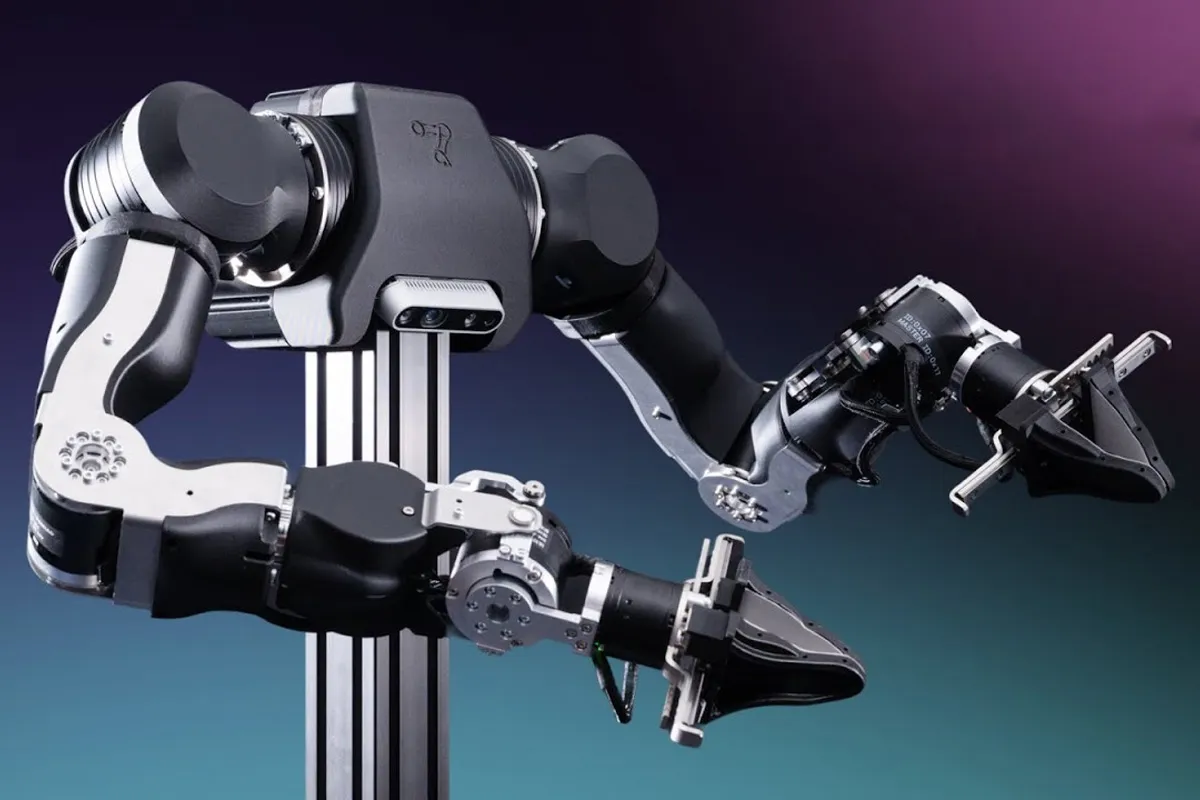
В основе конструкции — квазипрямой привод (QDD) с обратной приводимостью: сустав можно продавить рукой, и рычаг податливо уступает при контакте. Такая механика безопаснее классических редукторных приводов и делает возможной двустороннюю силовую обратную связь, когда оператор буквально ощущает сопротивление, с которым сталкивается робот.
Номинальная грузоподъёмность руки — 4,1 кг, пиковая доходит до 6 кг. Управление идёт по шине CAN-FD с частотой контура 1 кГц, а на конце установлен компактный параллельный захват со встроенной камерой и сменными «пальцами». Несущие узлы выполнены из алюминия и нержавеющей стали, корпусные детали печатаются на 3D-принтере.
Что внутри OpenArm 2.0
- 8 моторов Damiao на каждую руку: пара мощных DM-J8009P в плече (номинал 20 Н·м, пик 40 Н·м), приводы средней мощности в локте и лёгкие DM-J4310 в запястье и захвате;
- по два 14-битных магнитных энкодера на мотор — на выходном валу и на роторе;
- радиус действия около 606 мм, масса одной руки — примерно 5,5 кг;
- захват с раскрытием до 88 мм, RGB-камерой и поддержкой модулей Intel RealSense D435 и D405;
- питание 24 В, эталонное энергопотребление рабочей ячейки — около 480 Вт.
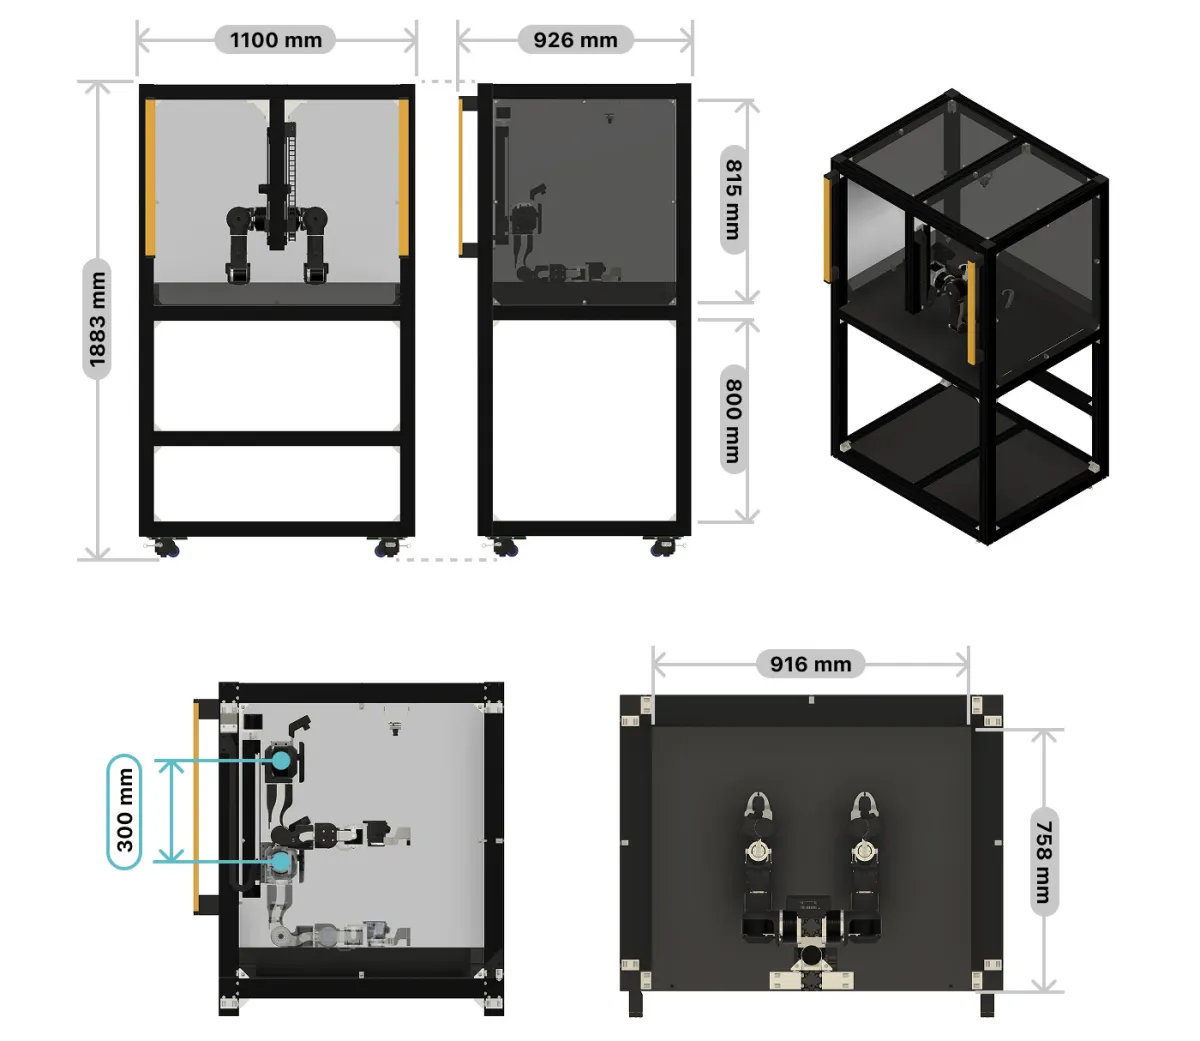 Рабочая ячейка OpenArm Cell с двумя руками OpenArm 2.0 и подъёмом по оси Z на 300 мм
Проект не ограничивается самой рукой. OpenArm Cell — это стандартизированная испытательная ячейка на алюминиевом профиле MISUMI массой около 100 кг. У неё есть моторизованный подъём по вертикали, юстировочный шаблон для точного нулевого положения и световые завесы, которые останавливают робота, стоит человеку войти в рабочую зону.
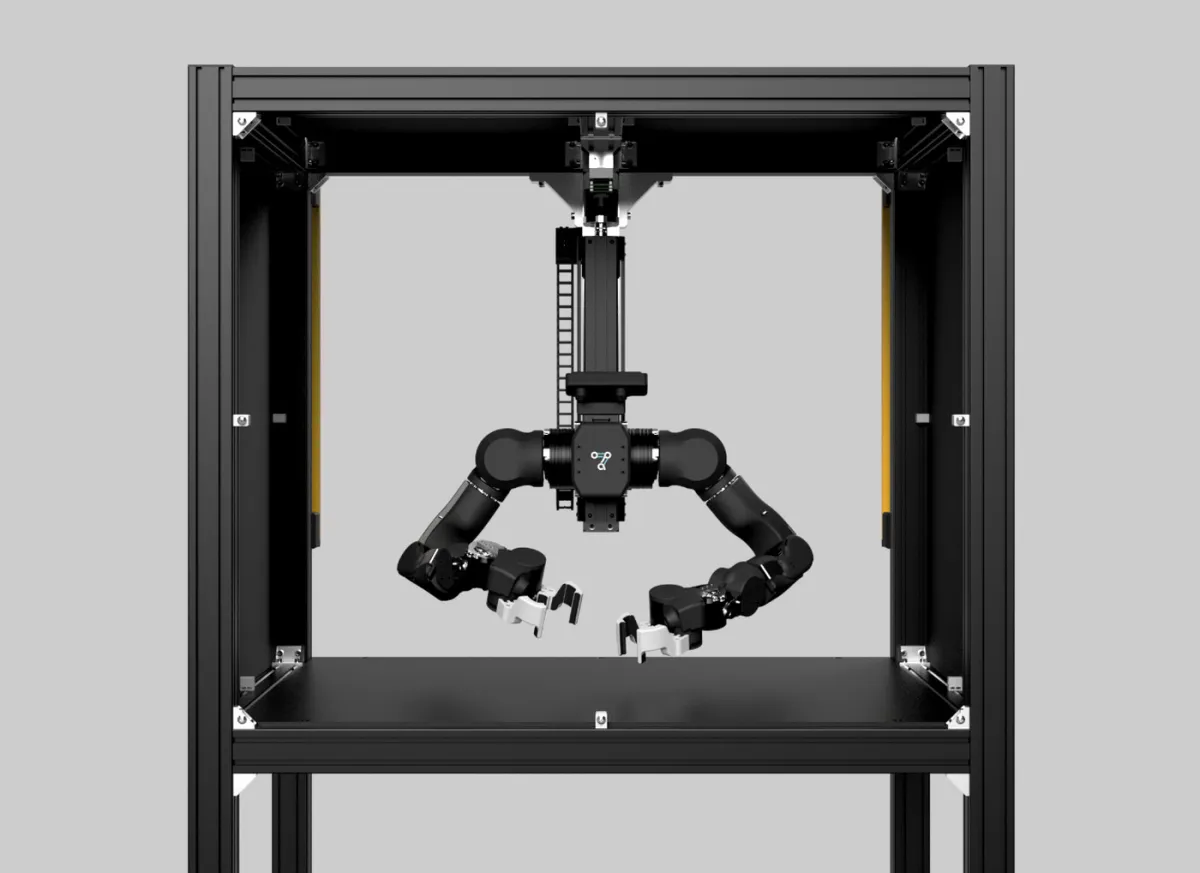 Руки OpenArm 2.0, установленные в ячейке OpenArm Cell для стандартизированных испытаний
Третий элемент экосистемы — OpenArm KER, безмоторная «ведущая» рука-копия для телеуправления. Она повторяет геометрию основной руки один в один, но вместо моторов использует 16 магнитных энкодеров и подшипники, поэтому оператор двигает её почти без усилия во время долгих сессий сбора данных.
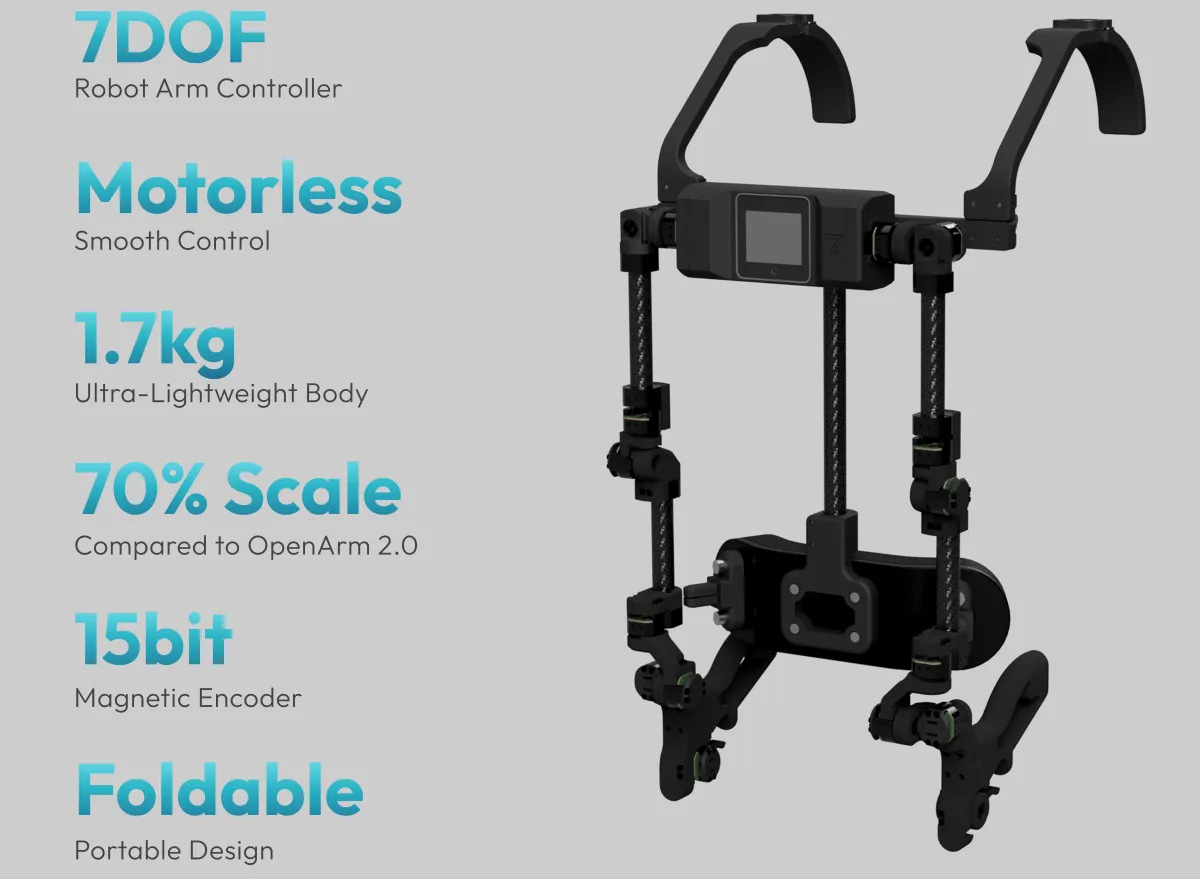 OpenArm KER — безмоторный контроллер на 7 степеней свободы с 15-битными энкодерами и складной облегчённой конструкцией
Управляется рука с обычного ПК на Linux (Ubuntu 22.04/24.04) через SocketCAN. Открытый стек включает библиотеки на C++ и Python, ROS 2, конфигурации MoveIt2, поддержку симуляторов MuJoCo и Isaac Lab, а также LeRobot от Hugging Face. Через сервис OpenArm Online обученные модели можно загрузить в виде Docker-контейнера и проверить на симулированных задачах прямо в браузере.
Enactic не продаёт OpenArm напрямую, а работает с сертифицированными производителями. У одного из них, WowRobo, рука OpenArm 2.0 стоит от $6500, ячейка Cell — от $6200, а контроллер KER — $2599; срок изготовления составляет 20–40 дней с доставкой по всему миру. Все чертежи, прошивки и CAD-файлы опубликованы на GitHub под лицензиями CERN-OHL-S и Apache 2.0.