Многие проекты, которые гордо называют «роботами», на деле оказываются лишь небольшими радиоуправляемыми платформами. Между тем настоящий робот предполагает хотя бы долю автономности — и энтузиаст Лука Фаджоли (Luca Fagioli) показал отличный пример такого устройства: его исследовательский робот ориентируется в пространстве с помощью технологии одновременной локализации и построения карты (SLAM).
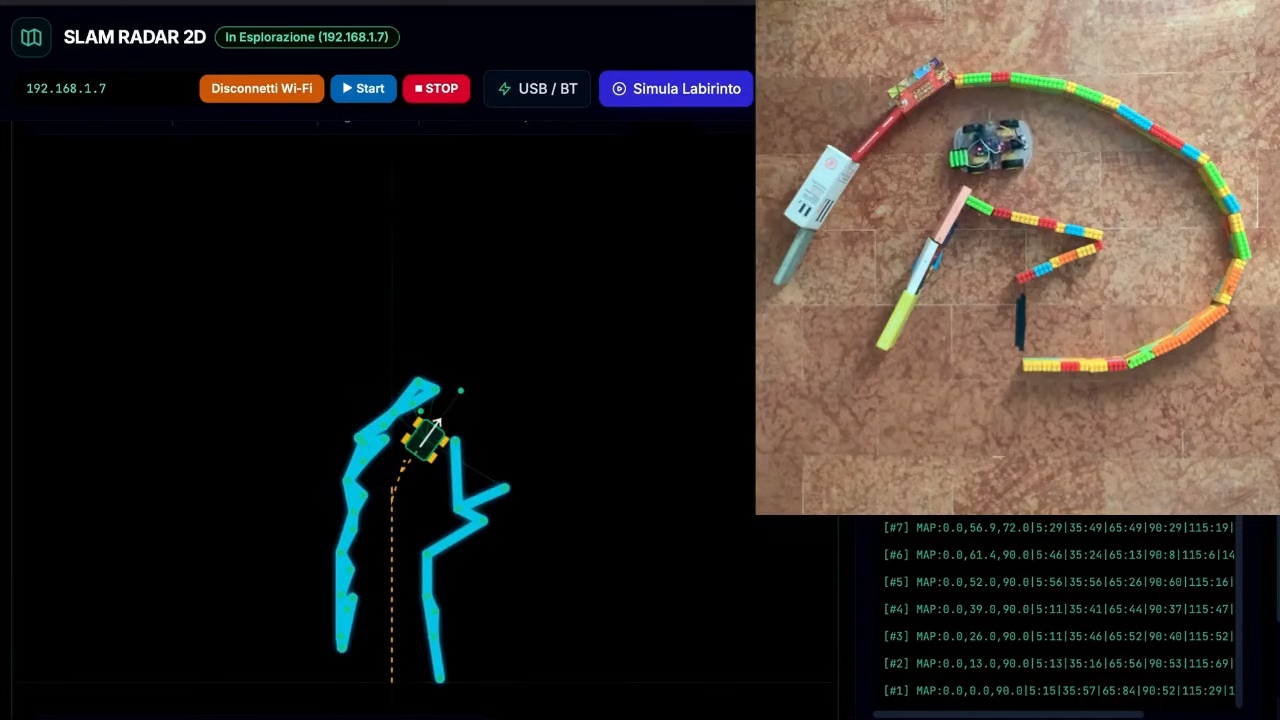
В основе конструкции — компактное пластиковое шасси, где каждое ведущее колесо приводится отдельным мотор-редуктором. За работу отвечает Arduino Uno R4 Wi-Fi в связке с платой Sensor Shield 5.0 и драйвером двигателей L298N. На борту установлен ультразвуковой дальномер HC-SR04, закреплённый на сервоприводе SG-90, благодаря чему датчик можно поворачивать из стороны в сторону. Ультразвук измеряет расстояние до окружающих стен, и карта помещения строится одновременно с тем, как робот определяет собственное положение на ней. Снизу расположены инфракрасные датчики — они считывают нанесённые на пол метки и используются как контрольные точки маршрута.
Чаще всего SLAM реализуют на дорогих лазерных дальномерах или датчиках времени пролёта (ToF), однако этот проект доказывает, что подходов существует множество. Встречались и распределённые реализации, когда несколько дронов согласованно объединяют усилия для построения общей карты. Так или иначе, это крайне полезная техника для навигации роботов и прокладывания маршрута.