Чтобы дрон оторвался от земли, формально достаточно одного двигателя и одного пропеллера, однако на практике управлять таким аппаратом почти невозможно. Именно поэтому у вертолётов есть второй ротор: он уравновешивает основной винт и позволяет рулить.
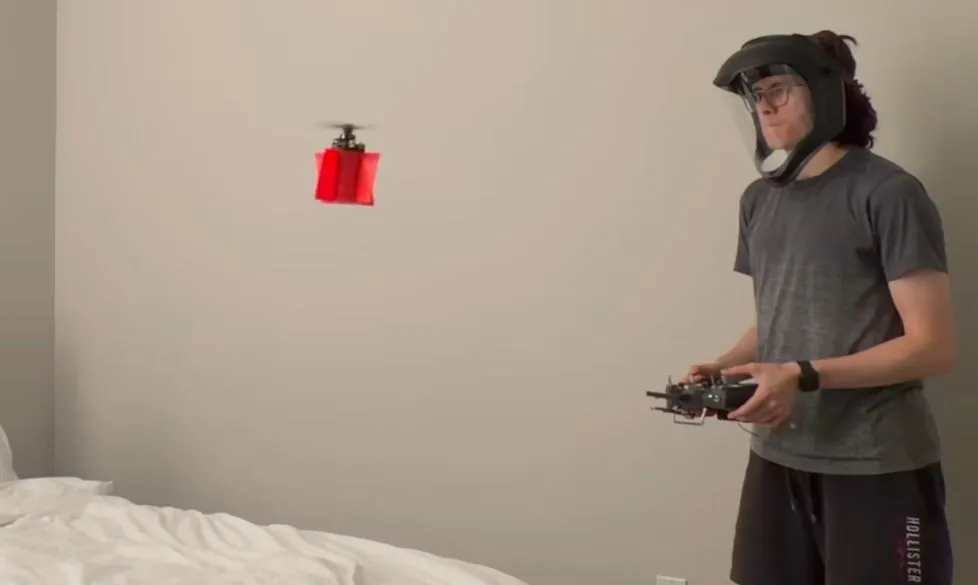
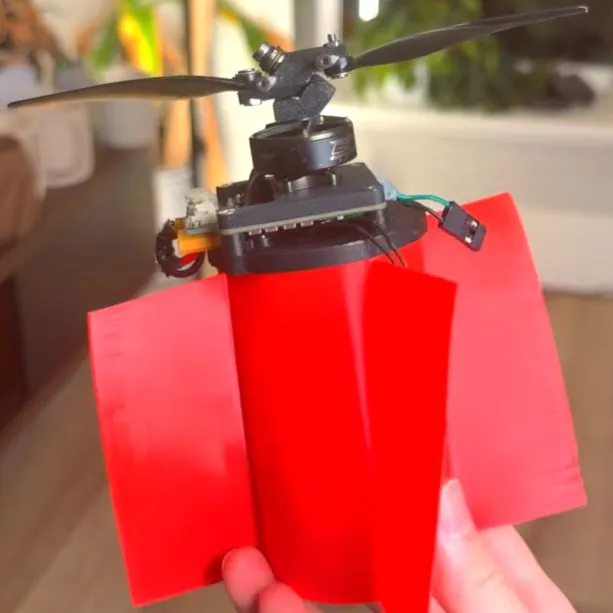
Способов заставить летать аппарат с одним несущим винтом существует немало, но обычно за это приходится платить габаритами: используются очень крупные пропеллеры и дополнительные механизмы, из-за чего дрон получается громоздким. Такой компромисс не устроил Джошуа Бёрда (Joshua Bird): он захотел собрать очень компактный дрон с одним пропеллером.
Сложность понятна из физики: единственный вращающийся винт создаёт реактивный момент, а вместе с ним нужно управлять ещё и наклоном аппарата вперёд-назад и вбок. У обычного квадрокоптера для этого есть четыре независимых двигателя, у классического вертолёта — рулевой винт и автомат перекоса. В одновинтовой схеме всё это приходится заменять тонким управлением самим винтом, а значит, скорость реакции системы становится критичной.
Как устроен одновинтовой дрон
Ключ к работе конструкции — не только очень высокие обороты, но и шарнирная втулка пропеллера, которая меняет угол установки лопастей. Благодаря этому можно управлять и тангажом, и креном, если реагировать достаточно быстро.
Быстро реагировать с обычной электроникой не получилось. Стандартные регуляторы хода двигателя (ESC) не измеряют скорость и положение ротора напрямую, а опираются на обратную ЭДС, то есть оценивают состояние двигателя косвенно и с задержкой. Для такой задачи этого оказалось недостаточно.
В финальном прототипе нужные параметры пришлось измерять напрямую. Сверхбыстрая подстройка скорости двигателя стала возможной только с собственным кодом контроллера и большим количеством проб и ошибок. Но даже после этого дрон нередко терял представление о своём положении в пространстве и снова разбивался.
Решением стал инфракрасный маяк в комнате и датчик на борту дрона: вместе они дают аппарату неподвижную точку отсчёта, относительно которой он может определять свою позицию.
Файлы проекта на данный момент доступны на странице проекта на GitHub. В планах — дальнейшие изменения конструкции, в частности установка на дрон сканера, чтобы аппарат мог самостоятельно использовать особенности окружающей обстановки как опорные точки.
Если эта идея сработает, дрон теоретически сможет летать и на улице, без привязки к маяку в помещении, — на такой полёт было бы по-настоящему интересно посмотреть. Пока же проект наглядно показывает, что главная трудность одновинтовой схемы кроется не в механике, а в скорости и точности обратной связи между датчиками, контроллером и двигателем.