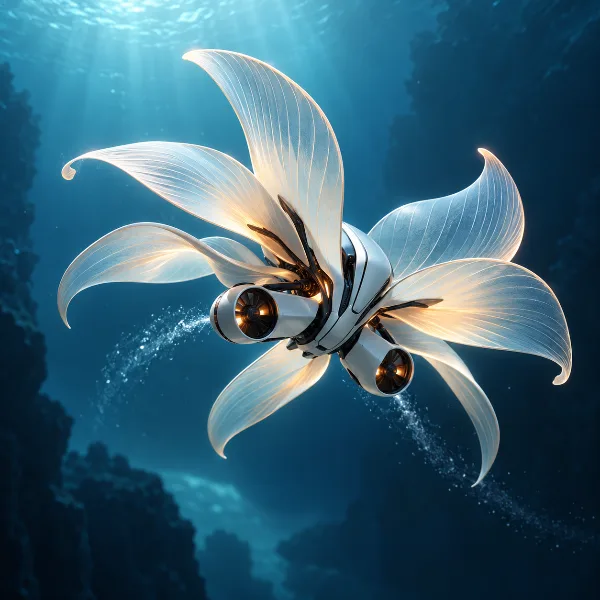
Исследование подводного мира требует роботов, которые двигаются так же естественно, как рыбы, и по возможности остаются незаметными. Именно над этим работает исследовательская группа из Университета штата Северная Каролина.
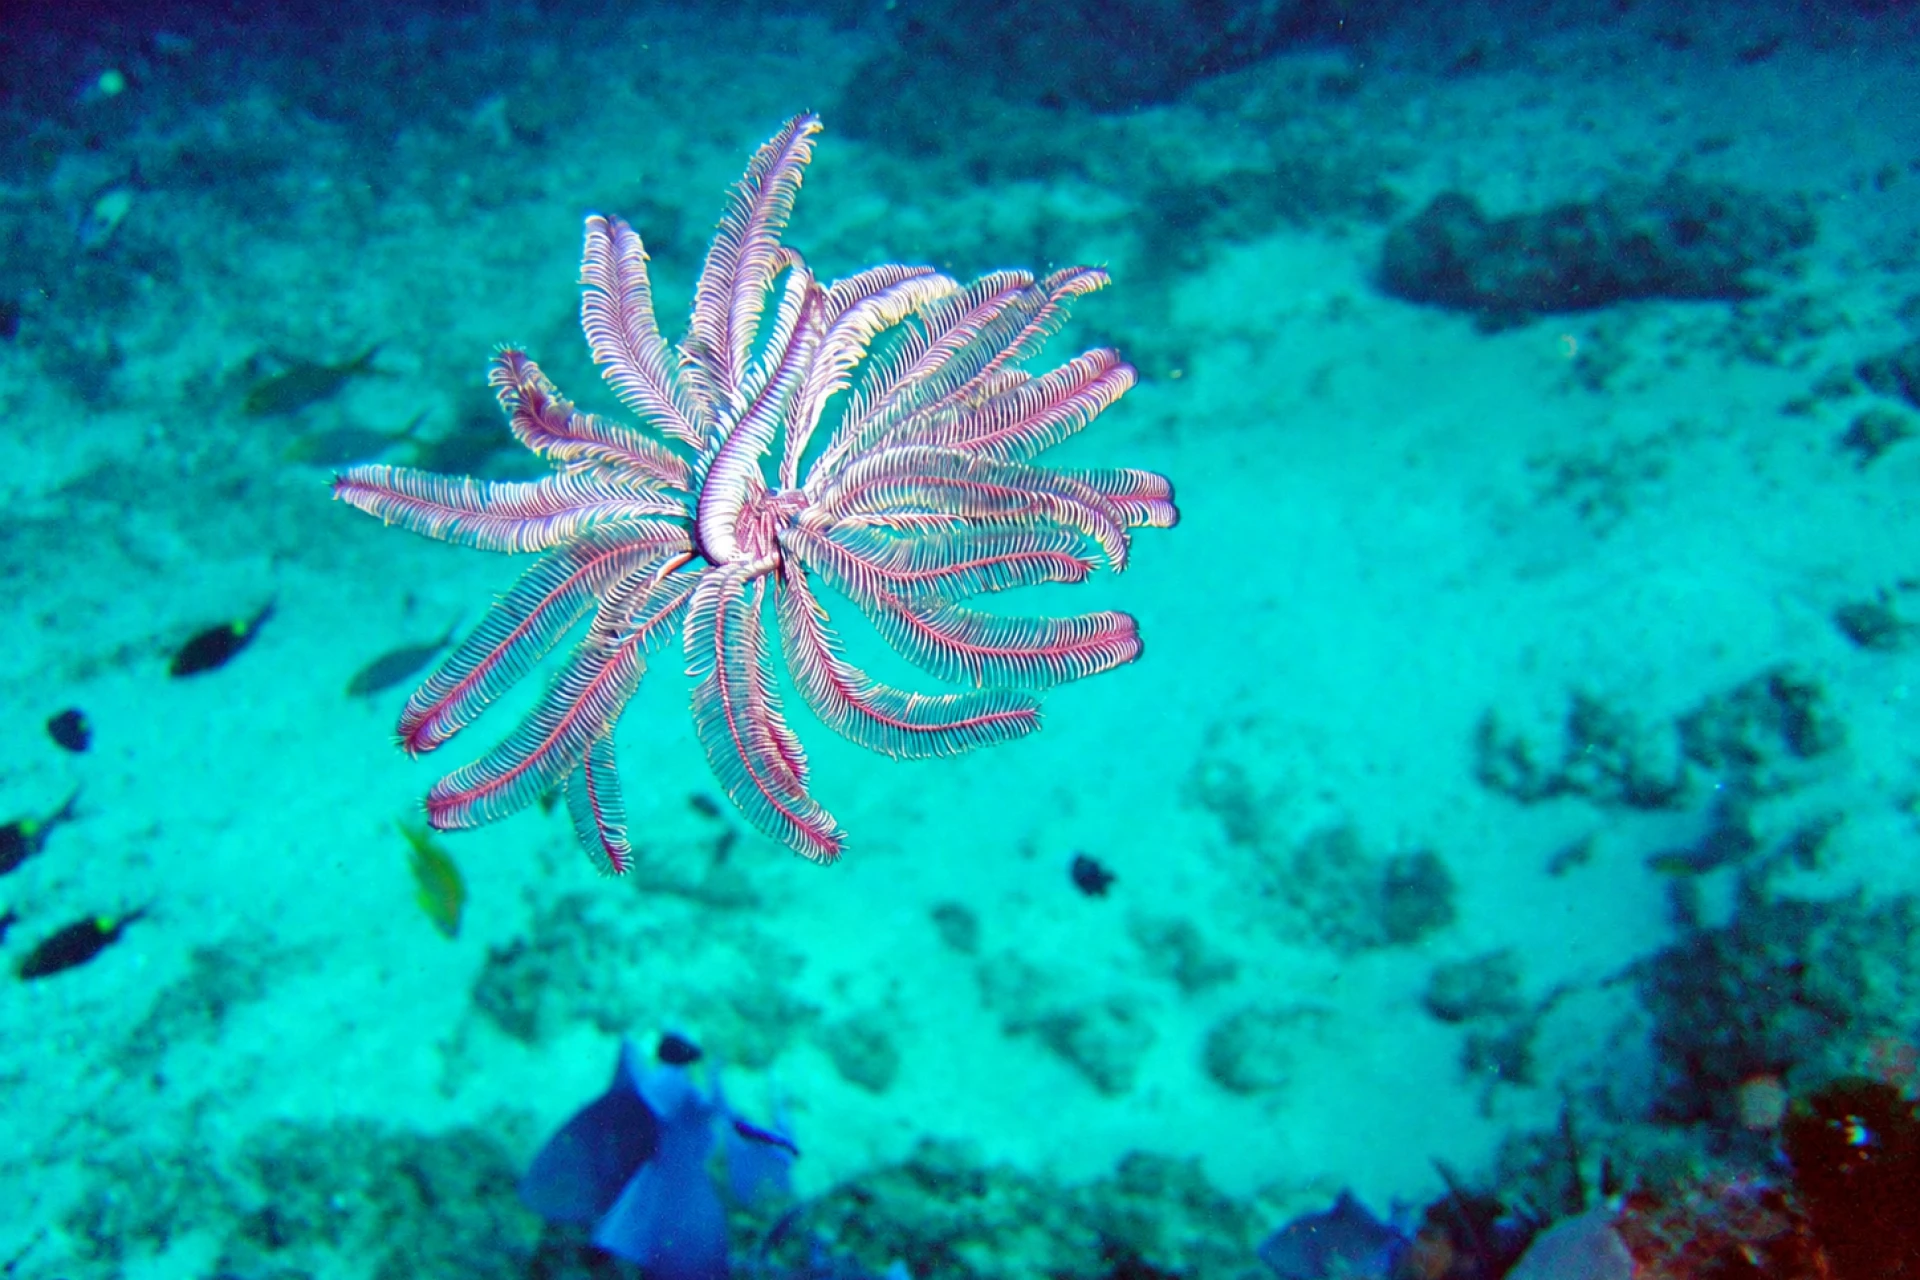 Прототипом робота послужила настоящая морская лилия (криноидея). Фото: Peter Southwood / CC 3.0
Несколько лет назад та же команда создала водного робота по мотивам ската манты. Он умел быстро плавать, но страдал от серьёзного ограничения — почти не маневрировал в трёх измерениях. Двигаться вперёд — это одно, а подниматься и опускаться, менять направление и поворачиваться на месте — совсем другая задача, с которой не справляются многие подводные аппараты.
Для нового аппарата инженеры взяли за образец морскую лилию. У этих существ множество гибких перистых конечностей, помогающих перемещаться в разных направлениях. Их движения кажутся почти невесомыми, но воспроизвести такую пластику в роботе крайне трудно: обычно это требует сложных систем управления и дополнительных актуаторов — компонентов, создающих движение.
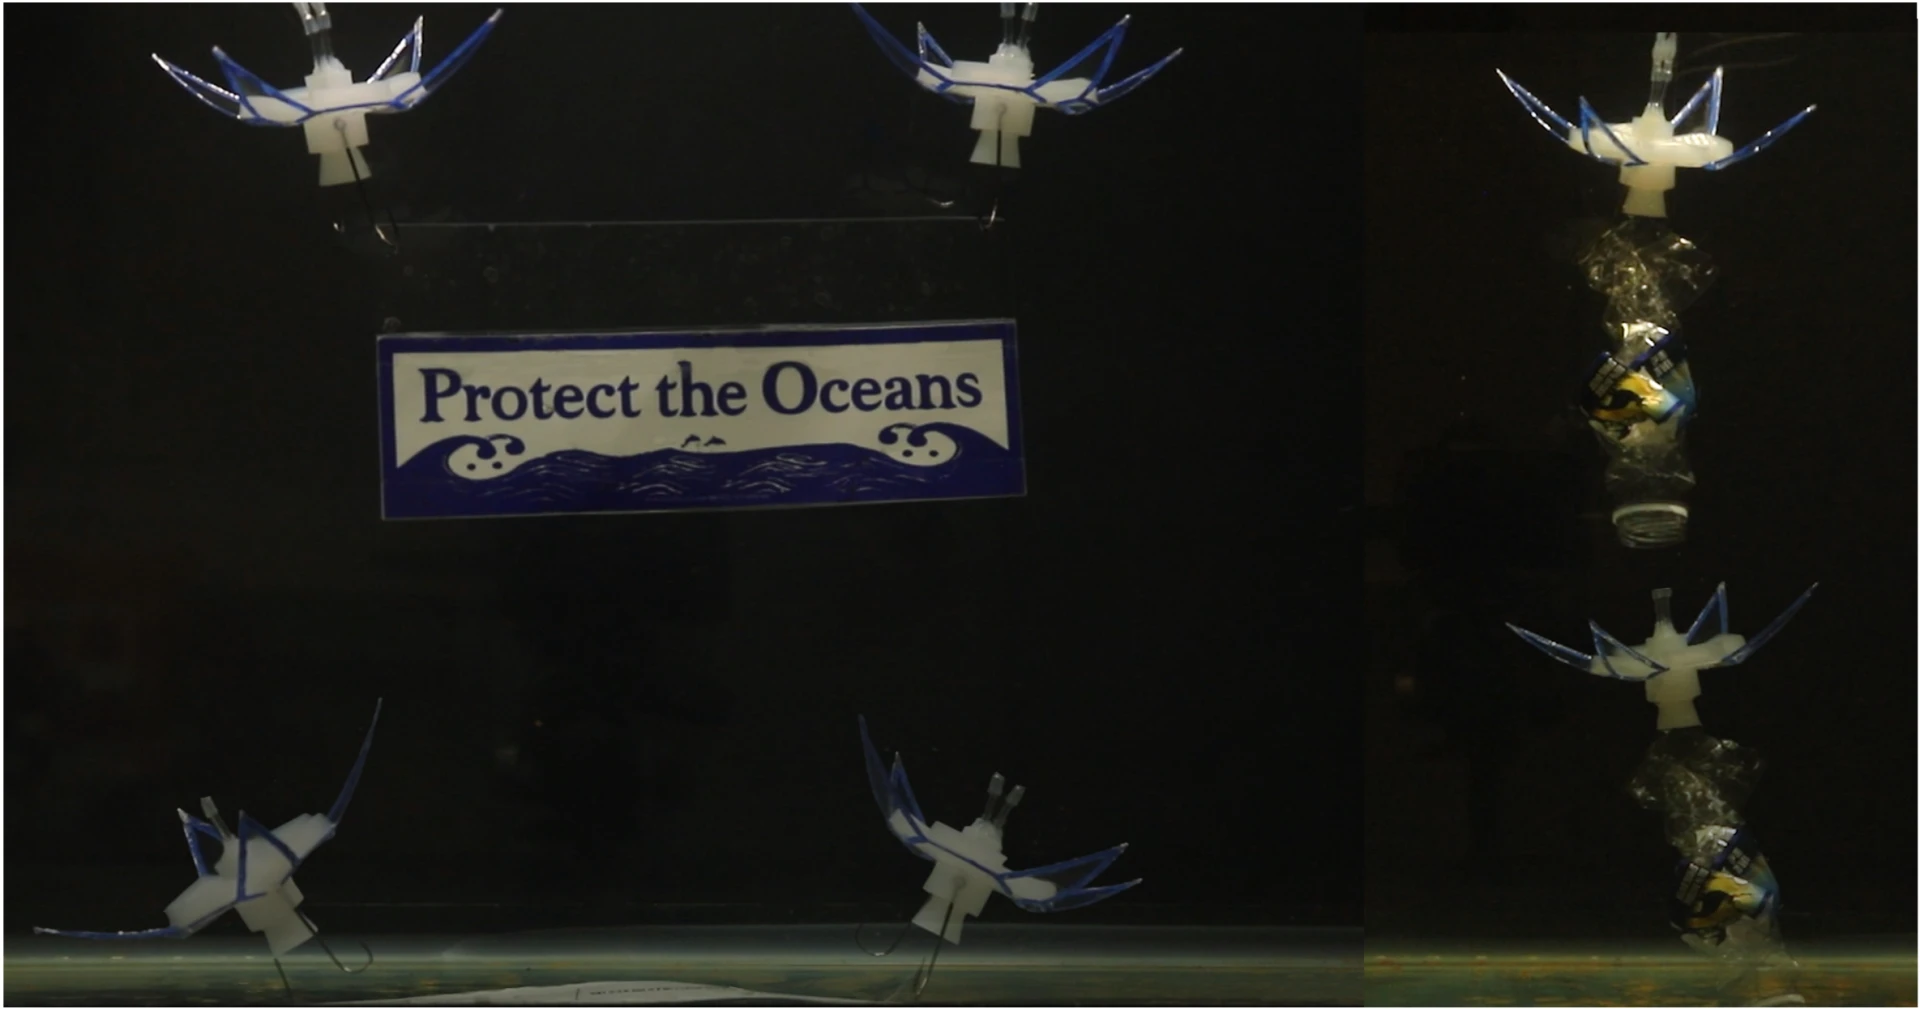 Два робота (слева) поднимают баннер «Защитите океаны». Фото: North Carolina State University
Однако новый робот маневрирует в трёх измерениях с помощью нескольких упругих конечностей и всего двух актуаторов. Именно это и делает разработку инновационной.
«Обычно для этого понадобилось бы как минимум шесть актуаторов. Но благодаря конструкции мы добились такого диапазона движений всего с двумя. Это пример того, как механический интеллект помогает создать более эффективную конструкцию», — поясняет Цзе Инь, ответственный автор исследования.
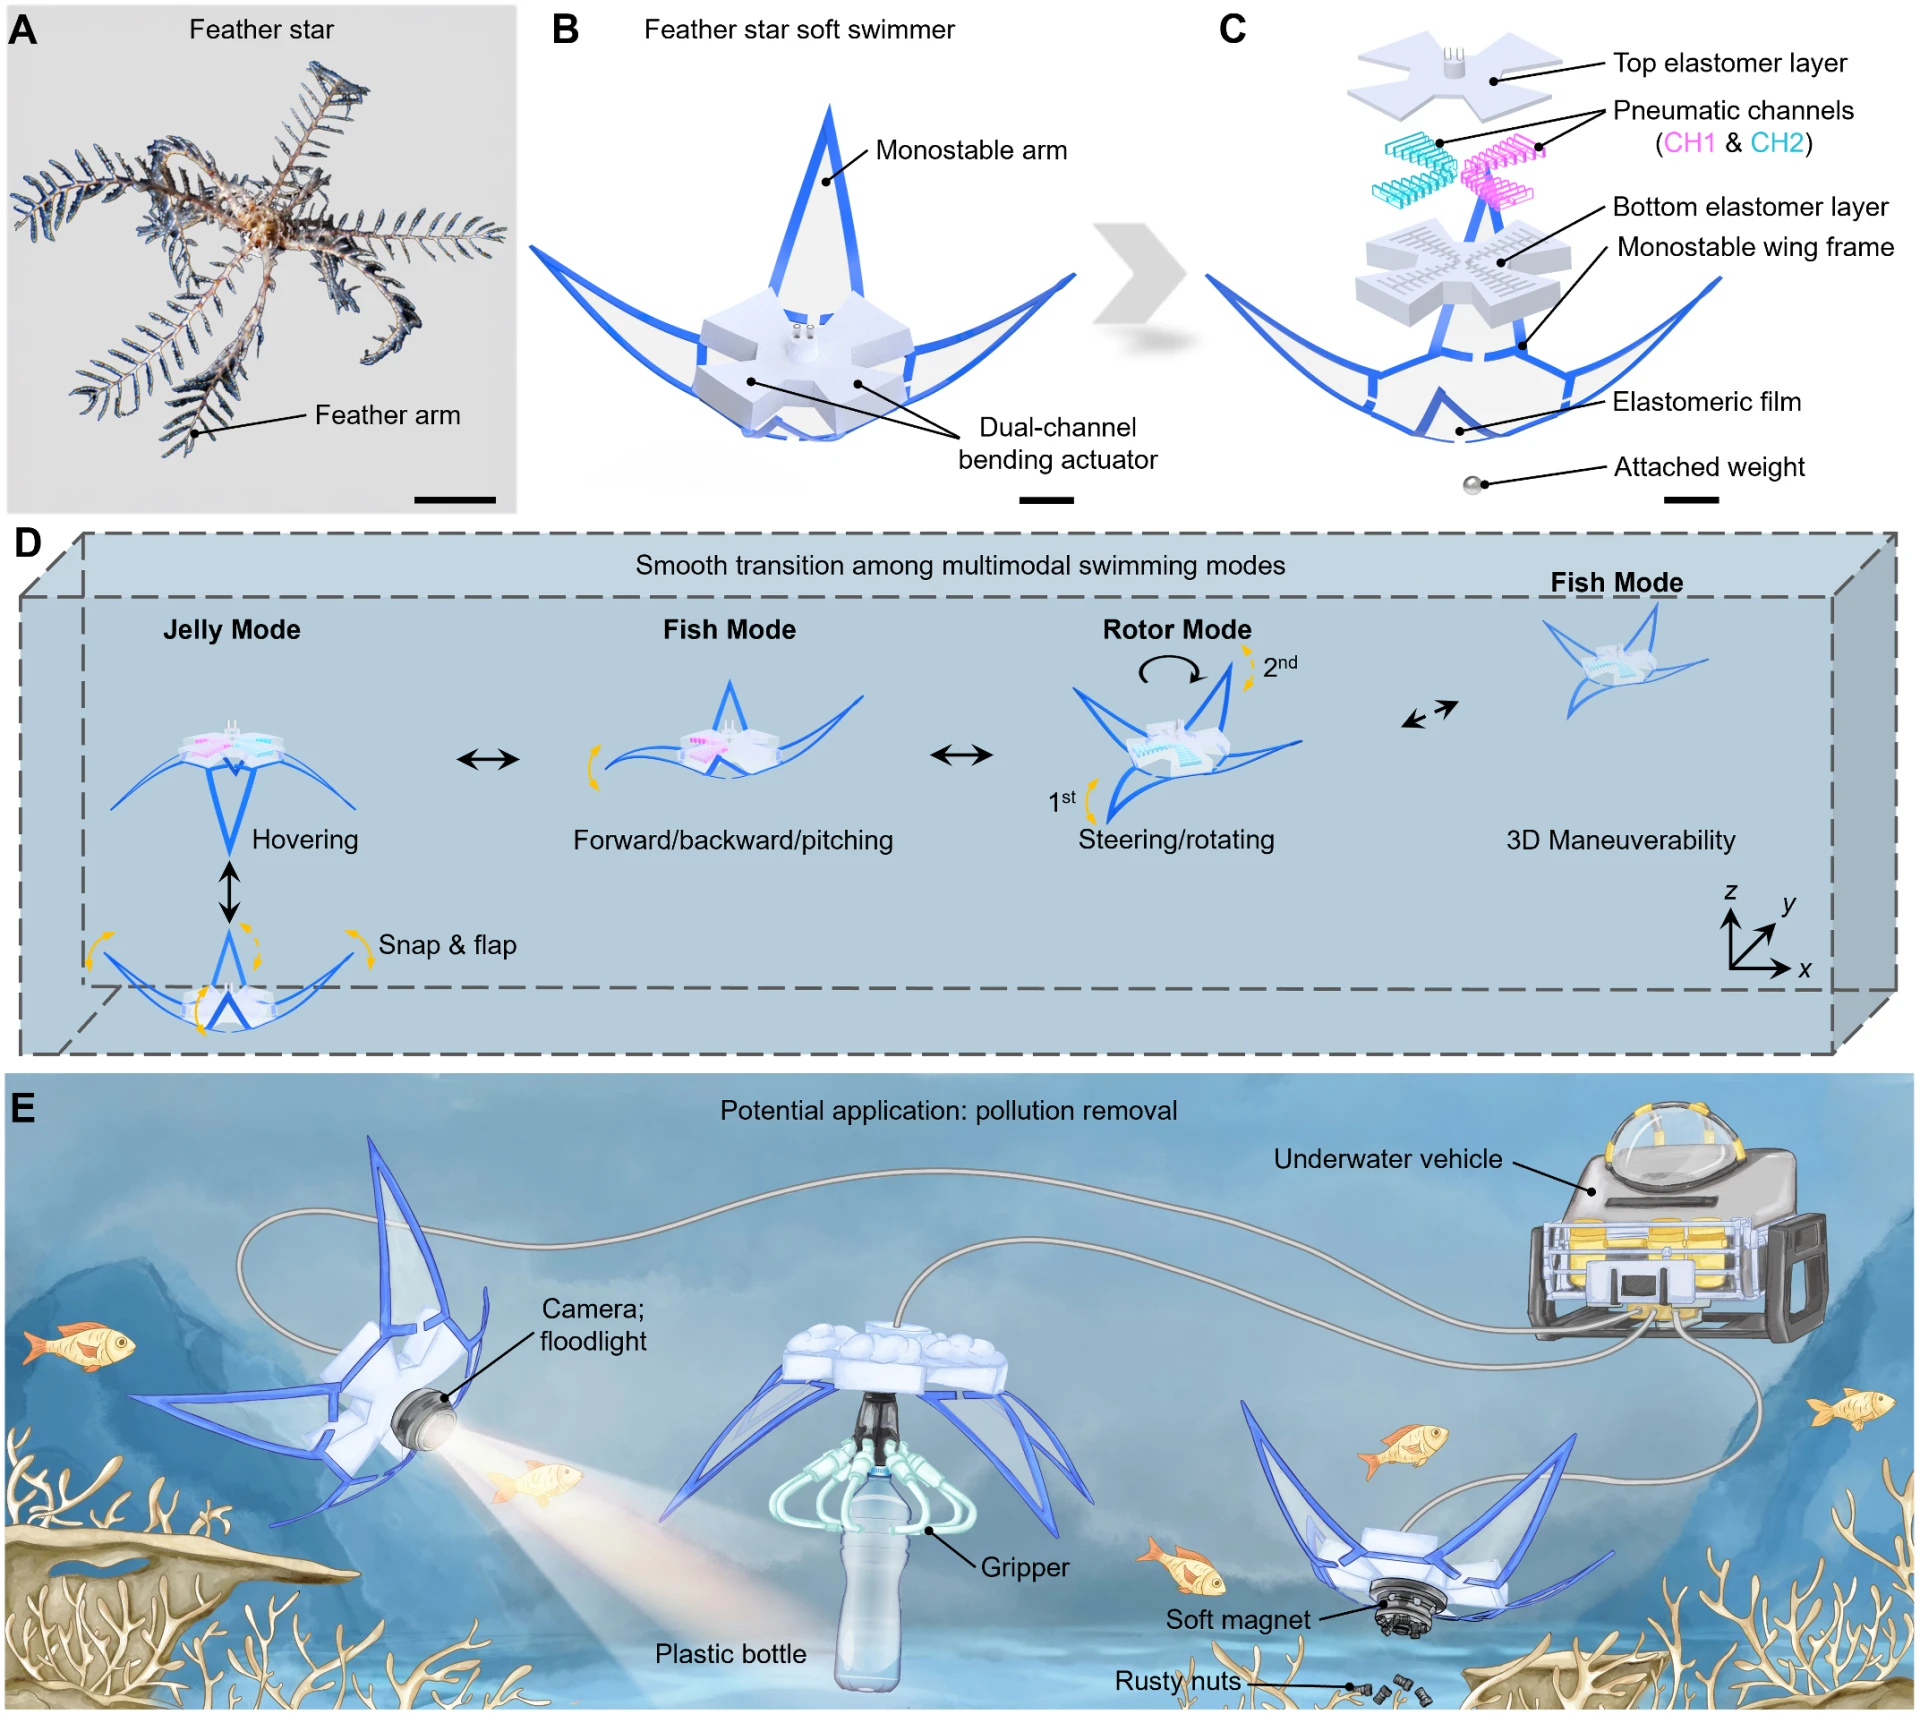 Схема показывает один из возможных сценариев применения робота. Фото: North Carolina State University
Что же такое механический интеллект? В данном случае речь о том, чтобы наделить робота большей функциональностью, не усложняя его. Вместо того чтобы назначать отдельный мотор на каждое движение, инженеры используют саму физическую структуру аппарата — его конструкция берёт часть работы на себя, позволяя двигаться в трёх разных режимах.
Первый режим — медузный. Медузы перемещаются, сжимая и расслабляя тело, за счёт чего поднимаются и опускаются. Робот работает по тому же принципу: когда срабатывают оба актуатора, перистые «крылья» резко опускаются вниз и толкают аппарат вверх. Крылья моностабильны — после изгиба сами возвращаются в исходную форму, и при их распрямлении робот опускается. Ускоряя это движение, он плывёт, а замедляя — зависает на месте.
Второй режим — рыбный. Здесь активируется только один актуатор, создавая асимметричное движение, которое толкает робота вперёд или назад — похоже на то, как рыба использует плавники и хвост.
Наконец, есть роторный режим: чередуя сигналы на два актуатора, робот вращается вокруг собственной оси и легко меняет ориентацию.
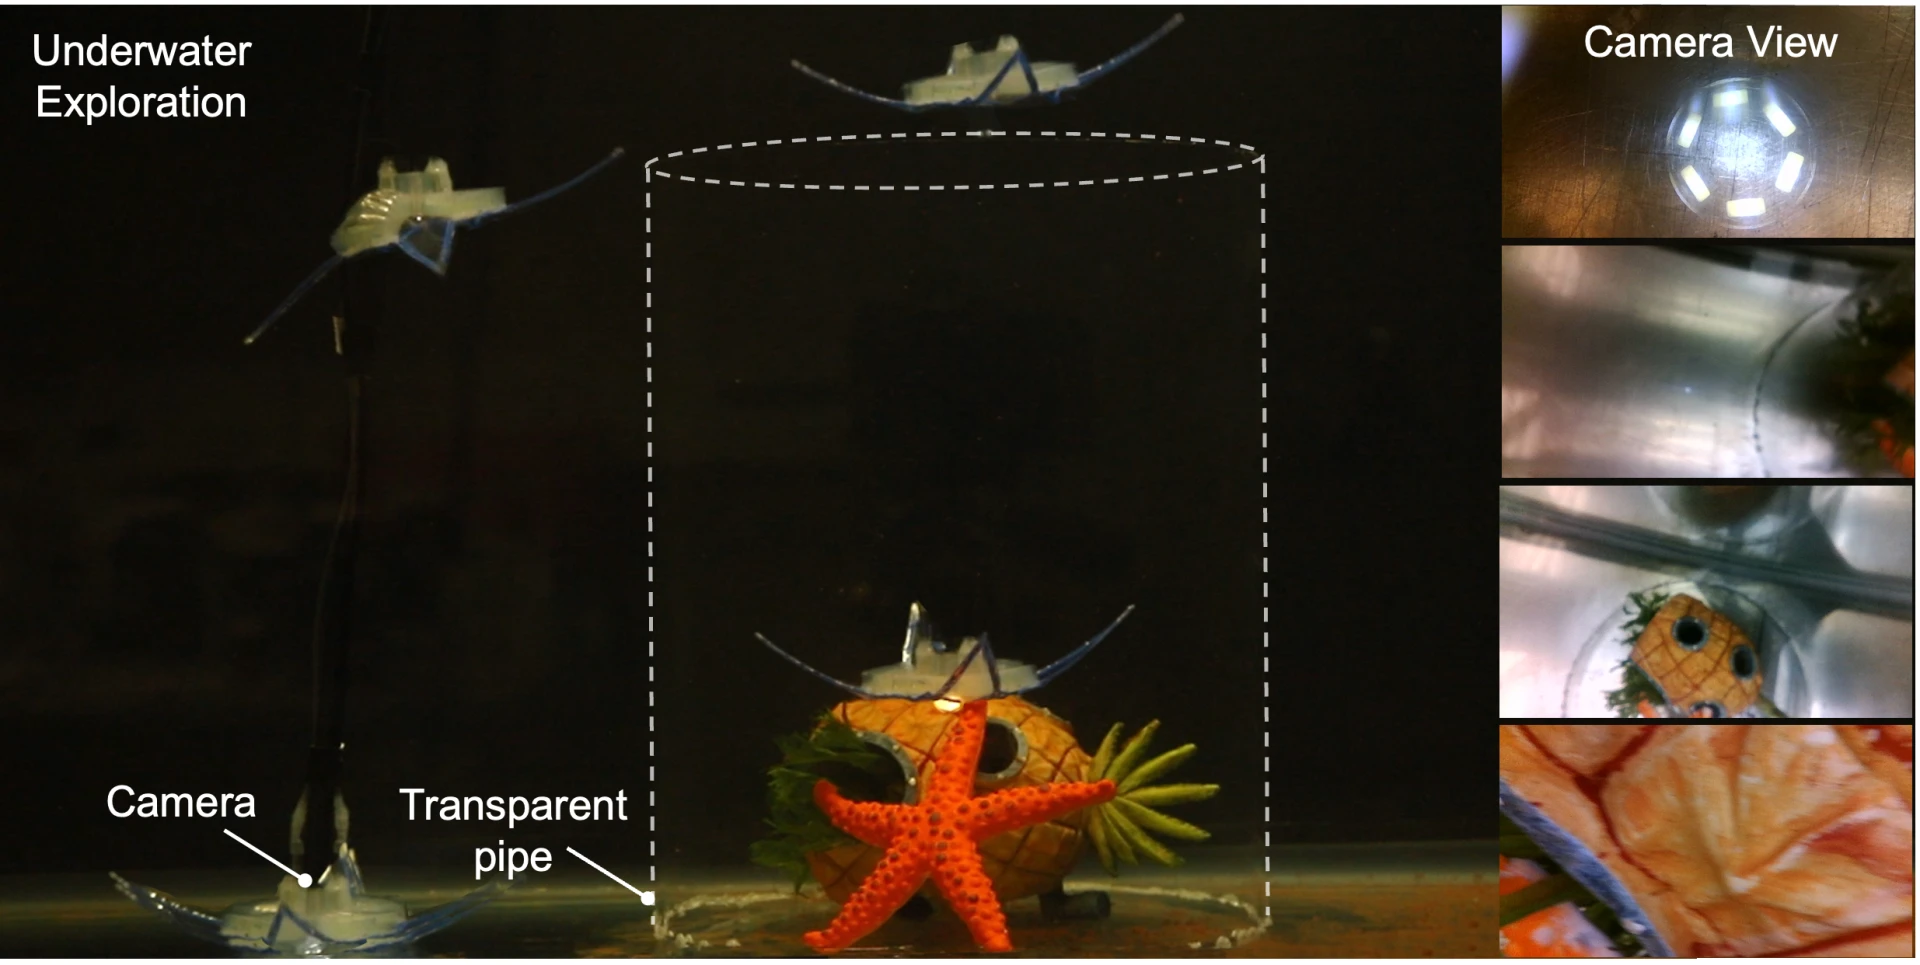 В медузном режиме робот способен подниматься и опускаться в открытый сверху цилиндр. Фото: North Carolina State University
Это и есть механический интеллект в действии. Иногда, чтобы сделать машину более способной, нужно не добавлять электронику, а сделать умнее саму конструкцию.
Исследователи рассчитывают, что робот откроет новые возможности для изучения подводного мира и найдёт самые разные применения — от переноски камер и подъёма предметов до совместной работы с другими водными аппаратами.
Источник: Университет штата Северная Каролина.