Бионика — это заимствование идей у природы для решения инженерных задач. Именно на этом специализируется одна из исследовательских групп Инженерной школы Тандона при Нью-Йоркском университете (NYU Tandon). Ранее команда уже представила робота, вдохновлённого рыбой, так что с исследованием водоёмов вопрос, можно сказать, уже решён.
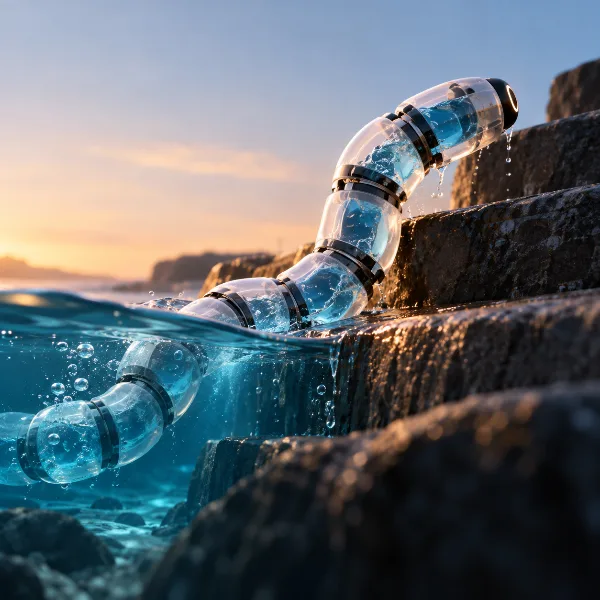
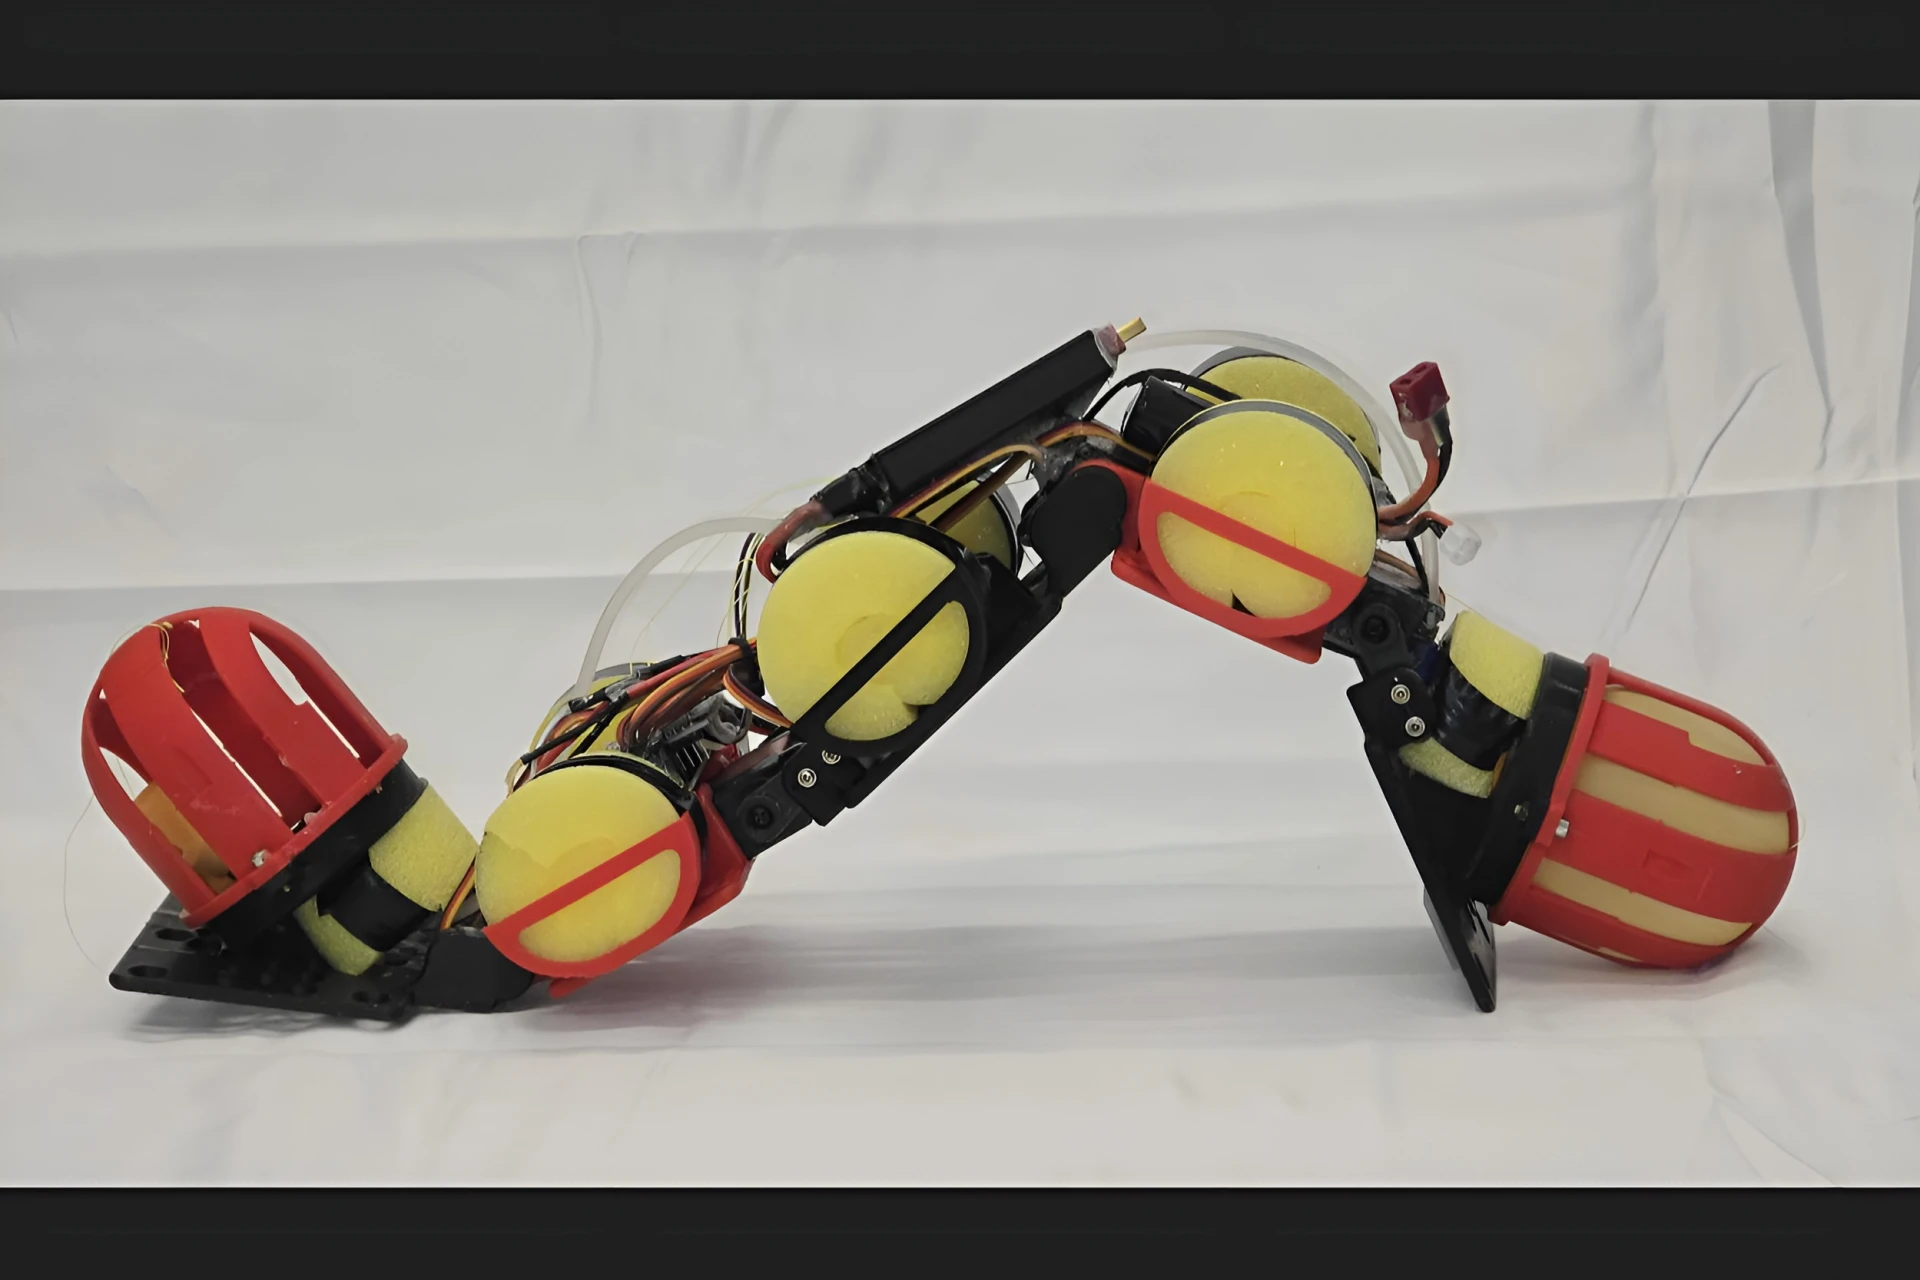 Амфибийный робот WorMa перемещает воду между головой и хвостом, подстраиваясь под разный рельеф. Источник изображения — newatlas.com
А вот обследование береговой линии — совсем другая история. Здесь приходится иметь дело с крайне разнородным рельефом: переползать через камни, взбираться по склонам, соскальзывать в воду и снова выбираться на сушу. Для существующих роботов это весьма непростая задача.
По сути, нужна роботизированная змея — или червь. Именно такое решение и предложили исследователи из NYU Tandon, назвав его WorMa. Название объединяет английские слова «worm» (червь) и «mass» (масса), а со своей задачей робот справляется благодаря довольно остроумному механизму.
Устройство и правда похоже на гигантского червя: оно состоит из пяти соединённых сегментов и четырёх суставов. Длина робота — 50 см, а весит он чуть больше 1 килограмма. Самое интересное, что почти треть этой массы приходится на два латексных баллона с водой — один в голове, другой в хвосте. Насос в центральной секции перекачивает эти 300 граммов воды между головой и хвостом, смещая центр тяжести в зависимости от того, куда роботу нужно двигаться.
Принцип работы наглядно показан на видео.
Когда WorMa нужно подняться по наклонной поверхности, вода смещается к голове. Дополнительный вес усиливает нагрузку на переднюю часть робота, обеспечивая лучшее сцепление и больший контакт с поверхностью. Благодаря этому аппарат способен взбираться на склоны крутизной до 19,5 градуса.
В воде стратегия меняется на противоположную. Водяная масса перемещается в хвост, смещая вес назад, и это помогает роботу плыть примерно на 26% быстрее, чем он мог бы иначе.
А когда роботу нужно выбраться из воды обратно на сушу, вода снова уходит к голове: передняя часть получает достаточно сцепления, чтобы подтянуть корпус на наклонный берег.
Но самым трудным оказалось даже не это. Как и для большинства роботов, настоящей проблемой для WorMa стали ступени. Исследователи применили тот же принцип, однако сложность в том, что вес приходится смещать постоянно по мере подъёма.
Сначала вода уходит вперёд, обеспечивая сцепление. Затем вес смещается назад, чтобы легче было приподнять голову и подать её к ступеньке. Как только голова и сустав-«шея» закрепляются на краю ступени, вода снова перетекает к голове, и робот подтягивает хвост вперёд — после чего цикл повторяется. С помощью этой техники WorMa сумел преодолевать ступени высотой до 15 см.
При этом у WorMa ещё есть куда расти. Команда уже работает над тем, чтобы ускорить насос, но главная задача — сделать робота более самостоятельным. Пока у него нет датчиков, которые определяли бы характер рельефа, поэтому перераспределением веса управляют извне. Если же в будущем робот-червь получит сенсоры и научится распознавать меняющуюся обстановку, он сможет сам распределять массу и в итоге передвигаться почти полностью автономно.
Статья о WorMa недавно вышла в научном журнале Advanced Robotics Research.