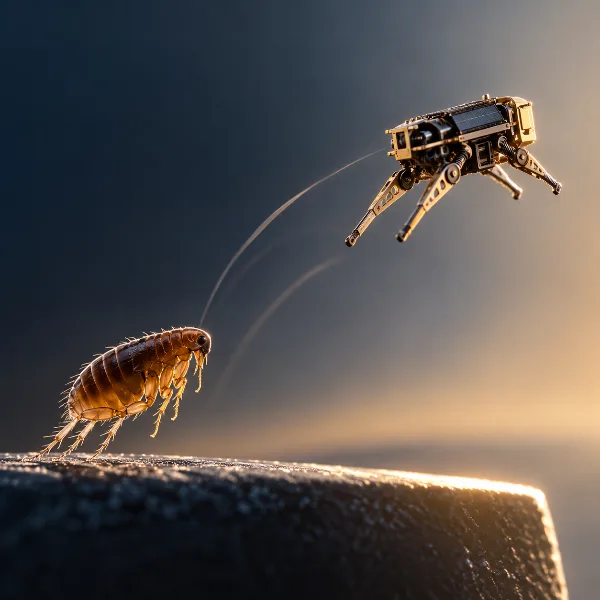
Роботы уже умеют плавать, как рыбы, карабкаться по стенам, как гекконы, и захватывать предметы, подобно хоботу слона. Теперь инженеры Вашингтонского университета создают машину нового типа, прообразом которой стала… обыкновенная блоха.
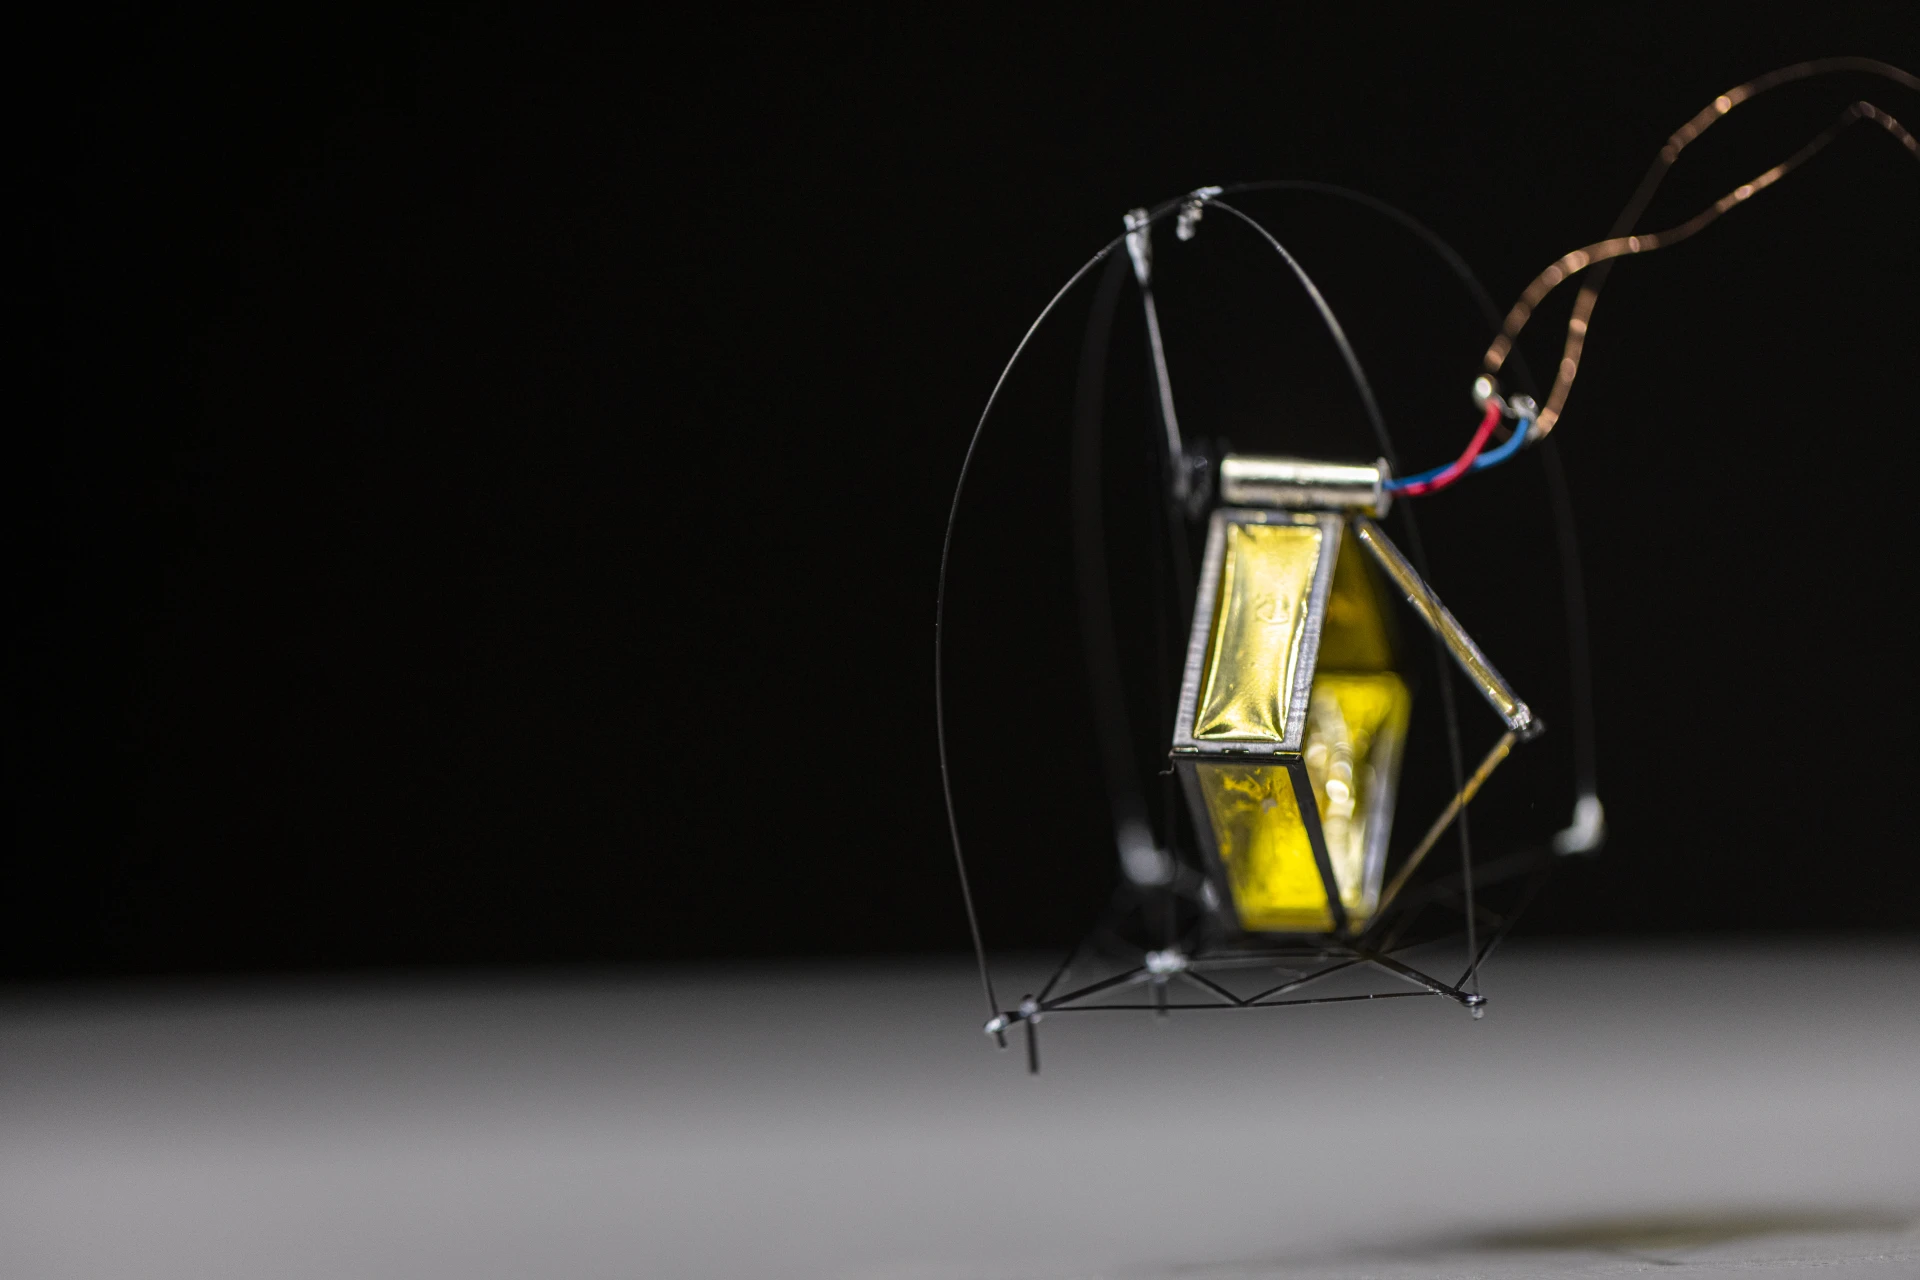 Однограммовый робот DirectHop прыгает достаточно высоко, чтобы преодолеть стандартную ступеньку. Источник изображения — newatlas.com
Почему из всех насекомых выбрали именно блоху? Всё дело в том, как она прыгает.
Большинству летающих насекомых приходится постоянно тратить энергию, чтобы держаться в воздухе. Блохи так не делают: они накапливают энергию и высвобождают её в мощном прыжке, высота которого может превышать размер их тела в 50 раз. Это чрезвычайно экономичный способ передвижения, а энергоэффективность в робототехнике значит очень многое.
Свой проект исследователи назвали DirectHop, и название сразу выдаёт главную идею — это прыгающий робот. Устройство умещается на ладони, весит всего 1 грамм и оснащено крошечным электромотором, тремя складными ногами и защитным каркасом. Разместить всё это в столь миниатюрном корпусе уже само по себе непросто, но главная трудность была даже не в этом. Настоящим вызовом стало то, как управлять высотой и дальностью прыжков.
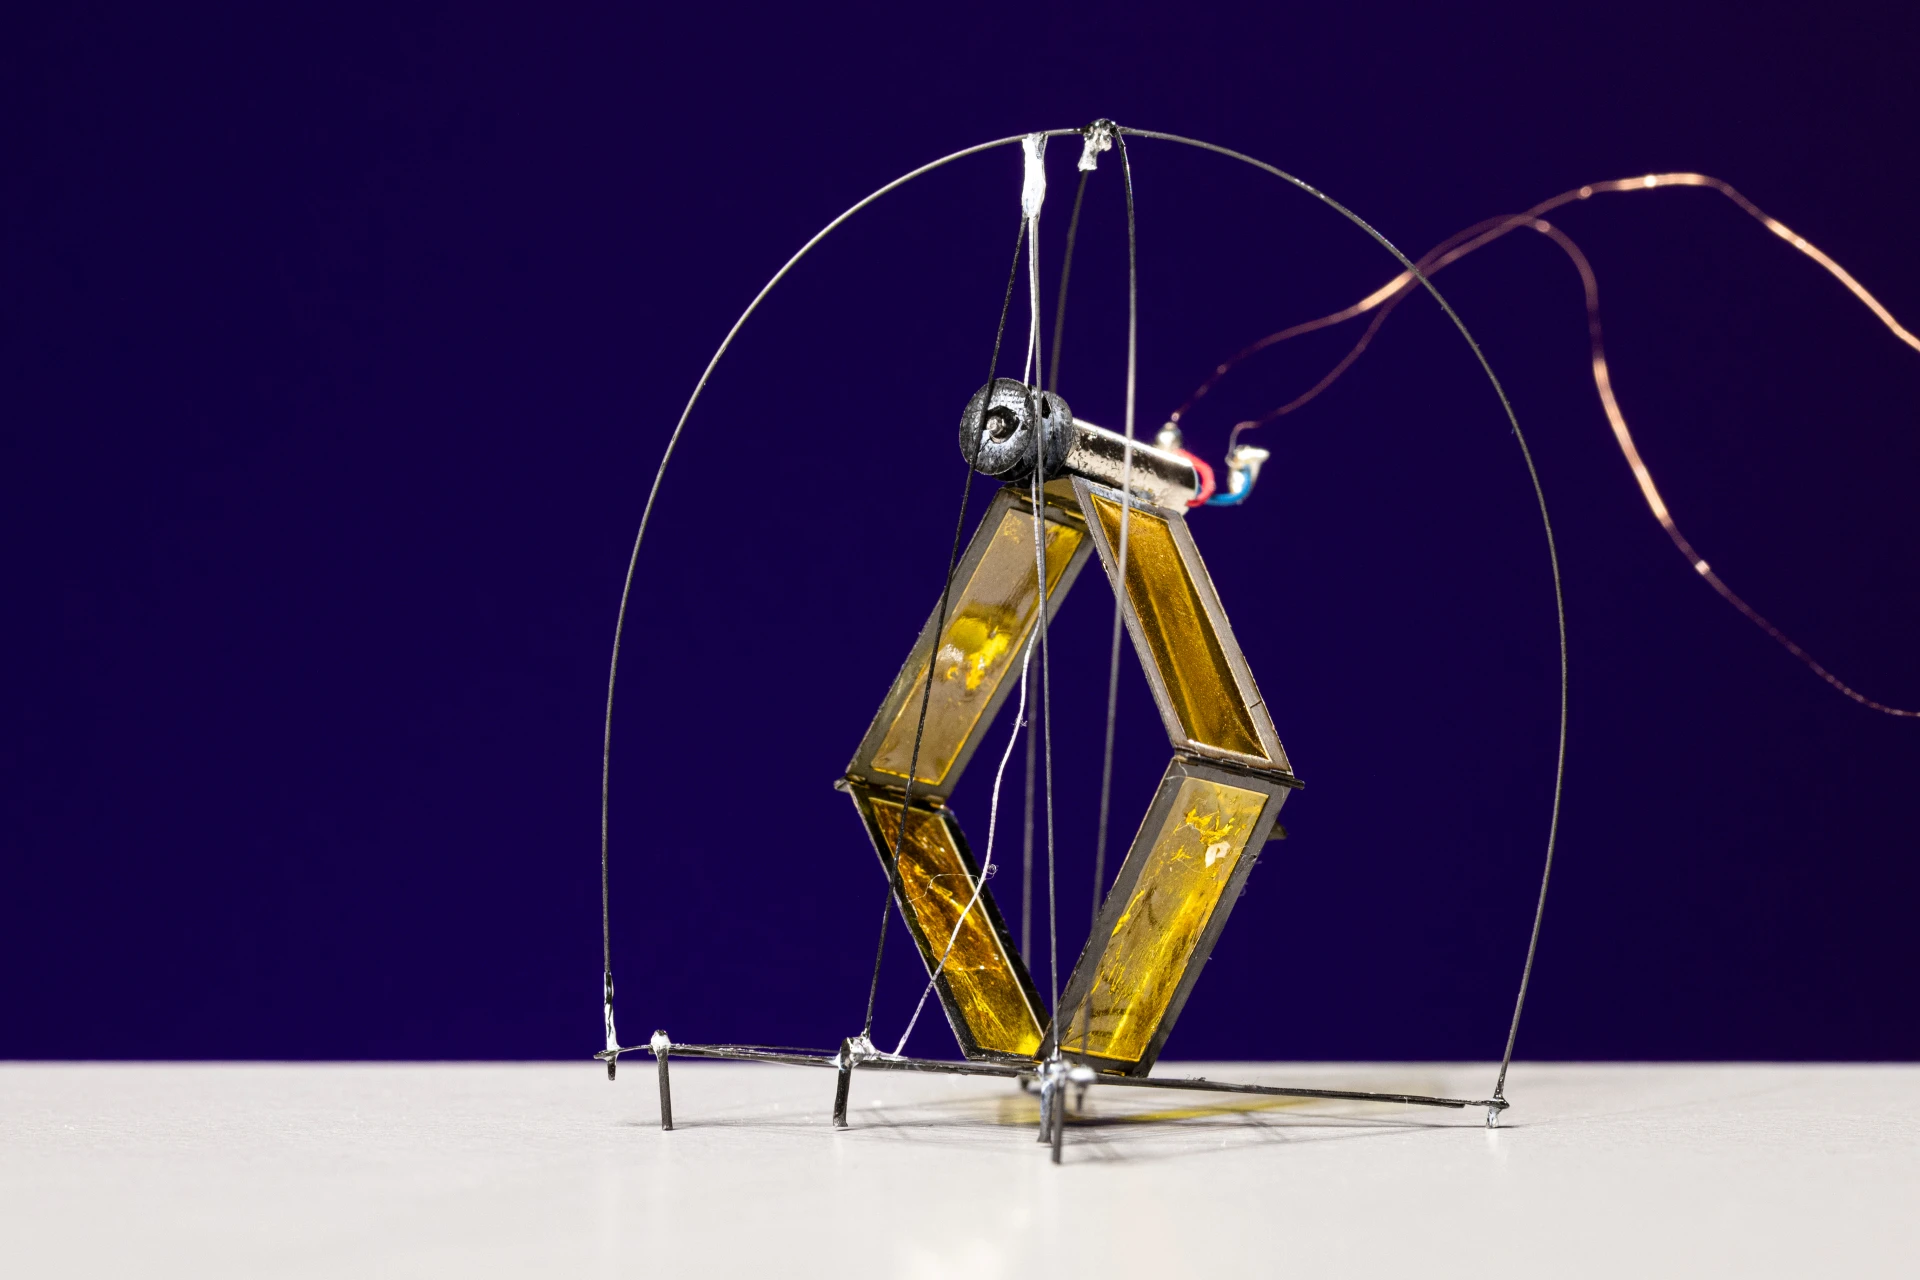 Пока робот питается от внешнего источника, однако будущие версии могут стать автономными на батарее. Источник изображения — newatlas.com
Большинство существующих прыгающих роботов используют пружинный механизм, у которого есть проблема по принципу «всё или ничего»: они рассчитаны на высвобождение фиксированного количества энергии, из-за чего высоту и дальность каждого прыжка очень трудно регулировать.
DirectHop устроен иначе. Меняя силу тока, подаваемого на мотор, исследователи могут точно задавать, сколько энергии уйдёт в каждый прыжок. Робот способен подпрыгнуть выше стандартной ступеньки — впечатляющий результат для устройства такого размера. Но куда сложнее добиться обратного: совсем небольших, аккуратно отмеренных прыжков. С этим новый механизм тоже справляется.
Любопытно, что робот прыгает вовсе не так, как насекомые или лягушки, — он не отталкивается ногами от земли. Вместо этого мотор по сути подтягивает корпус вверх, а запуску помогают блок и две нити.
Когда проблему прыжка удалось решить, встала следующая задача — приземление. Как нетрудно догадаться, робот далеко не всегда опускается ровно на три опоры. И здесь снова выручает мотор: он смещает центр тяжести устройства, заставляя его подёргиваться, пока оно не перевернётся обратно на ноги.
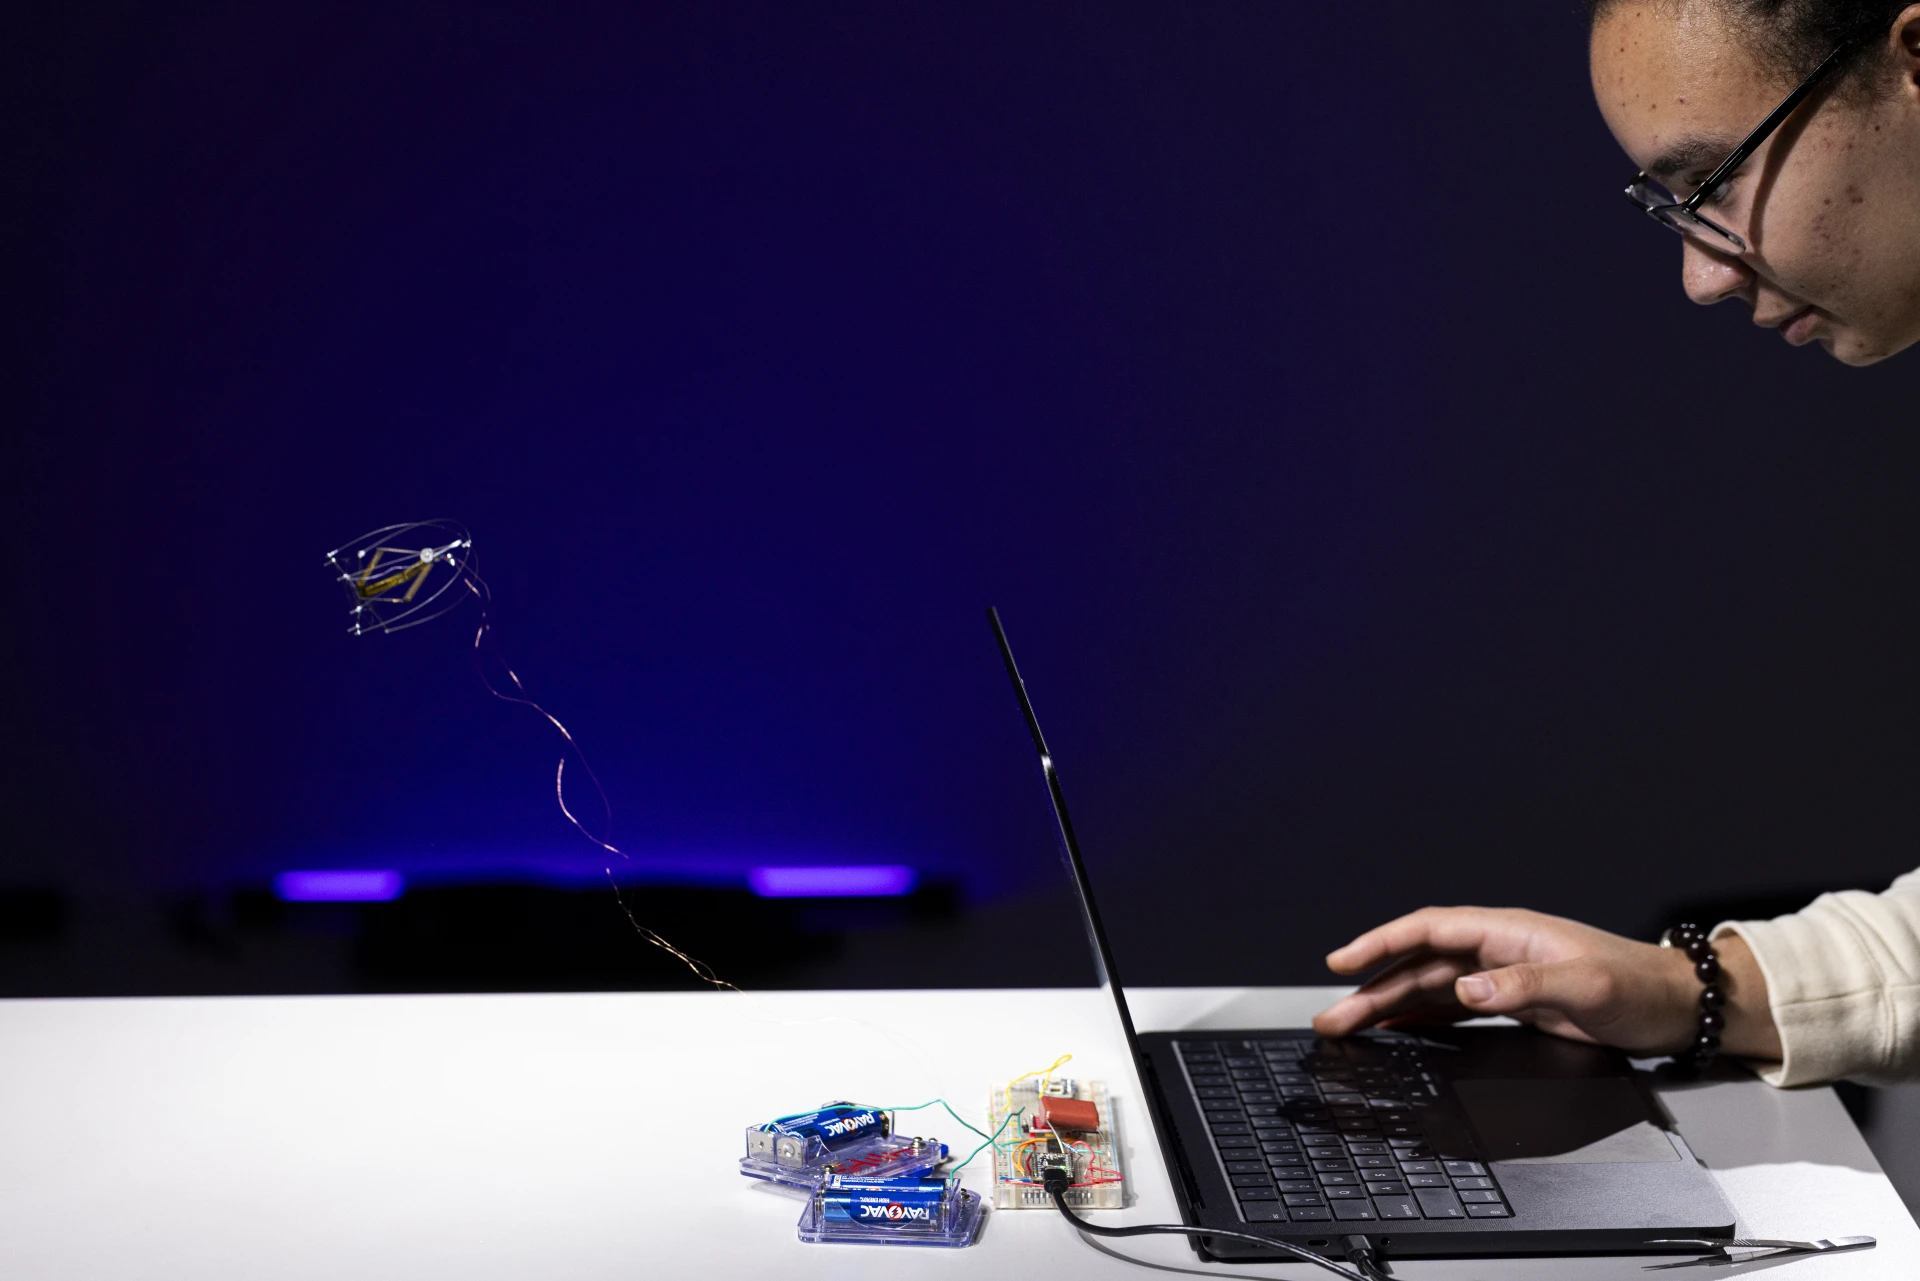 Студент-ассистент Кео Хайс управляет DirectHop с помощью стоящего рядом ноутбука. Источник изображения — newatlas.com
Справляться с неуклюжими приземлениями помогает и защитный каркас. Он сделан из гибких углепластиковых стержней диаметром 0,25 мм. С первого взгляда это неочевидно, но его изогнутую форму подсказали коробчатые черепахи, которые легко переворачиваются со спины на лапы. В лабораторных испытаниях DirectHop удавалось встать самостоятельно примерно в 90 % случаев.
У нынешнего прототипа немало ограничений. Он не несёт собственной батареи и получает питание по проводам. У него также нет датчиков, которые определяли бы нужную высоту прыжка или собственную ориентацию в пространстве, поэтому он полностью зависит от оператора.
Команда уже работает над улучшениями: это и солнечные элементы с аккумулятором на борту, и убирающиеся опоры для настройки угла прыжка и снижения числа неудачных приземлений, и камера с электроникой для навигации. Конечная цель — создать полностью автономного робота-разведчика.
В перспективе, по оценкам исследователей, каждый такой робот может стоить около 10 долларов США. Вместо того чтобы отправлять на задание одного дорогого робота, можно будет задействовать рой дешёвых прыгунов: они смогут контролировать состояние воды и почвы, обследовать нефтеперерабатывающие заводы и добираться до других труднодоступных мест.
Исследователи из Вашингтонского университета опубликовали видеодемонстрацию работы DirectHop.