Свежая подборка самых интересных роликов из мира робототехники: человекоподобные машины, подводные и летающие аппараты, промышленные манипуляторы и научные проекты. В выпуске — четырнадцать видео от исследовательских лабораторий и компаний со всего мира, а также календарь ближайших профильных мероприятий.
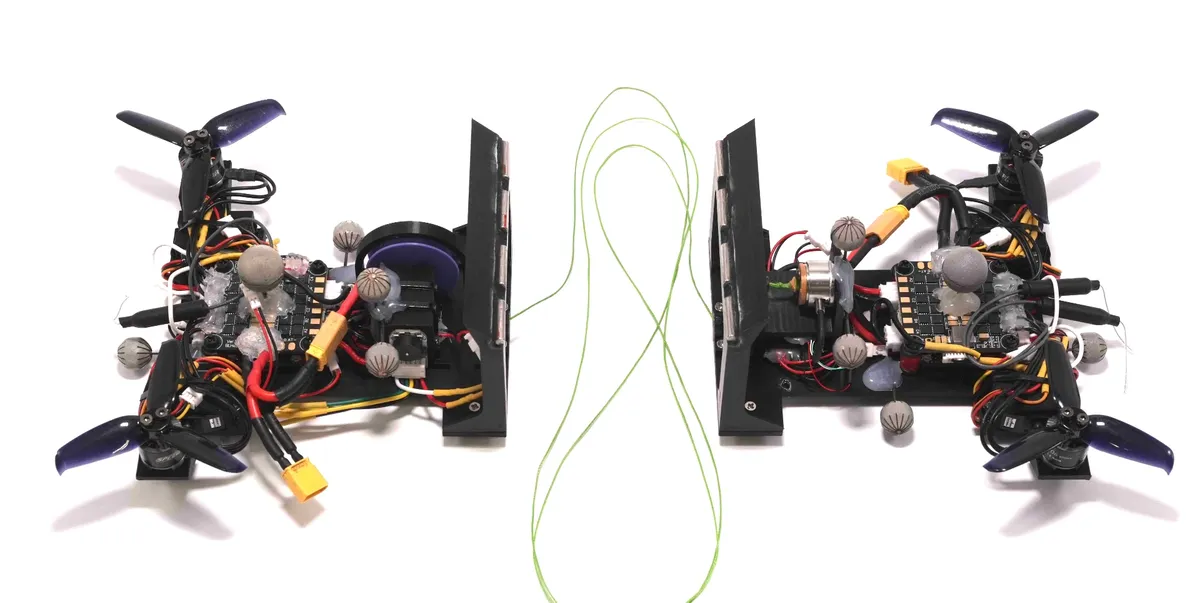 Квадрокоптер, по сути, — это два биротора, стремящихся сохранить прочную связь
Для начала — расписание ближайших робототехнических конференций и саммитов на предстоящие месяцы.
Humanoids Summit Seoul: 22–23 сентября 2026, Сеул
IROS 2026: 27 сентября — 1 октября 2026, Питтсбург
CoRL 2026: 9–12 ноября 2026, Остин
А теперь — сама подборка.
Открывает выпуск проект лаборатории CLIMB Lab: по сути, квадрокоптер здесь собирается из двух отдельных бироторов, которые стыкуются в воздухе в единый аппарат. Идея сборки летающей платформы прямо в полёте выглядит эффектно и потенциально полезна для отказоустойчивых дронов.
Команда Robotic Systems Lab из ETH Zürich показывает работу своего шагающего робота — и последние тридцать секунд ролика особенно впечатляют.
Компания Figure демонстрирует прогресс своего человекоподобного робота. Впрочем, ключевые вопросы к домашним гуманоидам остаются прежними: насколько такая машина безопасна рядом с людьми и способна ли она реально заменить человека в бытовых задачах.
Компания Agility Robotics представляет Digit 5. Красавцем этого робота не назовёшь, зато именно так выглядит серьёзный подход к безопасности промышленных гуманоидов.
Ещё один ролик Agility Robotics показывает платформу в работе подробнее.
Тема безопасности гуманоидов сейчас одна из ключевых: без неё массовое внедрение таких машин в быту и на производстве попросту невозможно.
А это разработка Инженерной школы Тандона Нью-Йоркского университета — змеевидный робот WorMa, управляющий движением за счёт перекачки воды внутри корпуса.
Исследователи NYU Tandon построили волнообразного робота, который перекачивает воду между головной и хвостовой частями, чтобы подниматься по склонам, преодолевать ступени и плавать — и всё это с сохранением одной и той же базовой походки.
На подъёме смещение воды к голове увеличивает силу прижатия передних точек контакта к поверхности, повышая сцепление. Конфигурация со смещением к голове оказалась единственной, при которой WorMa сумел взобраться на самый крутой из протестированных склонов — 19,5 градуса; во всех остальных случаях робот соскальзывал вниз. Кроме того, она снизила стоимость перемещения как минимум на 33% по сравнению с другими вариантами. Со ступенями потребовался иной подход: ни фиксированно «тяжёлая голова», ни «тяжёлый хвост» не позволяли роботу преодолеть ступень самостоятельно. Вместо этого WorMa подъезжал к ступени с водой в голове для сцепления, затем вода смещалась в хвост, а голова и шея приподнимались, чтобы хвост подтолкнул корпус ближе. Как только голова закреплялась на краю ступени, вода перемещалась обратно, и робот продолжал движение. Такая последовательность позволяла преодолевать ступени высотой до 15 сантиметров.
Отдельного упоминания заслуживает Kubi 2.0 — настольный робот телеприсутствия, кампания которого запущена на Kickstarter.
Kubi 2.0 — это настольный робот телеприсутствия с искусственным интеллектом, позволяющий удалённым пользователям осматриваться и взаимодействовать с окружающими так, будто они присутствуют лично. Одновременно это устройство «физического ИИ», дающее ИИ-агентам возможность взаимодействовать с людьми в реальной обстановке. На протяжении более десяти лет в Японии подобные решения телеприсутствия помогали госпитализированным и прикованным к дому ученикам посещать занятия, общаться с друзьями и участвовать в школьных мероприятиях. Теперь проект выходит на мировой рынок через Kickstarter.
Неожиданно интересным оказался сценарий применения колёсно-шагающего четвероногого робота от DEEP Robotics.
Компания показывает ещё один ролик с этой платформой.
Колёсно-шагающие платформы объединяют скорость колеса и проходимость ног, что делает их удобными для патрулирования, инспекции и логистики.
Инженеры Норвежского университета естественных и технических наук (NTNU) из лаборатории автономных роботов занялись подводным передвижением четвероногих.
Шагающие роботы универсальны на суше, однако под водой их применение пока ограничено. Перенос принципов передвижения четвероногих в водную среду открывает возможности амфибийной мобильности — для инспекции, экологического мониторинга и ликвидации последствий катастроф. В работе представлены проектирование, моделирование и экспериментальная проверка воспроизводимого подводного четвероногого робота. Аппарат построен вокруг герметичных корпусов двигателей, вытачиваемых из полиоксиметилена и использующих стандартные уплотнительные кольца и динамические сальники валов. Для описания динамики такой системы выведена упрощённая модель, учитывающая, как силы сопротивления на сферических «стопах» передают крутящий момент на плавучее основание. На её основе разработан замкнутый контур управления ориентацией с формулировкой ошибки на специальной ортогональной группе SO(3). Контроллер проверен как в симуляции, так и экспериментально в бассейне, где робот отслеживает заданные значения крена, тангажа и рыскания.
Ещё одна японская разработка — полугуманоид Ugo Nova.
Ugo Nova — производимый в Японии полугуманоидный робот, ускоряющий внедрение «физического ИИ» в общество: от исследований и разработки до эксплуатации в промышленных условиях.
Отдельно стоит отметить, как много манипуляционных задач можно решить с помощью удачного двухпалого захвата и продуманной механики — это наглядно показывает Daimon Robotics.
Ещё одна демонстрация возможностей манипулятора.
Простые двухпалые захваты нередко оказываются практичнее сложных антропоморфных кистей.
Китайская UBTECH рассказывает о запуске «умного завода» по серийному выпуску гуманоидов.
Каждые десять минут с конвейера сходит один гуманоидный робот. Эталонный «умный завод» гуманоидов UBTECH только что заработал: путь от 1000 до 10 000 машин был пройден менее чем за девять месяцев.
Впечатляющие темпы производства ставят закономерный вопрос: чем займут все эти тысячи машин.
Инженеры MIT построили роботизированную оптическую лабораторию.
Инженеры MIT создали роботизированную оптическую лабораторию, которая по запросу собирает, запускает и разбирает оптический эксперимент. В основе установки — роботизированная рука, физически расставляющая зеркала, линзы и другие оптические компоненты, каждый из которых закреплён в специально разработанном корпусе с QR-кодом. Робот выставляет каждый элемент в точном положении, чтобы направлять и фокусировать луч света (красный лазер). Автономная система способна ускорить испытания высокотехнологичных материалов — от солнечных элементов и сенсоров до дисплеев и квантовых технологий. Видео ускорено в два раза.
Автоматизация рутинной сборки оптических стендов способна заметно ускорить материаловедческие исследования.
Напоследок — студенческие соревнования Lunabotics от NASA.
Луноходы, построенные студентами. Лунный рельеф. Соревнование с высокими ставками в Космическом центре имени Кеннеди NASA. Энергия, инженерия и азарт Lunabotics: университетские команды испытывают свои роботизированные системы в имитации лунной среды. Это лучшие моменты прошедшего соревнования, а также взгляд в будущее — команды готовятся к Lunabotics 2027.
Завершает выпуск семинар Института робототехники Университета Карнеги-Меллона. С докладом «Дополнение пчелиных колоний технологиями робототехники и ИИ для поддержки экосистем» выступает Эрол Шахин из Ближневосточного технического университета (METU).
Экосистемы Земли переживают стремительное сокращение биоразнообразия, и медоносные пчёлы — ключевые опылители, критически важные для устойчивости экосистем, — оказались среди наиболее пострадавших. Финансируемый ЕС проект RoboRoyale отвечает на этот кризис, объединяя передовую робототехнику и ИИ для «дополнения» пчелиного улья, что позволяет вести наблюдение с беспрецедентным разрешением и в невиданных масштабах. Отмеченная обложкой Science Robotics и премией Edge of Government Award на Всемирном правительственном саммите 2024 года, система отслеживает поведение матки, эффективность колонии, состояние сот и долгосрочную фуражировочную активность, одновременно развивая возможности микророботизированного вмешательства для поддержания здоровья улья. В докладе рассматриваются трудности создания такой системы, ключевые выводы о сложных социальных взаимодействиях и перспективы биогибридных исследований.