Шанхайская компания RoboParty представила RP1 (ROBOTO 01) — гуманоидного робота с открытым исходным кодом, предназначенного для исследований в робототехнике, разработки воплощённого ИИ (embodied AI) и экспериментов с управлением движением. Робот выпускается в двух конфигурациях: стандартной RP1 с 24 активными степенями свободы (DoF, число независимых осей движения) и RP1 Pro с 30 DoF.
Рост робота составляет 1,35 м; он построен на процессоре Rockchip RK3588, а в версии Pro добавлены процессор Allwinner A733 и вычислительный модуль NVIDIA Jetson Orin NX. Среди прочего — собственные приводы суставов ROMOMO с пиковым моментом до 160 Н·м, сменные модули головы, опциональные ловкие кисти и батарея на 10 А·ч, рассчитанная на работу до трёх часов. За управление движением в реальном времени отвечает отдельный MCU на 480 МГц, а двухнапряжённая батарейная система позволяет менять аккумуляторы на ходу, не выключая робота.
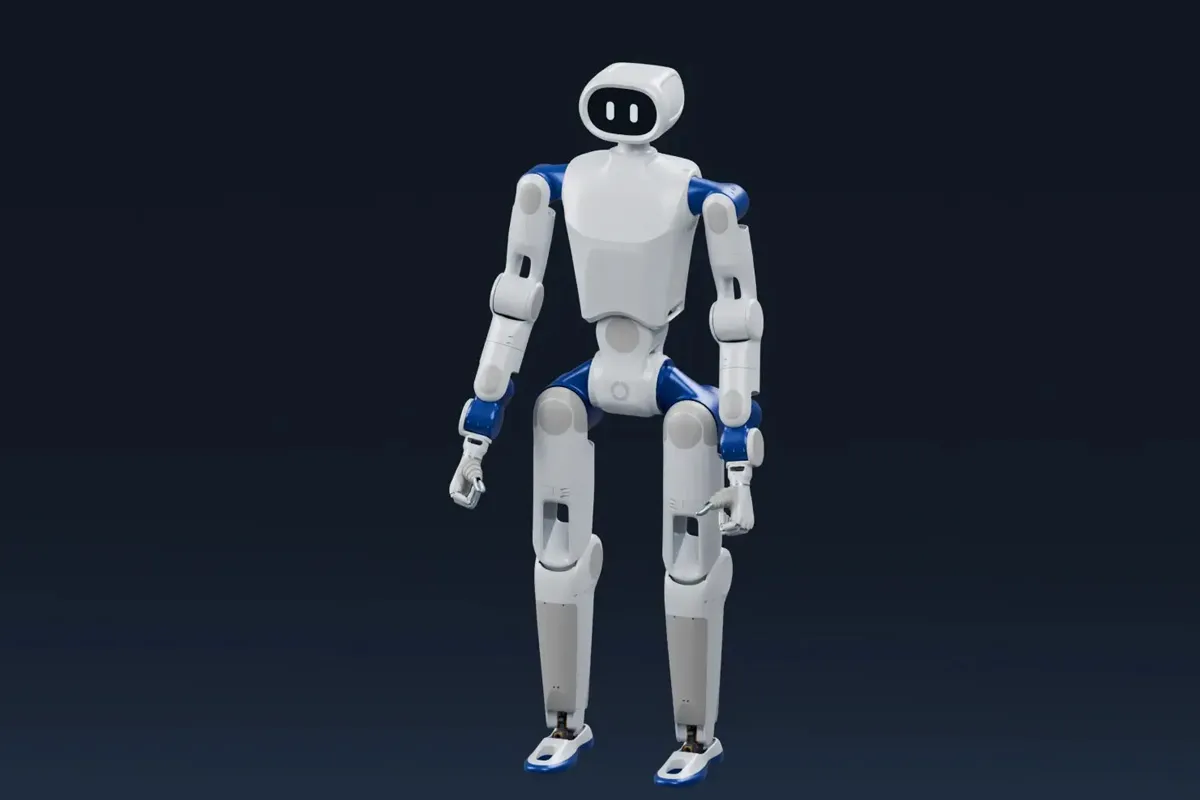
Технические характеристики
Характеристики RoboParty RP1:
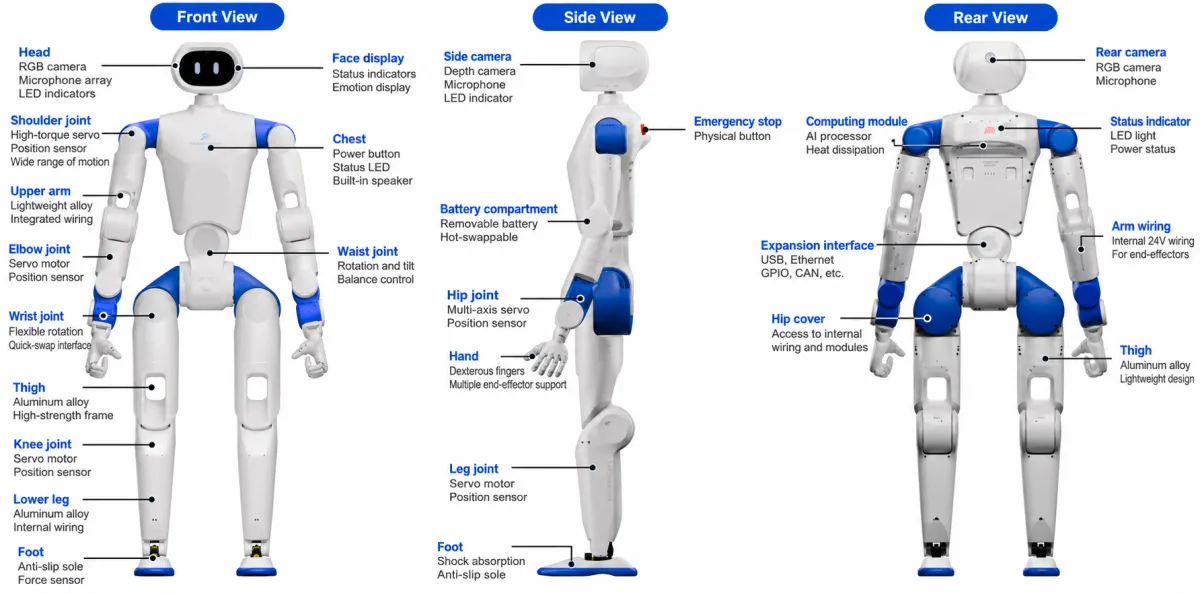 Технический чертёж гуманоидного робота RoboParty RP1 (изображение переведено с помощью ИИ)
- Вычислительная часть
- RP1 — процессор Rockchip RK3588 с NPU на 6 TOPS, 8 ГБ ОЗУ LPDDR4x и 32 ГБ eMMC
- RP1 Pro — Rockchip RK3588 + Allwinner A733, вычислительный модуль NVIDIA Jetson Orin NX (16 ГБ)
- Управление в реальном времени — MCU на 480 МГц для планирования движений, последовательности включения питания и функций аварийной остановки
- Для стандартной RP1 доступен дополнительный вычислительный модуль для разработки
- Дисплей
- RP1 — голова для управления движением с простым светодиодным дисплеем в виде глаз
- RP1 Pro — отдельный экран для взаимодействия
- Камеры
- RP1 — камера в стандартную комплектацию не входит
- RP1 Pro — монокулярная RGB-камера
- Опционально стереоскопическая RGB-камера с головой для сбора данных
- Опционально камера глубины Intel RealSense D435i и 3D-лидар с головой восприятия
- Аудио
- RP1 — динамик
- RP1 Pro — динамик, микрофон и дисплей для взаимодействия
- Степени свободы
- RP1 — 24 DoF (по 6 на каждую ногу, по 5 на каждую руку и 2 на пояс)
- RP1 Pro — 30 DoF (по 6 на каждую ногу, по 7 на каждую руку, 2 на пояс и 2 на голову)
- Степени свободы ловких кистей считаются отдельно
- Приводы суставов — 4 варианта собственных модулей суставов ROMOMO с двухступенчатыми планетарными редукторами и моторами с внутренним ротором; до 160 Н·м пикового момента у модуля диаметром 100 мм
- Движение
- Максимальная скорость бега — до 4 м/с
- Подъём по склону — до 30°
- Максимальная высота ступени — 50 мм
- Минимальный размер препятствия для обхода — 50 мм (данные производителя)
- Голова и кисти
- Четыре сменные конфигурации головы: для передвижения, взаимодействия, восприятия и сбора данных
- RP1 — макетные кисти в стандартной комплектации
- RP1 Pro — ловкие кисти с 6 DoF в стандартной комплектации
- Дополнительные захваты и варианты ловких кистей с 22 DoF
- Датчики — 6-осевой IMU
- Сеть
- 2 разъёма RJ45 Ethernet для проводной сети, отладки и связи
- Беспроводная связь — Wi-Fi 6, Bluetooth 5.2, 4G
- USB — 2 порта Type-A, 2 порта Type-C
- Расширение — аппаратные интерфейсы и крепёжные точки для дополнительных датчиков и периферии
- Безопасность
- Трёхканальная защита с аварийной остановкой и закрытые суставы, защищающие от защемления
- Проводная или беспроводная (433 МГц) передача сигнала аварийной остановки на MCU реального времени
- Питание
- Внутренняя проводка на 24 В и адаптерная плата для рабочих органов (end effectors)
- Двойная батарея на 10 А·ч с горячей заменой
- Основная литиевая батарея на 48 В и вспомогательная на 30 В, поддерживающая питание критически важных узлов управления во время замены батарей
- До 3 часов работы
- Быстрая зарядка USB-C мощностью 140 Вт и магнитная зарядка
- Время зарядки — около 1,5 часа
- Поддерживается работа во время зарядки
- Размеры — 1350 × 450 × 200 мм; длина конечностей: бедро — 250 мм, голень — 300 мм, одна рука — 550 мм
- Конструкция
- Детали плеча, руки, запястья, бедра и голени — из алюминиевого сплава AL6061
- Пластины стоп — из алюминиевого сплава AL7075-T6
- Корпус груди — из поликарбоната (PC)
- Корпус головы и отдельные накладки на руку, бедро, запястье и голень — из смолы
- Бамперы тазобедренных суставов, защитные накладки, подушки бедра, рукоятки и поверхности стоп — из полиуретана (PU)
- Пескоструйная обработка, полировка и покраска — в зависимости от детали
- Вес — примерно 39 кг (RP1) / 41 кг (RP1 Pro) с батареей и рабочими органами
- Рабочая температура — от −10 °C до +40 °C
Стандартная RP1 оснащена руками с 5 DoF и базовой головой для передвижения, тогда как версия Pro предлагает руки с 7 DoF с дополнительными движениями запястья, двухосевую шею и голову для взаимодействия. Обе модели поддерживают сменные рабочие органы, в том числе RP Hand от RoboParty — пятипалую ловкую кисть с шестью активно управляемыми осями и связью по CAN-FD. У RP Hand 11 механических степеней свободы, из которых пять пассивные или связанные, а в трансмиссии применена червячная передача. Кисть весит около 379 граммов и поддерживает опциональное тактильное восприятие.
Робот использует основной контроллер RoboParty RBE-MAIN-RK3588S с прикладным процессором RK3588 и отдельным (не названным) MCU реального времени. RK3588 отвечает за ИИ-вывод, зрение, речь и взаимодействие, а MCU — за планирование движений и функции аварийной остановки. Каждый модуль сустава ROMOMO, кроме того, имеет встроенный драйвер, который локально обрабатывает контуры управления током, скоростью и положением, а основной контроллер отправляет команды и получает обратную связь по CAN-FD.
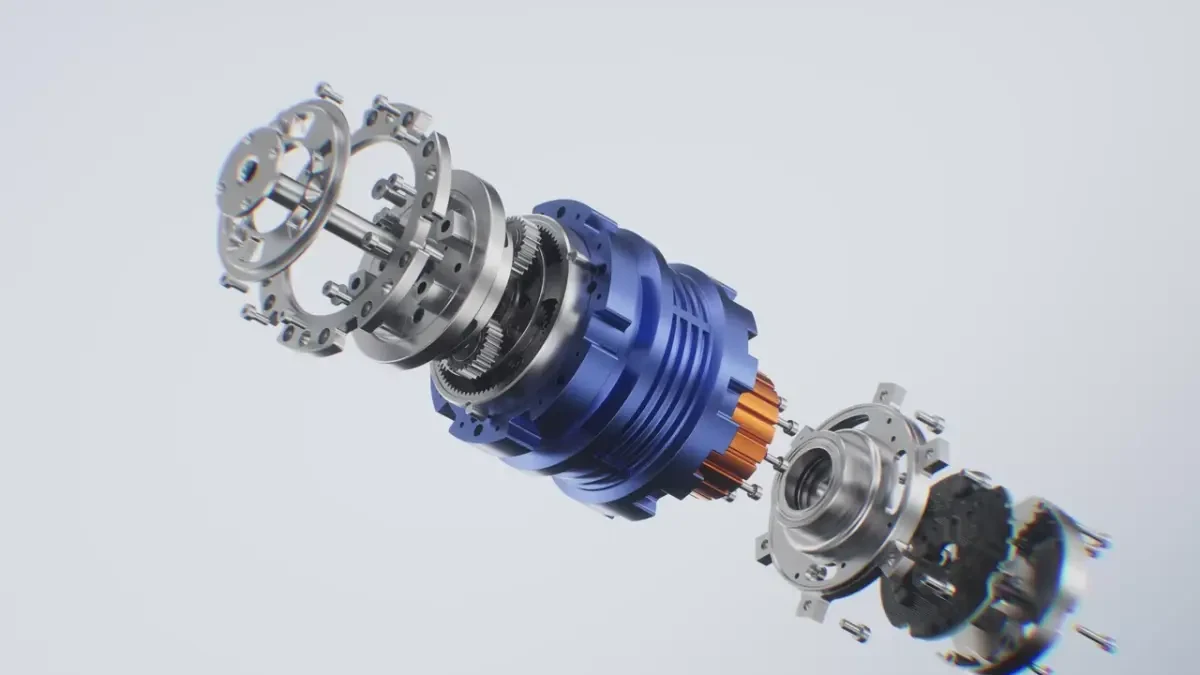 Высокомоментный модуль сустава
Что именно открыто
Аппаратная часть: RoboParty опубликовала проектные материалы в репозитории RP1_hardware на GitHub. Среди них — редактируемые сборки и детали SolidWorks, модели Parasolid, механические чертежи, файлы для производства печатных плат, Gerber-файлы, данные о размещении компонентов, жгуты проводов и спецификации (BOM) для разных конфигураций робота. Репозиторий также содержит производственные файлы для 14 нестандартных печатных плат: Gerber-файлы, BOM, координаты размещения компонентов и 3D-модели. Оригинальные аппаратные разработки компании распространяются по лицензии CERN-OHL-W-2.0.
Программная часть разнесена по разным репозиториям GitHub. В репозитории RP1_firmware находятся Linux BSP, прошивка моста USB—CAN-FD и инструменты для упаковки ПО. Репозиторий roboparty_deploy содержит фреймворк развёртывания на базе ROS 2: драйверы двигателей и IMU, интеграцию камер Intel RealSense, инференс политик на основе ONNX, файлы конфигурации робота и Python SDK.
Для симуляции и обучения репозиторий RP1_description предлагает модели робота в форматах URDF и MJCF, сетки и различные ресурсы, а roboparty_train включает процессы обучения с подкреплением на базе NVIDIA Isaac Lab, имитацию движений, обучение RSL-RL и тестирование Sim2Sim в MuJoCo. Конфигурация с 24 осями уже поддерживает сквозной процесс от обучения до развёртывания. Однако для 28-осевой конфигурации тела, используемой в версии Pro, на данный момент нет специальных задач обучения и выпущенных файлов политик по умолчанию.
Кроме того, компания предлагает ряд учебных проектов — AMP, BeyondMimic, MimicLite и UFO — для имитации движений и управления гуманоидами. Они входят в экосистему PartyOS, которая объединяет управление движением, симуляцию, обучение политик и развёртывание на физических роботах. Часть ПО ещё находится в разработке: специальное руководство по развёртыванию RP1 в репозитории развёртывания отмечено как «скоро». В репозитории UFO также сказано, что политика RP1 TeCH пока не проверялась на физическом роботе.
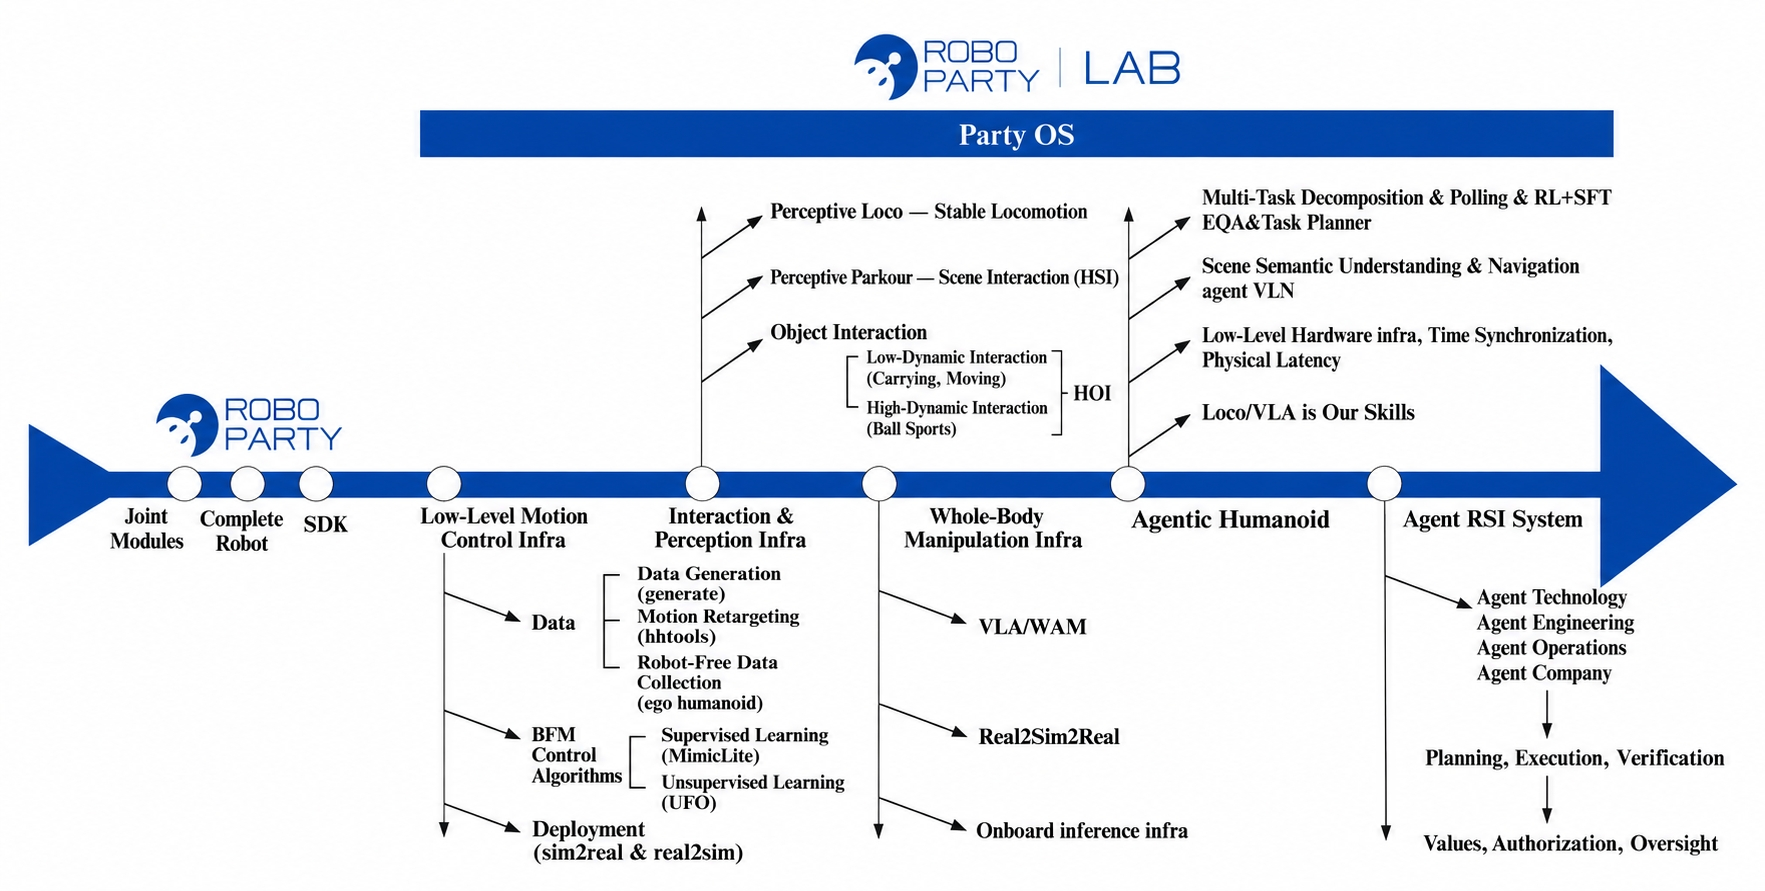 Дорожная карта PartyOS
Хотя RoboParty называет RP1 полностью открытой платформой, не все компоненты доступны в виде исходного кода. Репозиторий ROMOMO содержит спецификации модулей суставов, чертежи, документацию по протоколу CAN-FD и отчёты об испытаниях, а драйверы двигателей для хоста доступны в roboparty_motors. Однако исходный код встроенной прошивки приводов ROMOMO в опубликованных репозиториях найти не удалось. Фреймворк обучения UFO к тому же распространяется по некоммерческой лицензии CC BY-NC 4.0.
Среди похожих гуманоидных роботов ранее упоминались Unitree R1 — робот ростом 1,21 м с 26 DoF и SamuRoid на базе Raspberry Pi с 22 DoF. Также был Mini π — двуногий робот, который тоже называли открытым, но чьи открытые наработки ограничивались алгоритмами движения. RoboParty выбирает другой подход: открывает механический CAD, файлы проектирования печатных плат, компоненты прошивки и ПО для симуляции, обучения и развёртывания.
На момент публикации RoboParty не подтверждает цены и сроки поставок RP1 и RP1 Pro. Подробности доступны на странице продукта, сайте с документацией и в главном репозитории GitHub.