Если нужен микроманипулятор, то, скорее всего, его назначение уже понятно. Например, это перемещение зонда по кристаллу микросхемы или полупроводниковой пластине либо работа под микроскопом. Суть в том, чтобы передвигать объект очень маленькими и точными шагами по трём осям. Один из таких открытых проектов микроманипулятора в последнее время заметно улучшился; ниже можно посмотреть несколько видеороликов об устройстве.
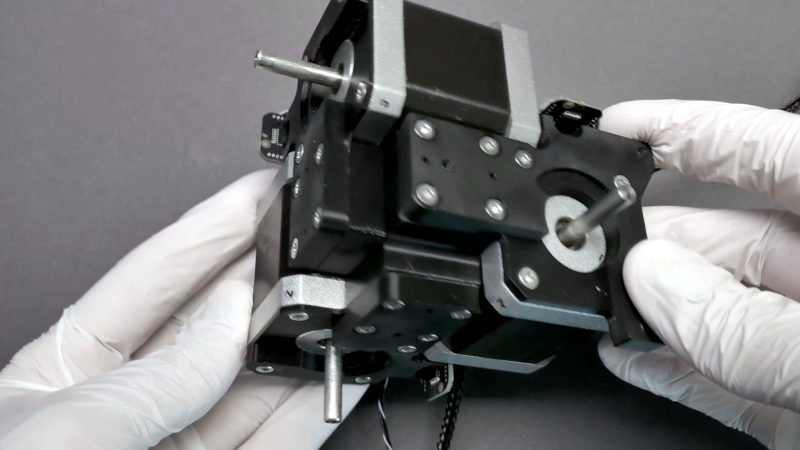
Устройство использует шаговые двигатели, параллельную кинематику и миниатюрные шаровые шарниры для точного перемещения. Недавнее обновление до версии 4.0 устраняет сразу несколько проблем. Согласно странице проекта на GitHub, исправлено следующее:
Устранено самопересечение (столкновение с самим собой) при калибровке нулевого положения. Соединение блока шарового шарнира только винтами было недостаточно жёстким и могло немного проворачиваться. Не было надёжного способа обеспечить одинаковую длину тяг. Лишнее трение в шаровых шарнирах. Точное положение шара сильно зависело от качества печати и скругления углов. Резиновые ленты нельзя было заменить или снять после приклеивания.
Более ранние версии устройства уже освещались ранее, и особый интерес вызывали улучшения шаровых шарниров. С тех пор проект обновил значительную часть механической конструкции и документации, а также изменил управляющий им API. Теперь устройство даже умеет использовать инструменты в G-коде — например, для тонкого контроля лазерной гравировки.
Тем, кто предпочитает что-то более «олдскульное» и ручное, стоит присмотреться к полностью напечатанному на 3D-принтере варианту.