Робот по имени Daisy, созданный Джудом Робинсоном, выполняет необычную работу — плетёт настоящую цепочку из живых ромашек. Это выпускной студенческий проект, и он наглядно показывает, как продуманные механические ограничения могут заменить датчики. Вместо того чтобы подводить инструменты к каждому цветку, ромашки сами доставляются к инструментам — повторяемо и предсказуемо.
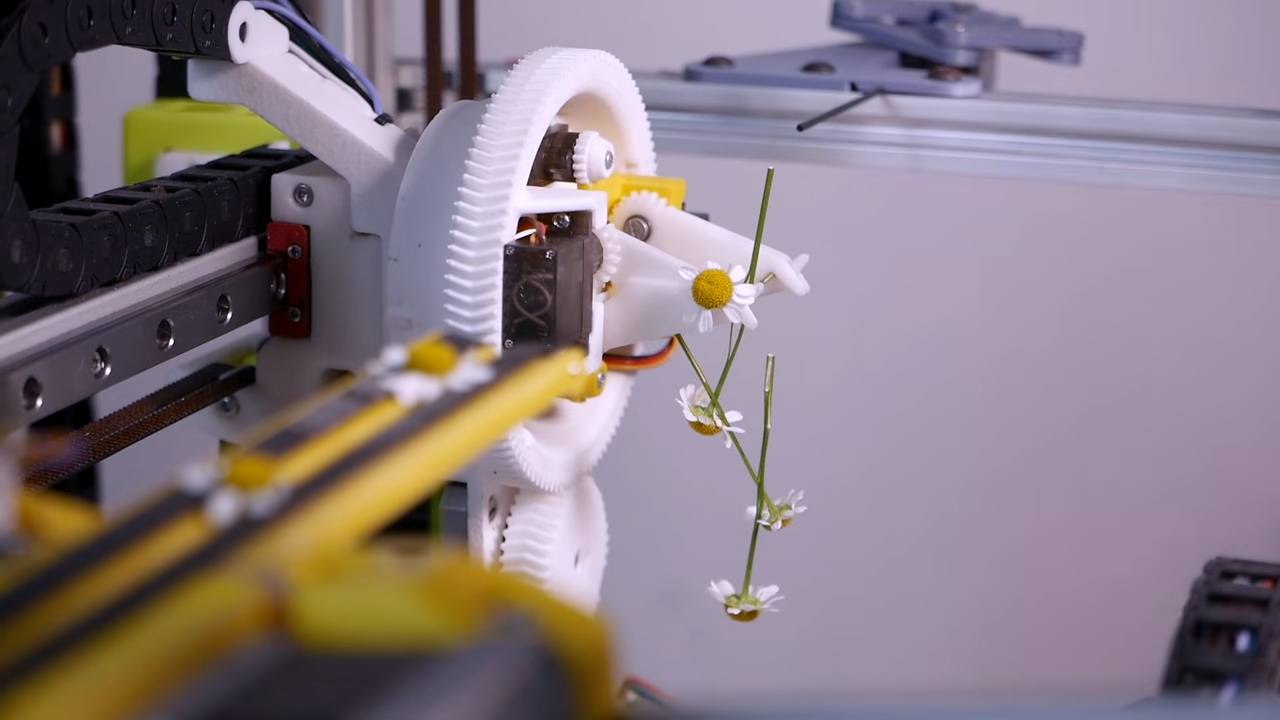
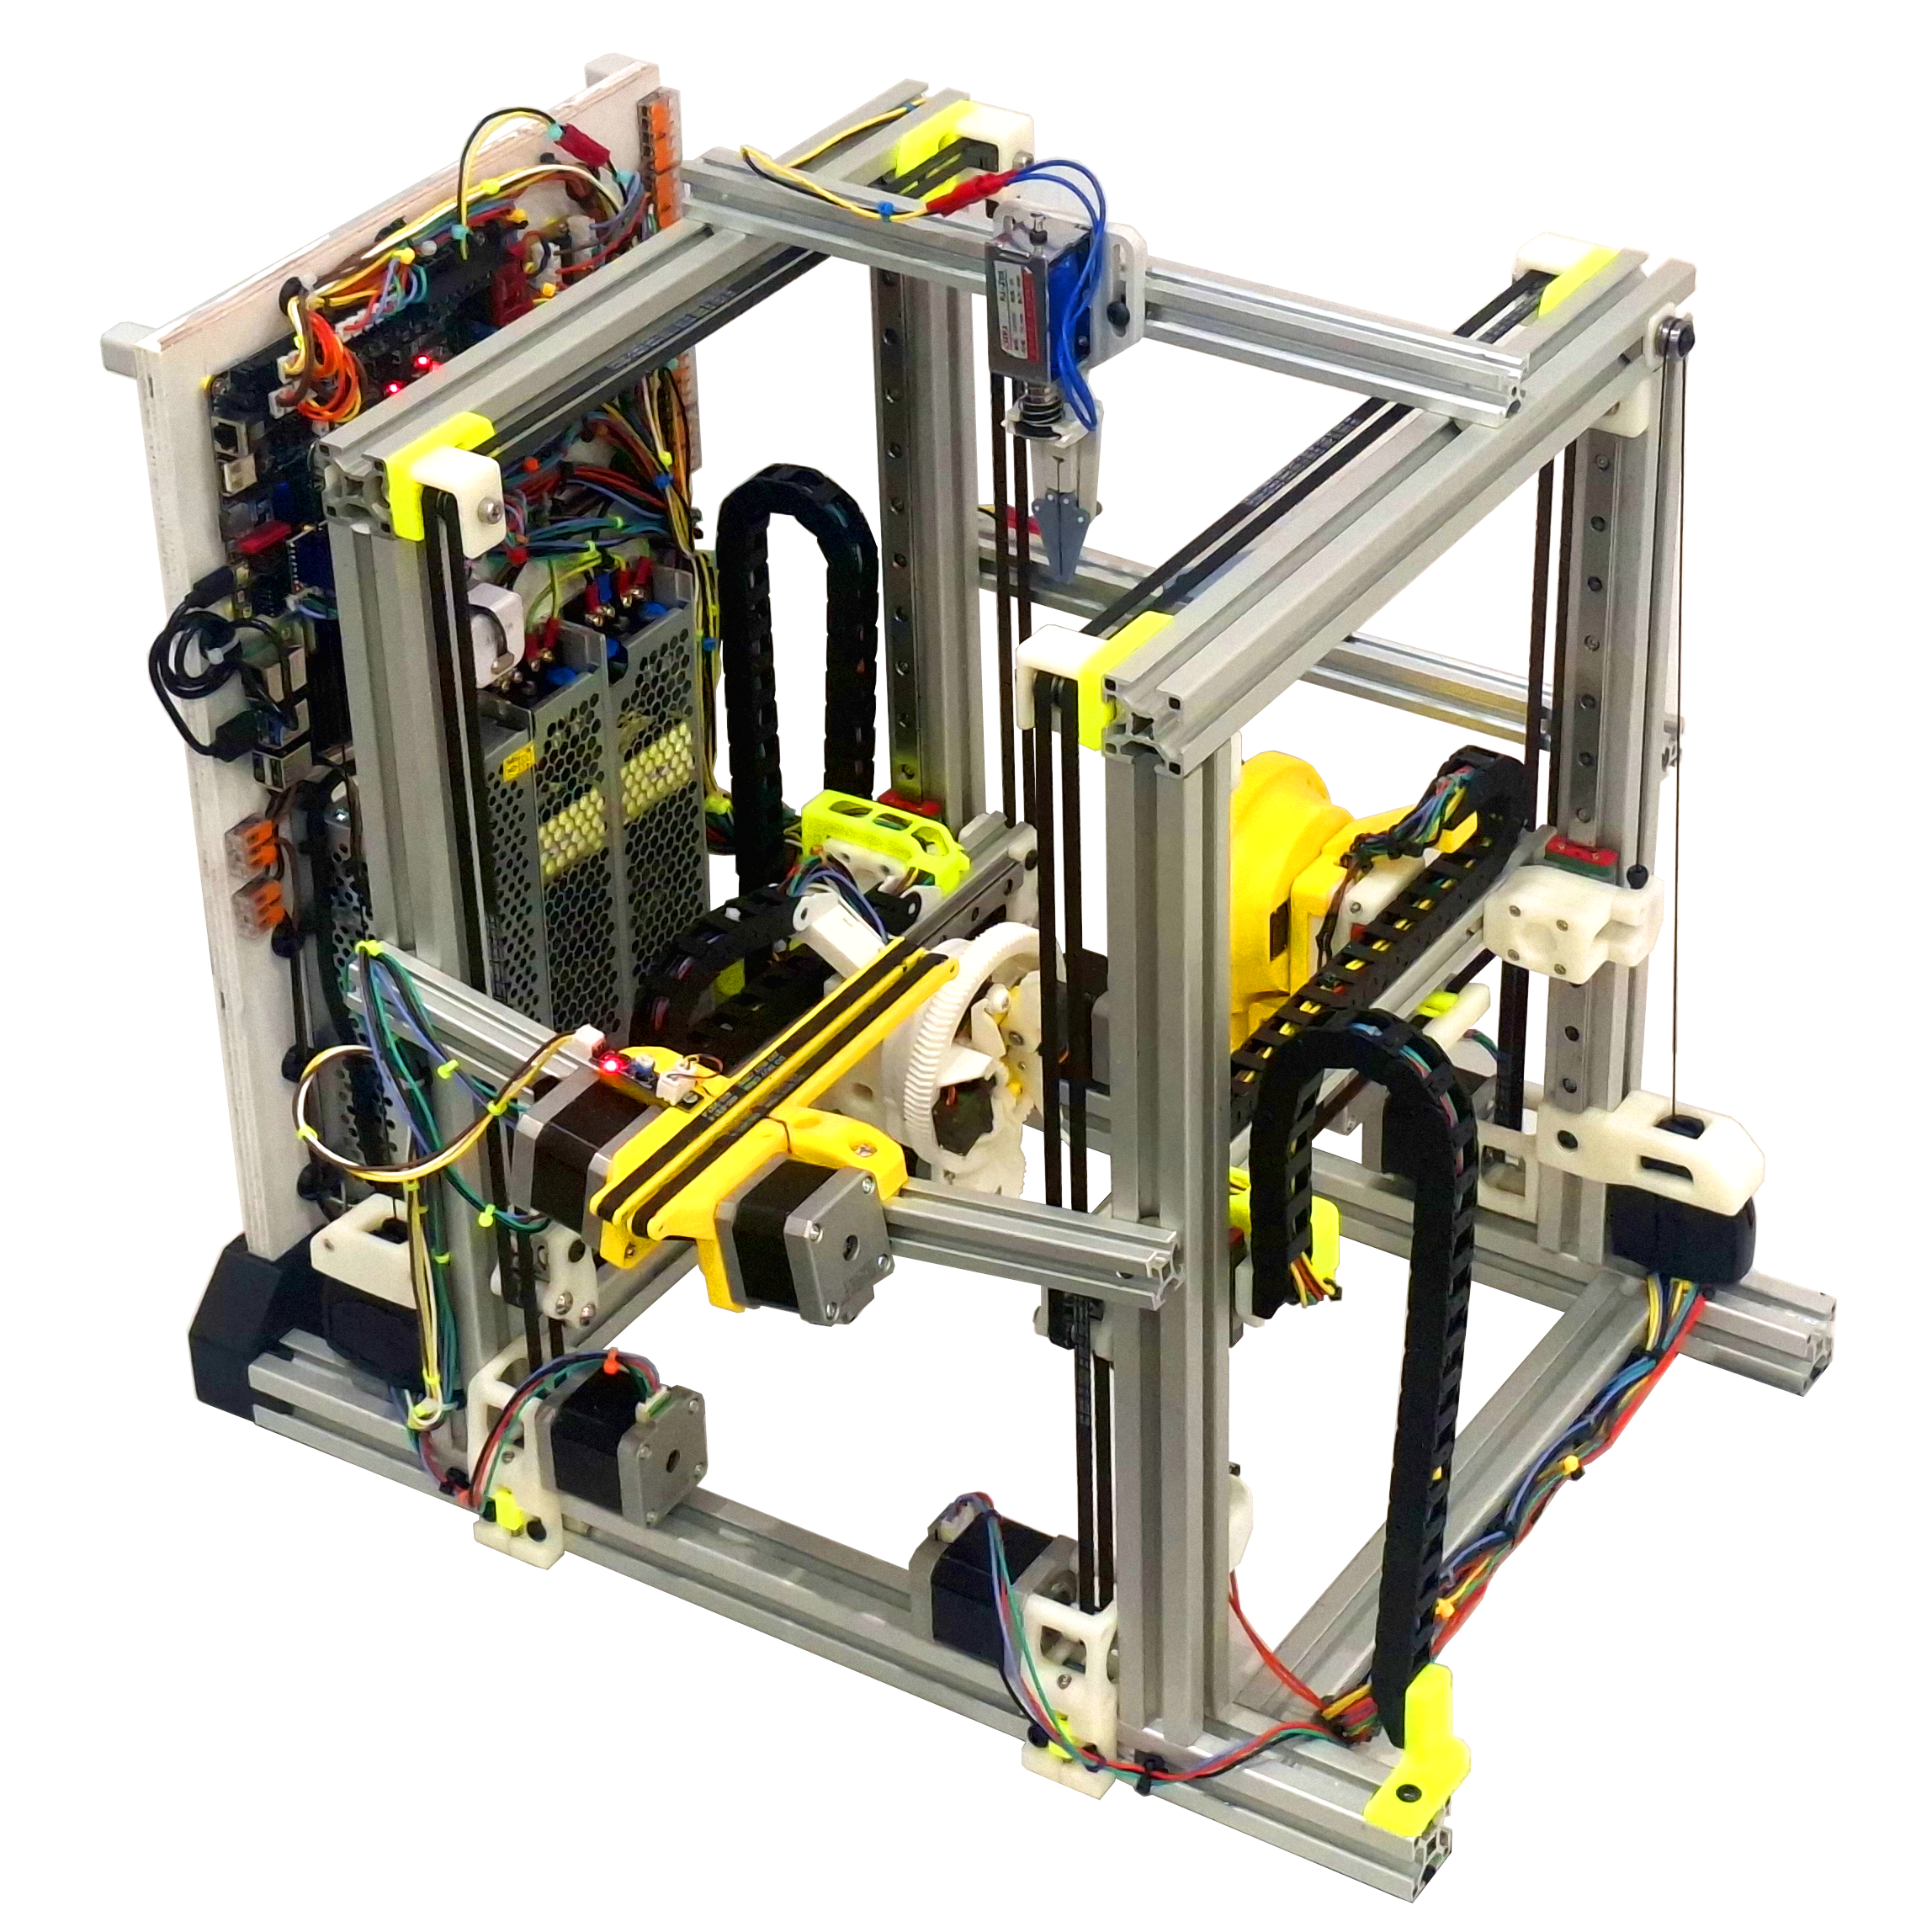
По сути, Daisy — это два XY-портала с захватами, обращёнными друг к другу. Между ними расположен конвейер, по которому подаются ромашки, а сверху закреплены лезвие и рядом тонкий штырь для нанизывания. Захват берёт цветок, продевает его стебель через отверстие в предыдущем, а затем подносит новый цветок к лезвию-скальпелю, которое делает короткий надрез.
Тонкий штырь входит в свежее отверстие в новом стебле — и всё готово для следующей ромашки. Два портала поочерёдно меняются ролями, наращивая цепочку по одному звену за раз.
По словам автора, на надёжность сильнее всего влияют форма и диаметр стебля, поэтому крайне важно так зафиксировать ромашку, чтобы операции надреза и нанизывания срабатывали стабильно. Достигается это в первую очередь V-образными профилями в захватах, которые автоматически центрируют стебли разной толщины. Свою роль играет и чехол вокруг лезвия-скальпеля: он придерживает и поддерживает стебель, пока тот аккуратно прокалывается и надрезается. Настройка этих элементов и стала главной частью работы над проектом.
Как всё это работает, лучше всего показывает видео ниже. На нём видно, как грамотный механический дизайн превращает неопределённую задачу — например, как обращаться с ромашками разного размера — в детерминированную. Тот же принцип лежит в основе самых разных устройств: от простых сортировщиков гаек до сложнейших машин, складывающих бумажные самолётики.