Если вы когда-нибудь разбирали цифровой штангенциркуль, то наверняка удивлялись ёмкостному энкодеру, который выполняет всю работу по измерению. Ничто не мешает использовать те же приёмы и самому — как показывает энтузиаст по имени Nick со своим открытым ёмкостным энкодером собственной разработки.
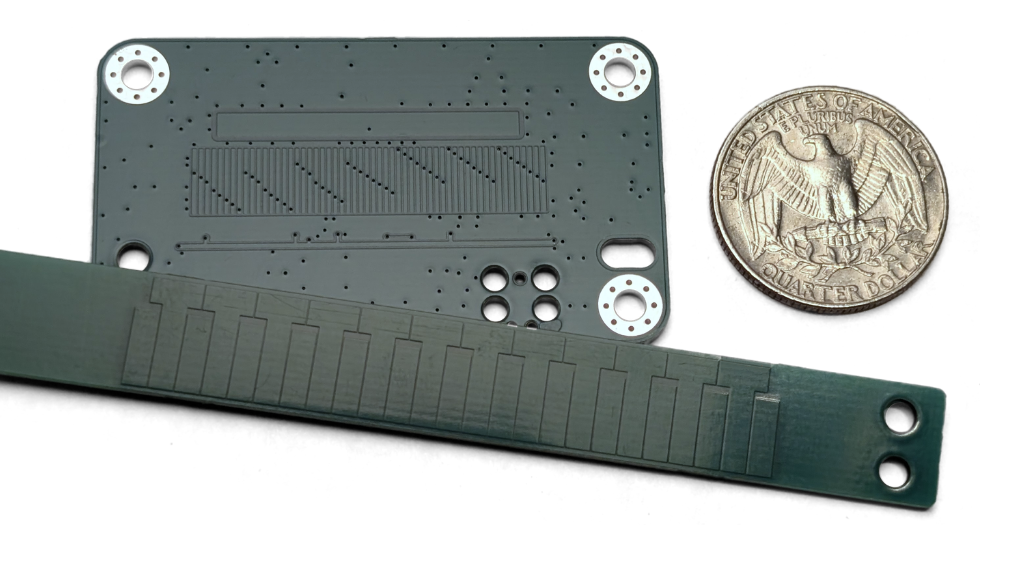
Принцип работы платы датчика такой: восемь передающих антенн, вытравленных на печатной плате, расположены под более крупной приёмной антенной. Передающие антенны посылают импульсы определённого рисунка при движении платы датчика, а сигналы отражаются от неподвижно закреплённой платы-отражателя. Изменяющаяся ёмкость, зависящая от положения элементов отражателя относительно платы датчика, меняет силу импульсов, попадающих на приёмную антенну. Микроконтроллер — в данном случае STM32 — считывает эти импульсы и определяет смещение платы датчика относительно отражателя с очень высокой степенью точности: до 40 микрометров. Неплохо!
Если вам нужно сверхточное линейное отслеживание положения для собственного проекта, этот энкодер может оказаться очень полезным. Файлы проекта доступны на GitHub для всех интересующихся — вместе с подробным разбором того, как именно ёмкостная связь превращается в показание положения. Для более полного понимания темы можно также изучить прежние разборы дешёвых цифровых штангенциркулей.