В массовом сознании роботы — то есть автономные механизмы, взаимодействующие с окружающей средой или изменяющие её, — представляются крупными угловатыми металлическими созданиями вроде R2-D2 или робота TARS из «Интерстеллара». Однако мягкая робототехника предлагает огромное разнообразие конечностей, сенсоров и форм, которые заметно расширяют представления о том, как может выглядеть робот и какие задачи он способен решать.
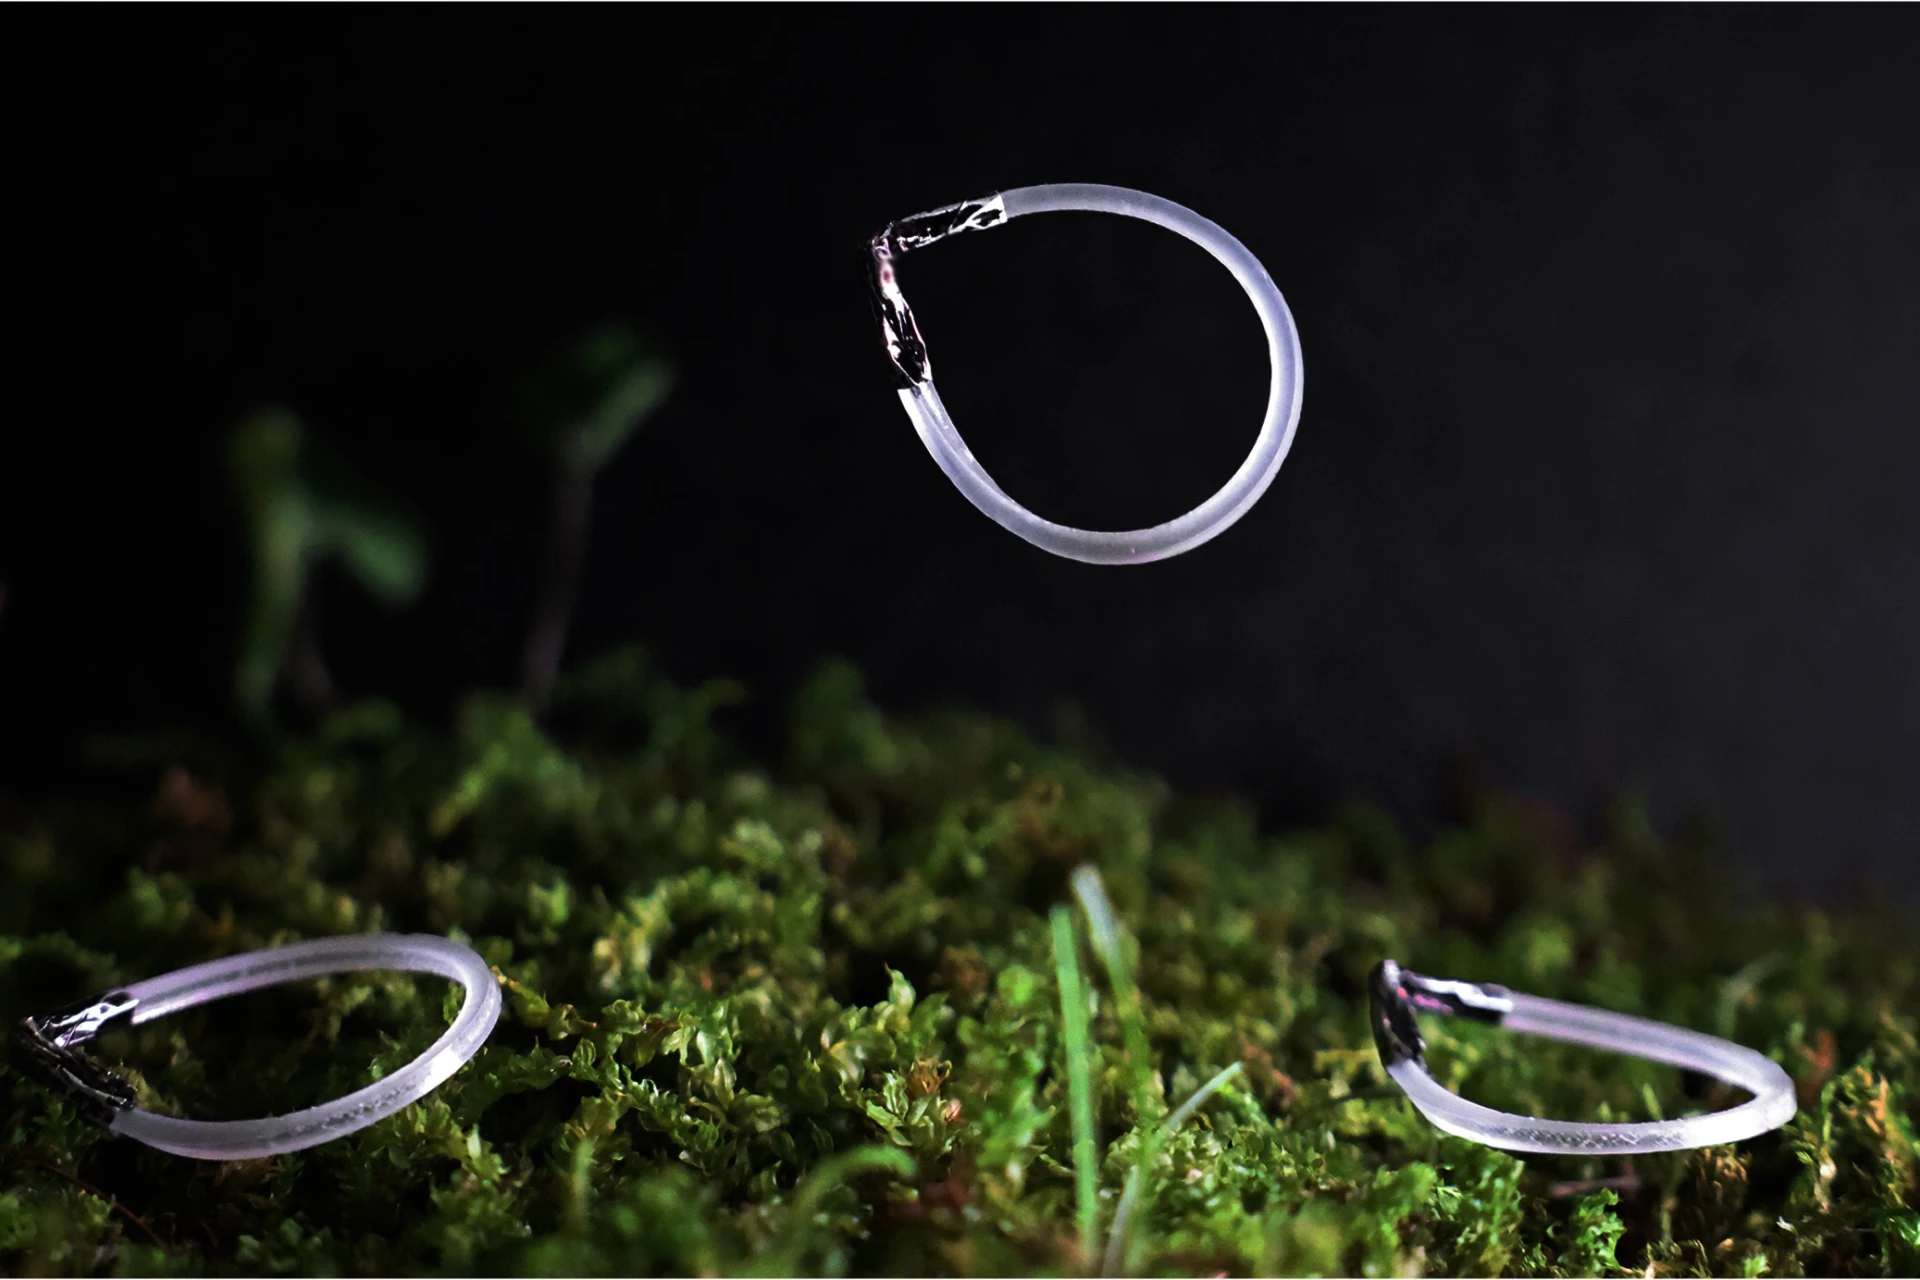 Один из роботов-«прыгающих колец» совершает впечатляющий прыжок. Источник изображения — newatlas.com
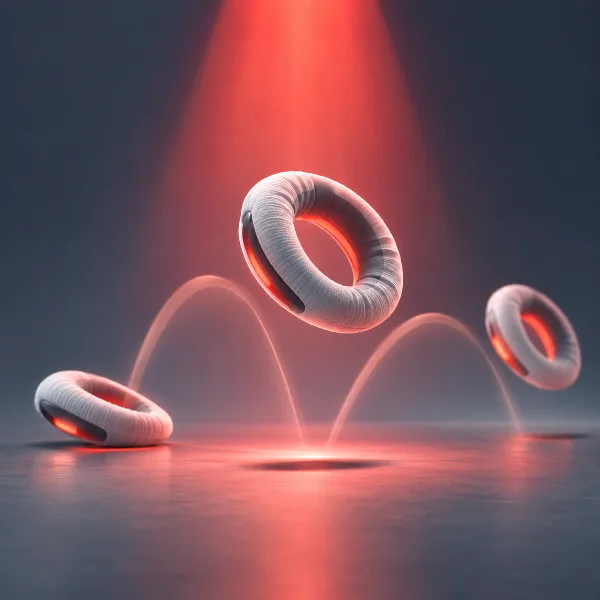
Один из таких примеров — неэлектронный робот в форме согнутого обруча, похожий на серёжку. Он ведёт себя почти как персонаж видеоигры, бесконечно подпрыгивая под действием инфракрасного света.
В статье, недавно опубликованной в журнале Proceedings of the National Academy of Sciences (PNAS), аспиранты Кайчжи Чжоу и Хаоцзэ Сунь, обладатели степени PhD Хайтао Цин и Яое Хун, профессор Цзе Инь и научный сотрудник Фанцзе Ци из Университета штата Северная Каролина описывают своё устройство — «мягкое прыгающее кольцо» (soft ring jumper). Если упростить, оно движется по тому же принципу, что и игрушечный бальсовый самолётик с резиномотором.
«Мы используем кручение, чтобы запасать упругую энергию», — поясняет профессор машиностроения и аэрокосмической техники Цзе Инь. Высвобождая всю накопленную энергию разом, робот не нуждается в перезарядке между прыжками — он сбрасывается сам.
Основу устройства составляет жгут из жидкокристаллического эластомера, концы которого соединены тонким V-образным алюминиевым стопором. Инфракрасный свет заставляет жгут сжиматься, скручиваясь и натягиваясь, но не разматываясь — этому мешает стопор. Когда запас энергии достигает максимума, алюминиевый стопор резко распрямляется, ударяет по поверхности и толкает робота вперёд или вверх. Во время движения жгут возвращается к исходной форме и снова готов к прыжку — пока на него падает инфракрасный свет.
Как объясняет первый автор работы Фанцзе Ци, характер движения задаётся минимальными изменениями конструкции. Если угол V-образного элемента на конце «капли» широкий — 120 градусов, — робот просто ползёт вперёд. При 90 градусах он начинает прыгать вперёд, а при 50 градусах — подпрыгивает вертикально. Таким образом, всего один геометрический параметр определяет, ползёт устройство, прыгает вперёд (на три длины тела) или взлетает вверх на 80 своих высот.
Команда выяснила, что дальность прыжка можно увеличить, добавив небольшой груз со стороны кольца, противоположной стопору. По словам Ци, это смещает центр масс и делает движение вперёд более мощным и устойчивым — примерно так же пловец наклоняется вперёд, отталкиваясь от стартовой тумбы.
До сих пор добиться повторяющихся прыжков от автономных мягких роботов было непросто: обычно для этого требуются внешняя перезарядка, сложное управление или сложная пространственно-временная стимуляция. Но поскольку кольцо от NC State использует инфракрасное фототермическое скручивание в форме капли, оно может прыгать, приземляться, сбрасываться и снова прыгать без остановки, приспосабливаясь к разному рельефу, жидким средам и препятствиям — полностью автономно.
Прямого применения у таких прыгающих роботов пока нет, однако бурное развитие робототехники для земных и внеземных исследований говорит о том, что рано или поздно задача для них найдётся. В своё время никто не подозревал, насколько широко резина будет применяться в изменившем мир транспорте. В связке с маломощными и лёгкими микросенсорами подобные устройства могли бы автономно собирать полезные данные на огромных и даже труднодоступных территориях.
«Немедленных областей применения у этой работы нет, — говорит Инь, — но это фундаментальный шаг вперёд, который стоит изучать ради возможного использования в навигации по местности, роевой робототехнике и передвижении по неструктурированному рельефу».
Источник: Университет штата Северная Каролина.