Дроны сегодня применяются в самых разных сферах — от военных операций до экологических исследований. И всё же безопасная посадка остаётся одной из главных сложностей, особенно когда условия далеки от идеальных.
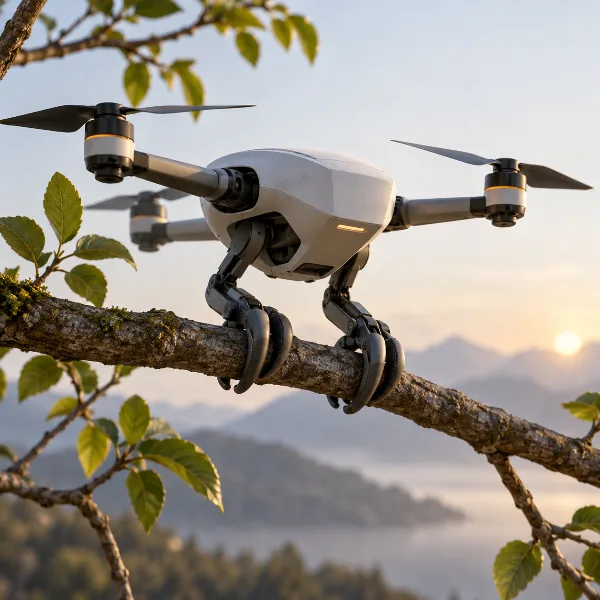
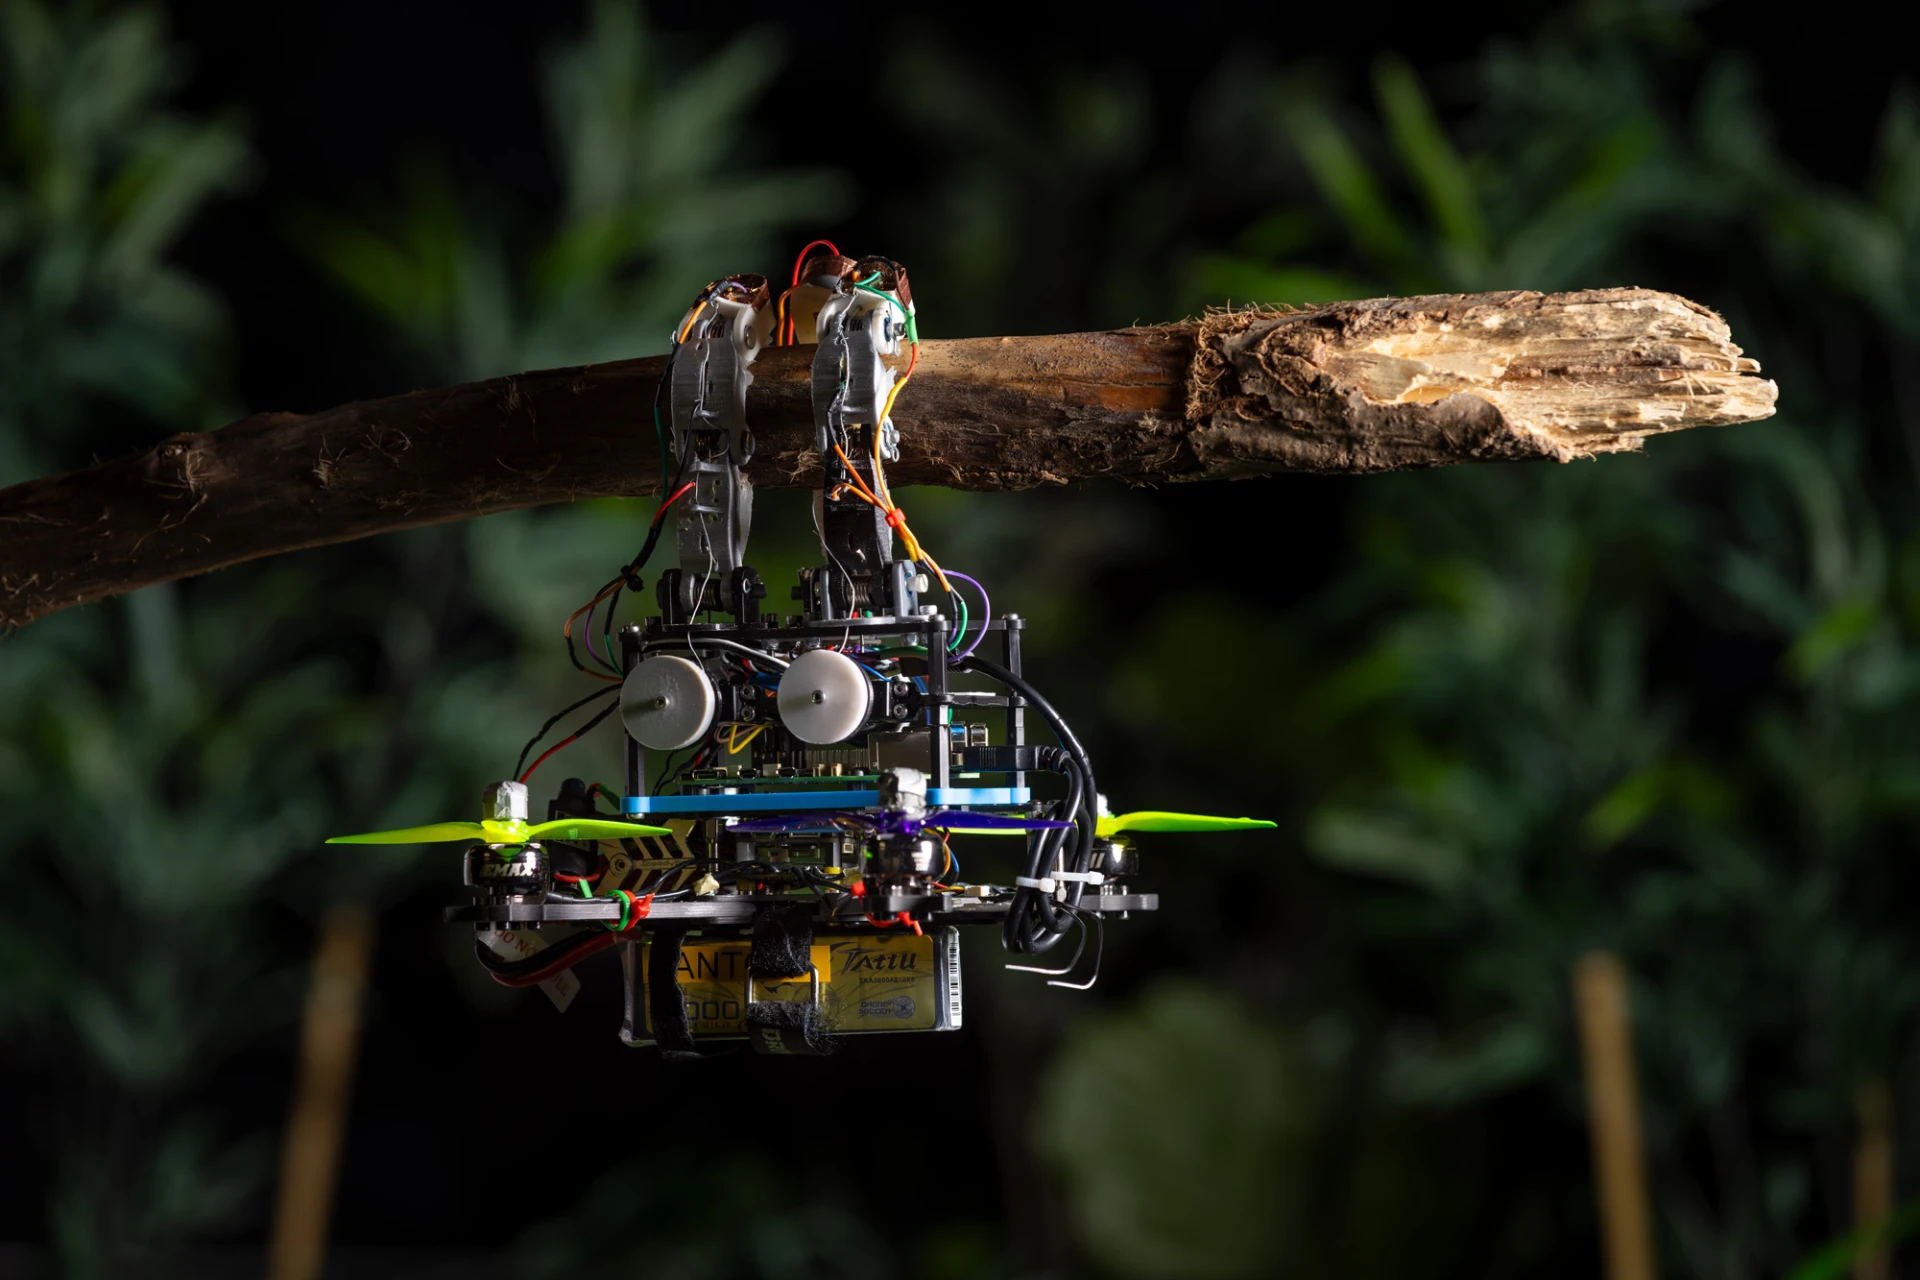 Дрон нащупывает ветку сенсорными захватами и удерживается на ней — это выручает, когда камера не видит опору. Источник изображения — newatlas.com
Исследователи уже предлагали немало изобретательных решений, подсмотренных у природы: дроны, что садятся на крутые обледенелые поверхности благодаря технологии, повторяющей кошачьи когти, или замедляются перед приземлением, расправляя перепонки наподобие белки-летяги. Но посадка на ветку дерева оказалась ещё более трудной задачей и долго оставалась нерешённой.
Не проще ли просто оставить дрон висеть в воздухе? Иногда именно это и нужно, но зачастую зависание только мешает — и по двум причинам: оно быстро сажает аккумулятор и создаёт постоянный заметный шум. А при наблюдении за дикой природой нужен аппарат, больше похожий на скрытую камеру: незаметный и достаточно тихий, чтобы не спугнуть зверей и птиц.
Некоторые дроны уже используют когтеобразные захваты, чтобы цепляться за ветви. Но ухватиться за ветку — лишь половина дела. Дрону нужно ещё и точно знать, где именно она находится, и как раз здесь начинаются сложности.
При посадке дроны обычно полагаются на камеры. Однако в лесу ветви и листва загораживают обзор. Поэтому исследователи из Делфтского технического университета (TU Delft) в Нидерландах пошли другим путём: что, если дрон будет полагаться не только на камеры, но и на осязание? За образец взяли птиц, которые перед посадкой ощупывают ветку лапами.
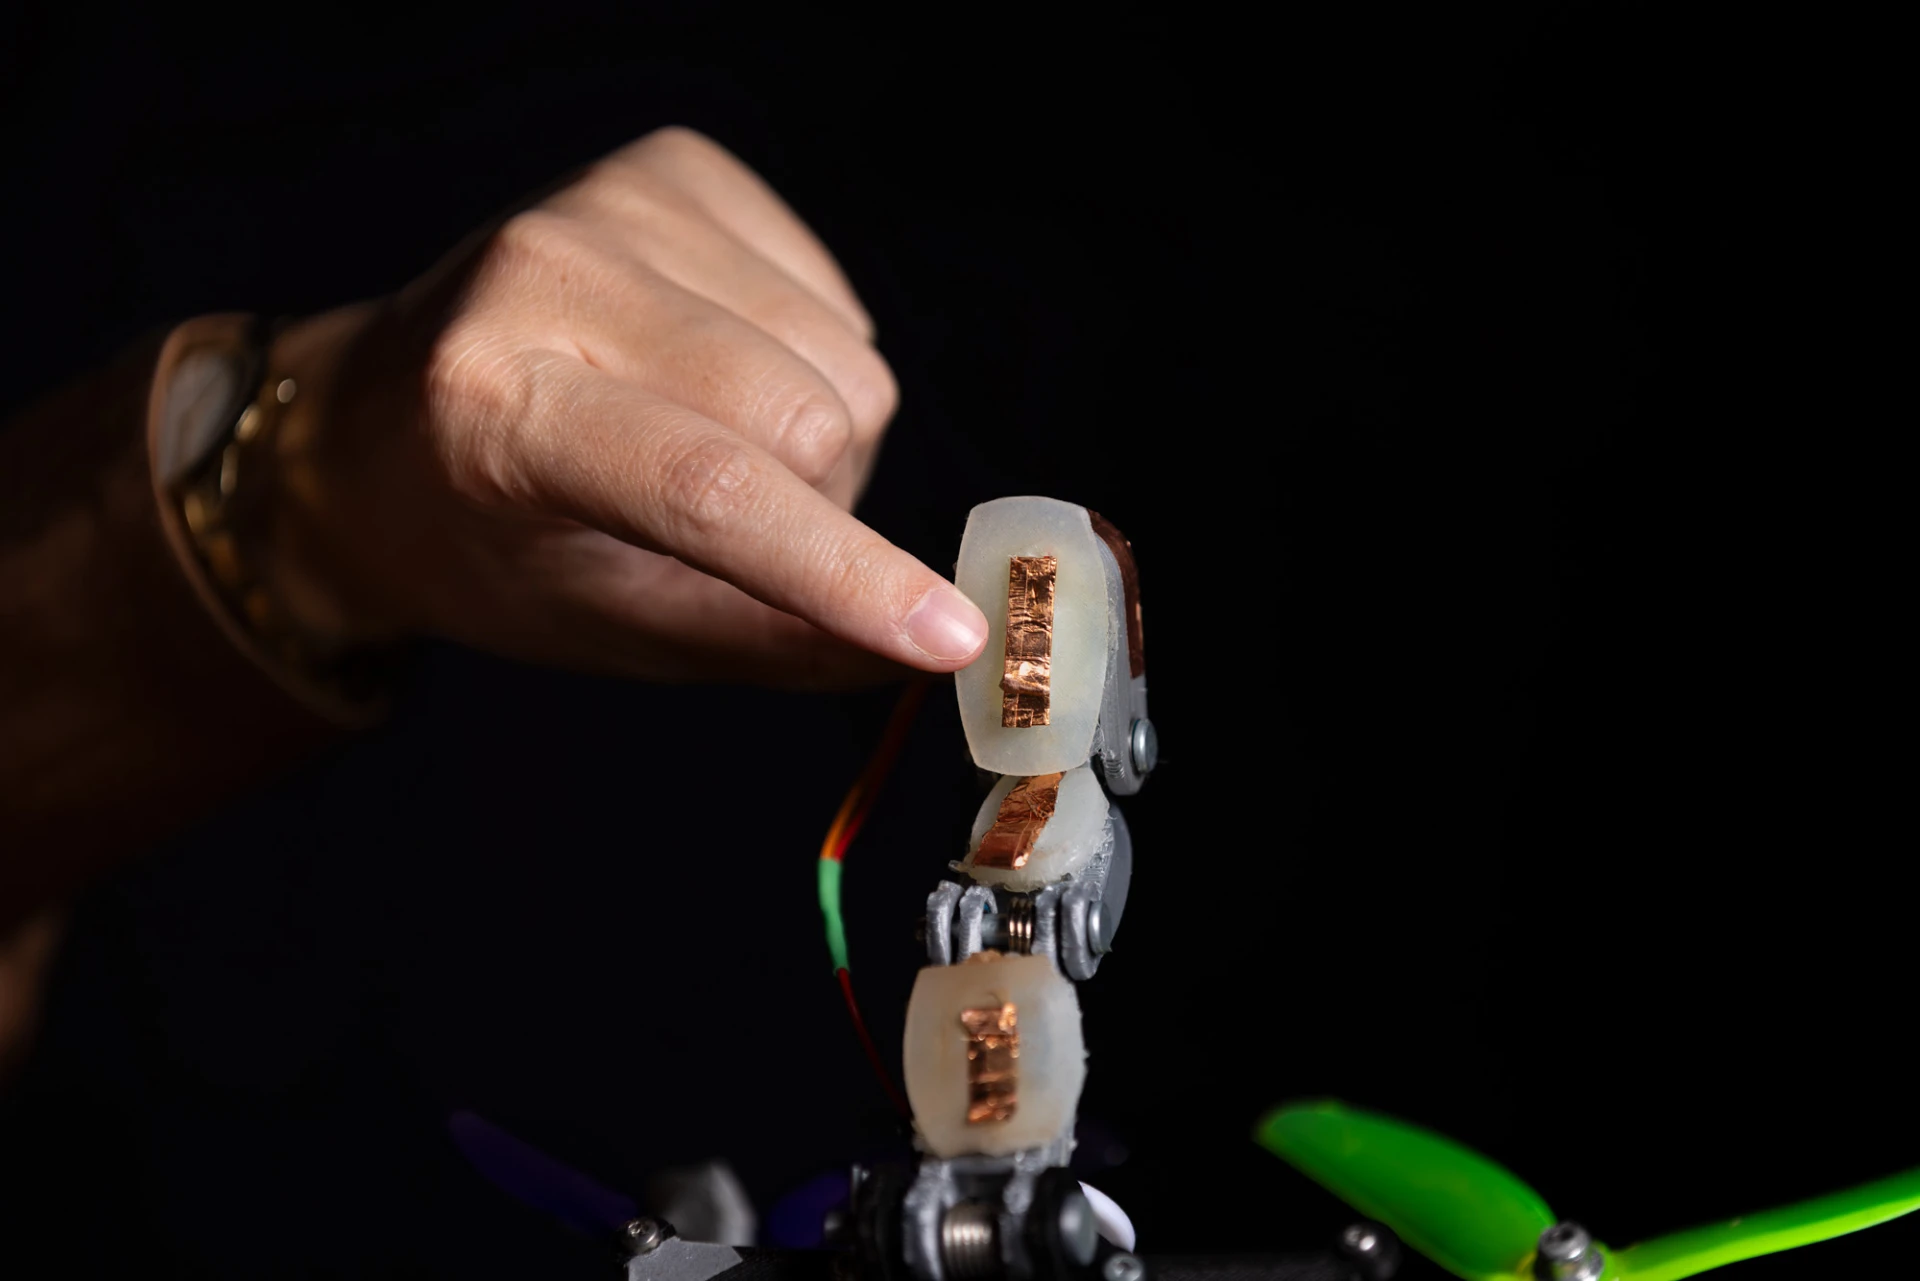 Тактильные сенсоры на захватах дрона. Источник изображения — newatlas.com
Новый прототип оснащён тремя гибкими «пальцами», каждый из которых состоит из трёх сегментов — фаланг, как у человеческого пальца. Такая конструкция позволяет обхватывать ветку и увеличивает площадь контакта.
Сначала дрон всё же оценивает положение ветки с помощью камеры. Но затем, вместо того чтобы полностью довериться изображению, он тянется к ветке «пальцами» и буквально нащупывает её до момента физического касания.
На мягкой силиконовой поверхности каждого пальца расположены три тактильных датчика. Как только один из них касается ветки, он посылает дрону электрический сигнал — по сути, простой ответ «да» или «нет» на вопрос: «Касаюсь ли я объекта?».
Поскольку дрон знает, какой из девяти датчиков сработал, он уточняет оценку расположения, размера и положения ветки. Это похоже на то, как человек пытается найти и распознать предмет руками с закрытыми глазами.
«Каждый датчик сообщает лишь, что „здесь что-то есть“. Но если вы знаете форму собственной руки, этого достаточно, чтобы восстановить, где находится ветка и как она ориентирована. Дрон выстраивает всё более точную „картину“ цели, просто натыкаясь на неё», — поясняет Антон Бреденбек, один из авторов проекта.
После касания дрон корректирует хват, обхватывает ветку пальцами, фиксирует их и надёжно удерживает позицию. Благодаря встроенным в пальцы пружинам такое удержание не требует дополнительной энергии.
Испытания показали впечатляющие результаты: дрон приземлялся успешно более чем в 99% случаев. Даже когда первоначальная визуальная оценка положения ветки ошибалась на целых 60 см, аппарат всё равно успевал скорректироваться и сесть безопасно.
 Аспирант Антон Бреденбек (слева) и доцент Салуа Хамаза (справа) с дроном. Источник изображения — newatlas.com
Конечная цель проекта — не полностью заменить камеры при посадке дронов, а дополнить их осязанием, особенно в сложных условиях, когда визуальная информация менее надёжна.
Работу, которую возглавила доцент Салуа Хамаза, недавно опубликовали в журнале Nature npj Robotics.
Источник: Делфтский технический университет (TU Delft).