Современная электроника стремится к миниатюризации: от этого выигрывают медицина, аэрокосмическая отрасль и системы безопасности. Но у уменьшения размеров устройств есть обратная сторона — в какой-то момент внутри корпуса просто не остаётся места для привычной батареи, электромотора и другой механики.
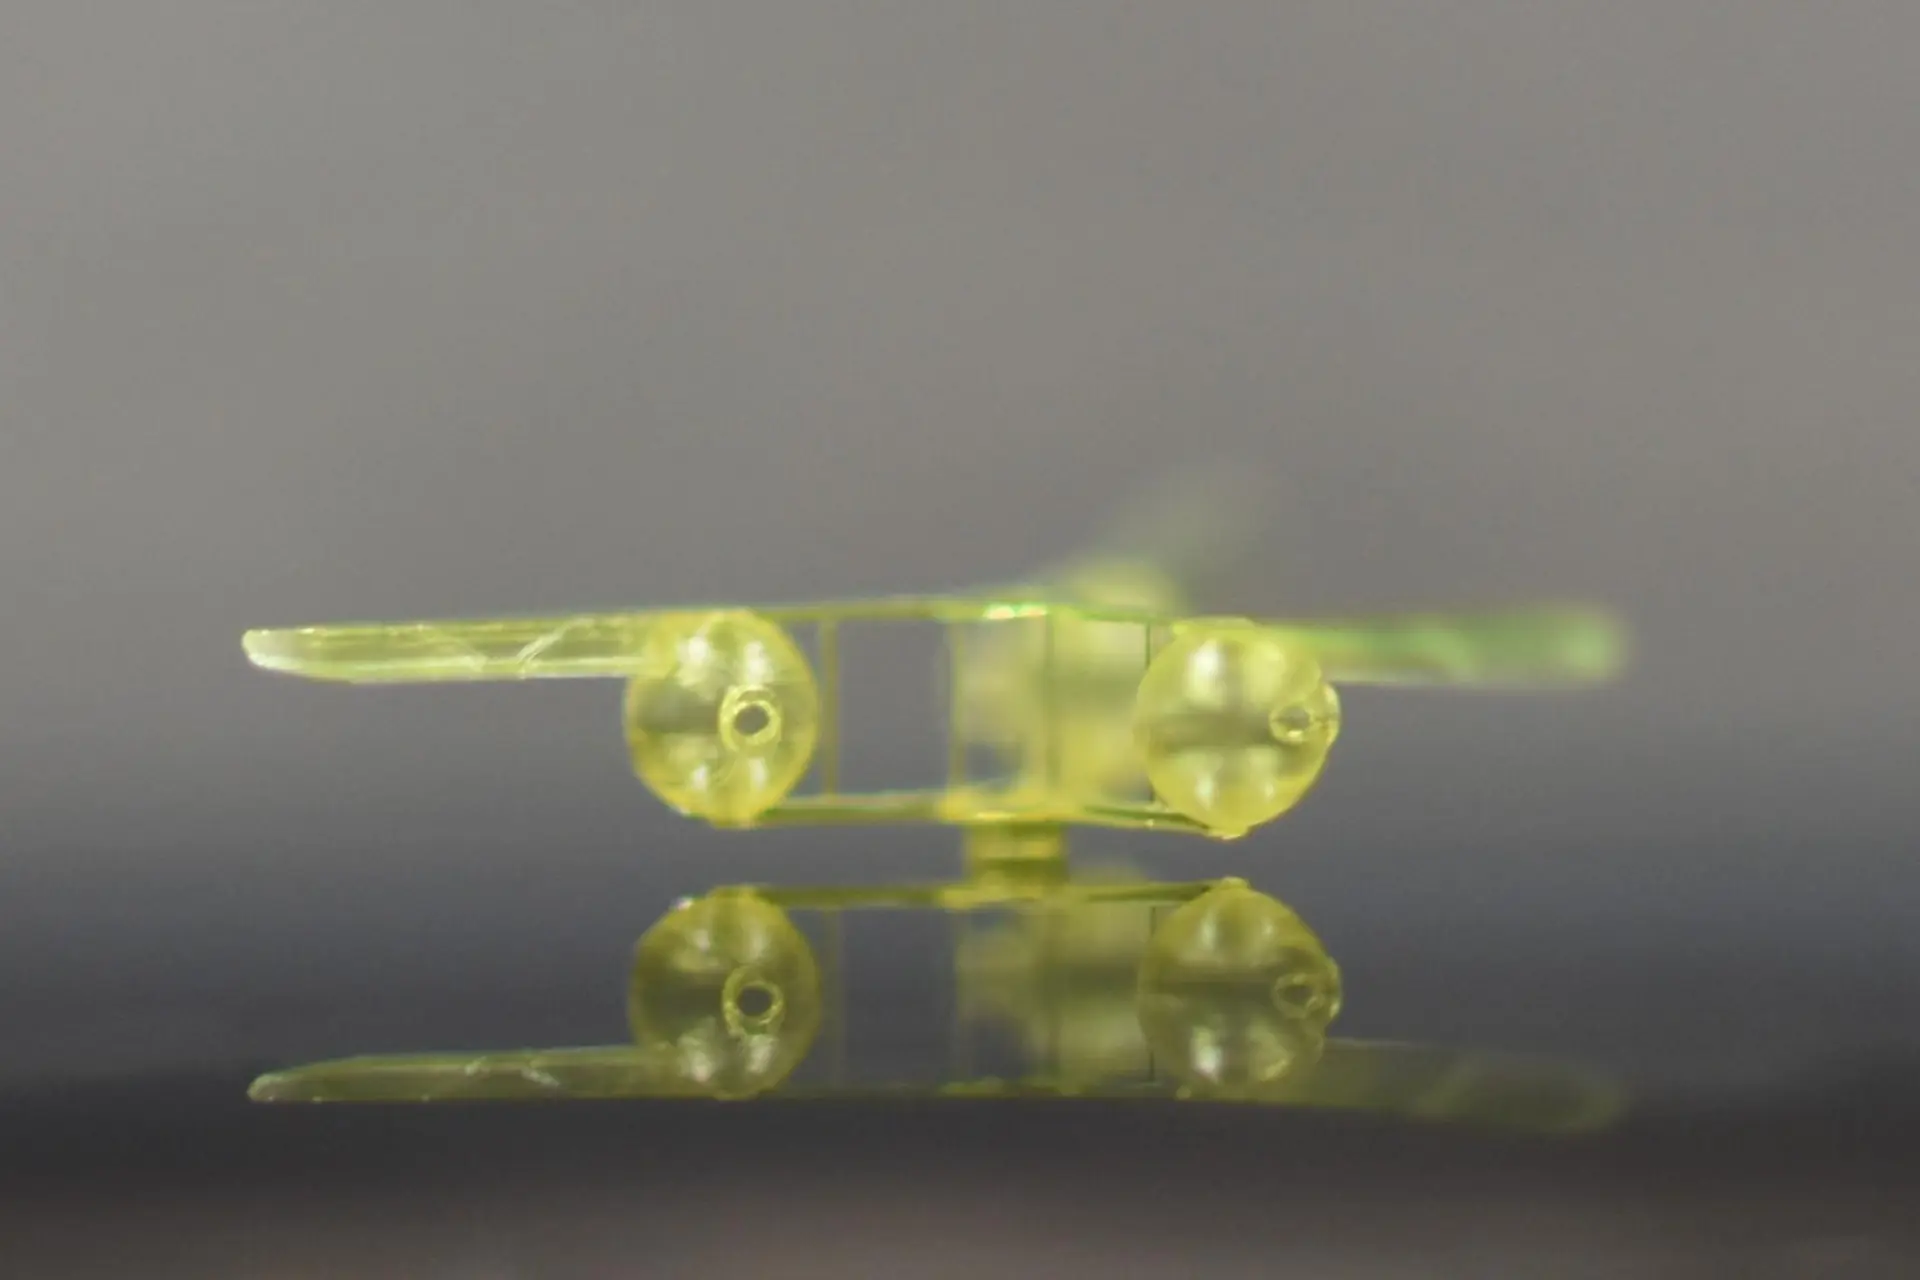 Полости внутри корпуса превращают звуковую энергию в направленную тягу
Ранее уже предлагались способы дистанционной подзарядки дронов лазером, однако такой подход не решает проблему по-настоящему малых устройств: он всё равно требует встроенного аккумулятора или другого накопителя энергии. Именно эту задачу решают в лаборатории MicroBioRobotic Systems (MICROBS) инженерной школы EPFL — и найденный ответ оказался неожиданным: звук.
Точнее — резонанс Гельмгольца. Это то же самое явление, которое возникает, если дуть в горлышко бутылки: воздух внутри начинает сильно вибрировать на определённой частоте, отсюда и характерный гул. Стеклянная бутылка — простейший пример того, что учёные называют акустической полостью. На деле такой полостью может быть любая полая структура — круглая или в форме колокола, — напечатанная на 3D-принтере из пластика, стекла или резиноподобного полимера.
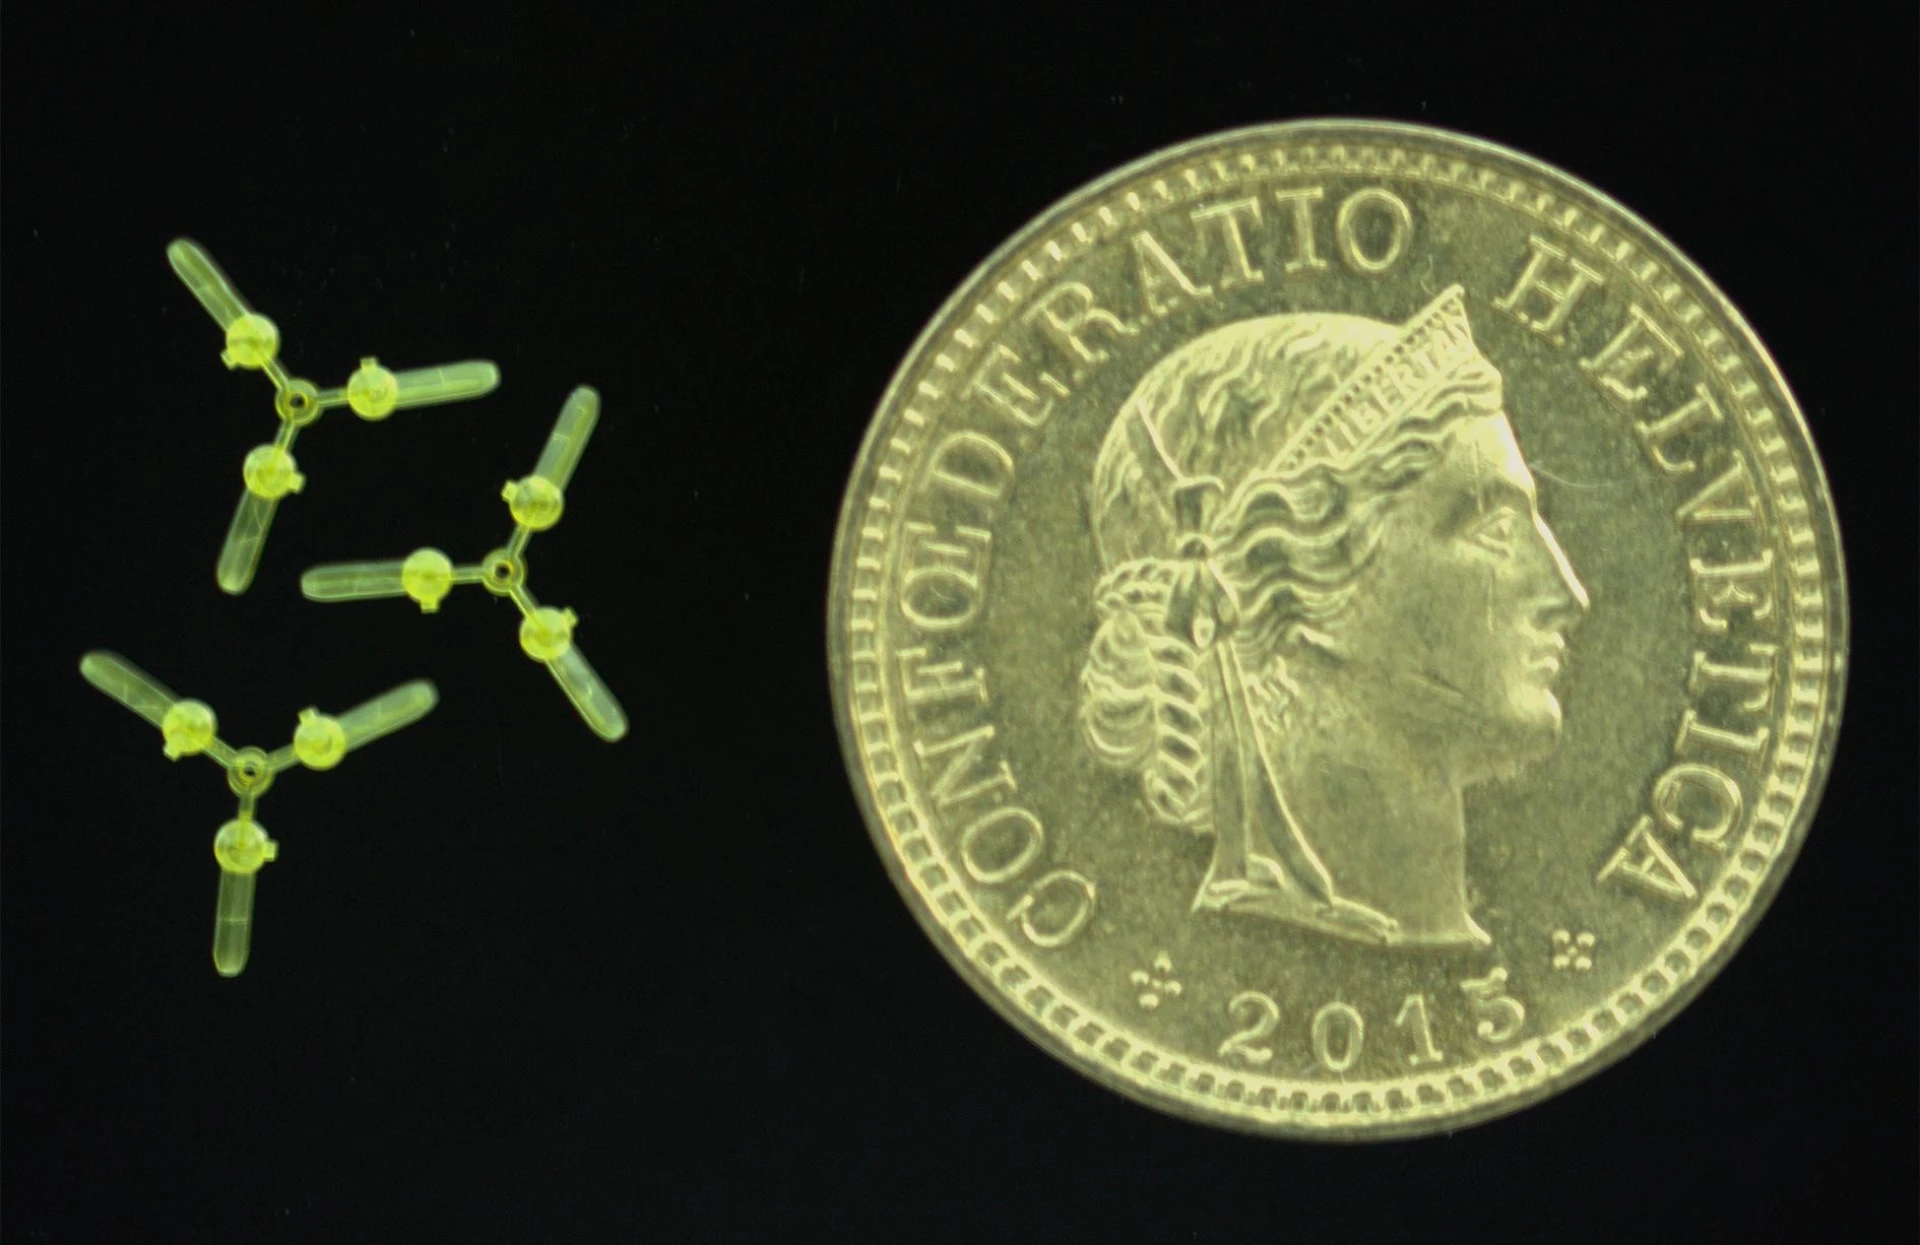 Такие микролетательные аппараты приводятся в движение окружающими звуковыми волнами
Когда звуковые волны заставляют воздух внутри полости колебаться, на выходе формируется концентрированная струя воздуха. Обратный поток, засасываемый внутрь, оказывается более рассеянным, чем исходящая струя — именно эта асимметрия и создаёт толкающую силу, способную сдвинуть объект с места.
Чем это отличается от акустической левитации
Использовать звук для перемещения предметов учёные умели и раньше — например, левитировать объекты с помощью звуковых волн. Но там всё было устроено иначе: пассивный предмет просто подталкивали внешним звуком. В новой работе исследователи научились улавливать энергию фонового акустического поля и напрямую превращать её в механическую тягу, то есть звук не толкает устройство снаружи, а сам порождает движение.
«Вместо того чтобы толкать устройства звуковыми волнами, мы создали акустические резонаторы, настроенные на определённые частоты — они сами генерируют направленную тягу и управляемое движение», — объясняет руководитель лаборатории Сельман Сакар.
От лодок до крошечных летающих роботов
Чтобы проверить подход на практике, команда сначала построила миниатюрные лодки — каждая с тремя полостями, настроенными на разные частоты. Меняя частоту звука, исследователи могли избирательно активировать нужную полость и толкать лодку в заданном направлении.
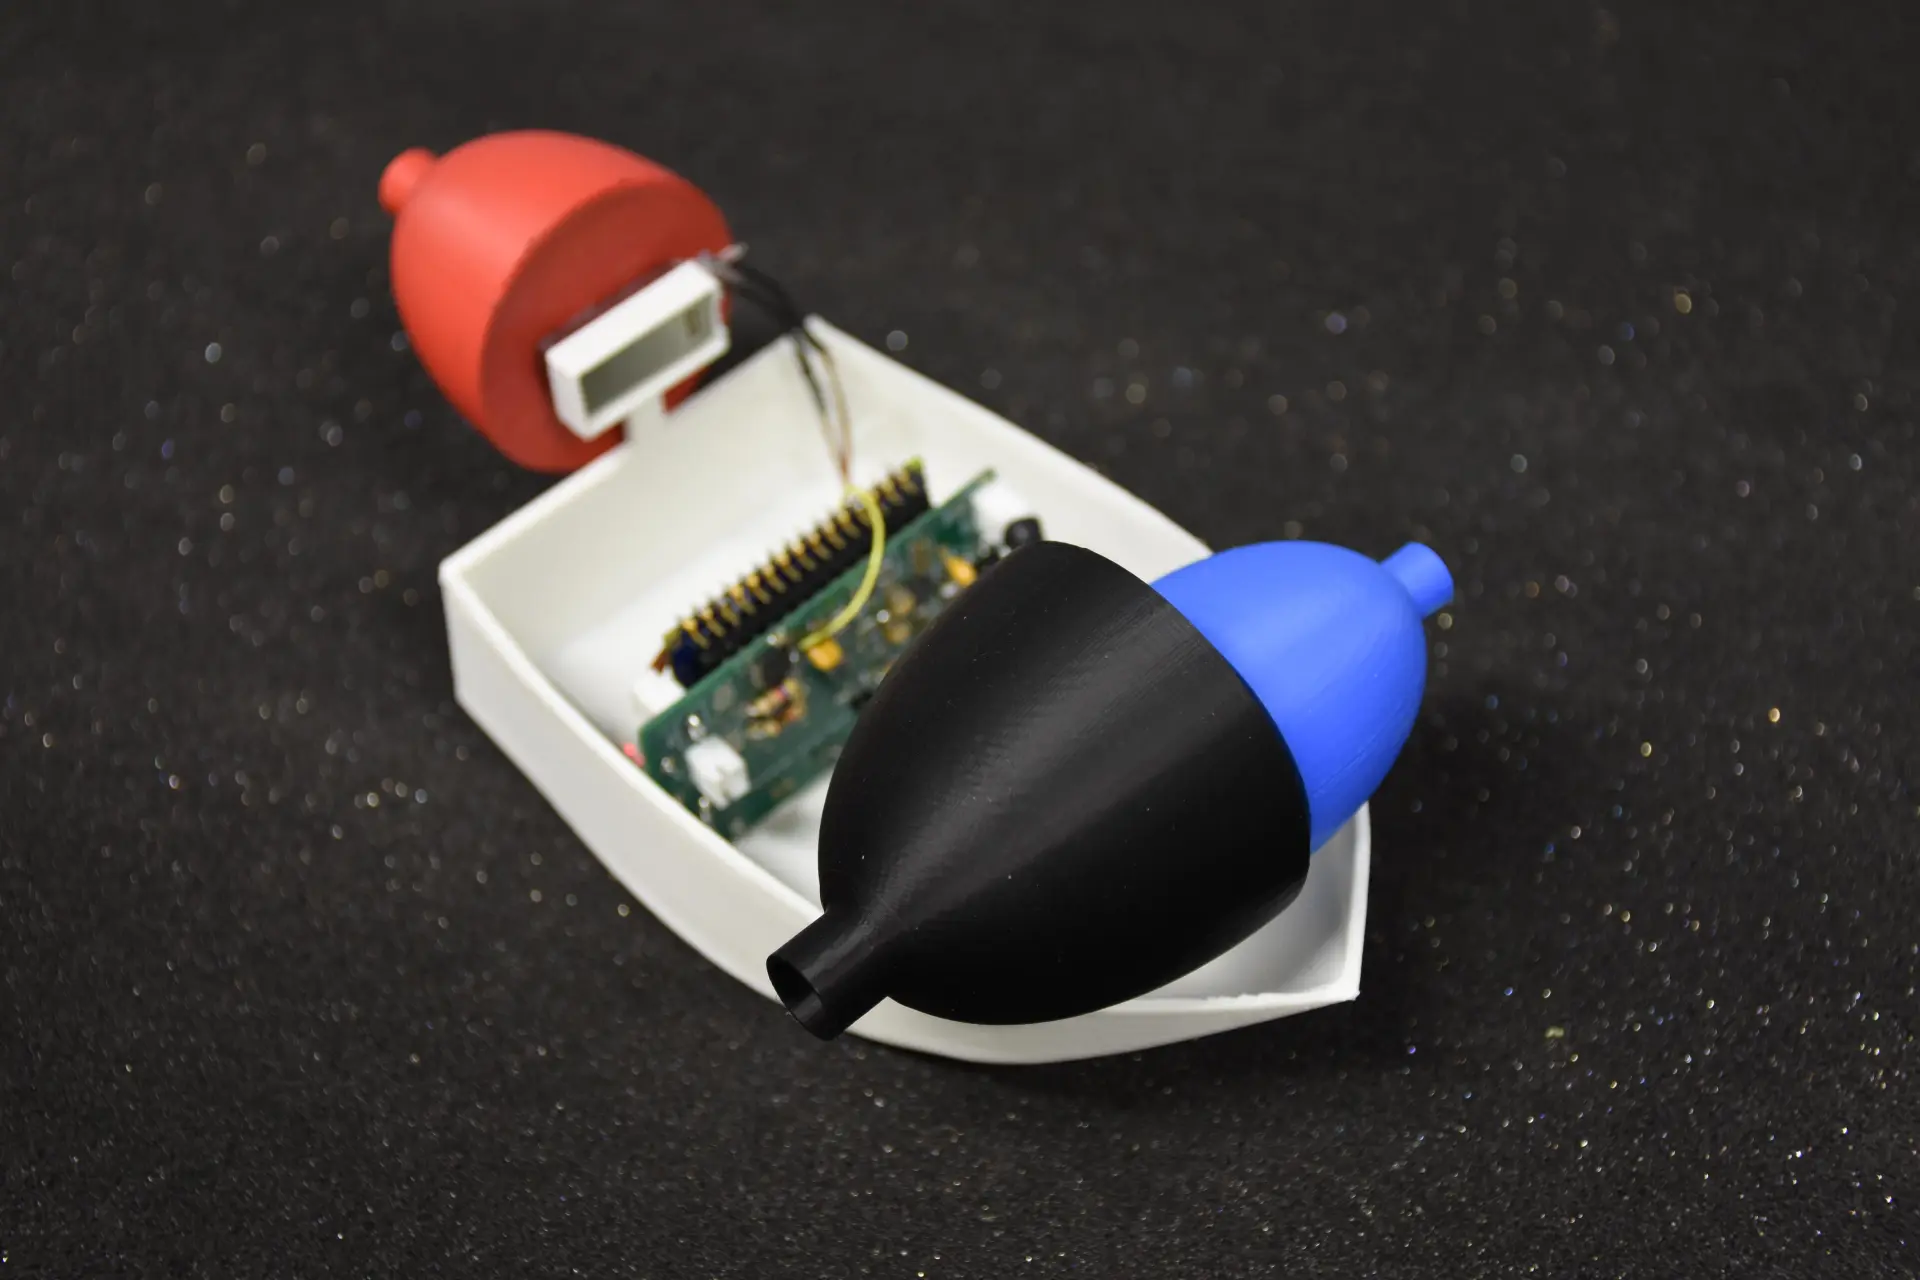 Испытательная лодка с акустической полостью в форме колокола
Отдельно команда создала так называемые микрофлаеры — сверхлёгкие летающие дроны массой всего около 150 микрограммов, каждый с тремя микроскопическими полостями. Их приводили в движение ультразвуковые частоты, неразличимые для человеческого уха, и аппараты уверенно летели вперёд.
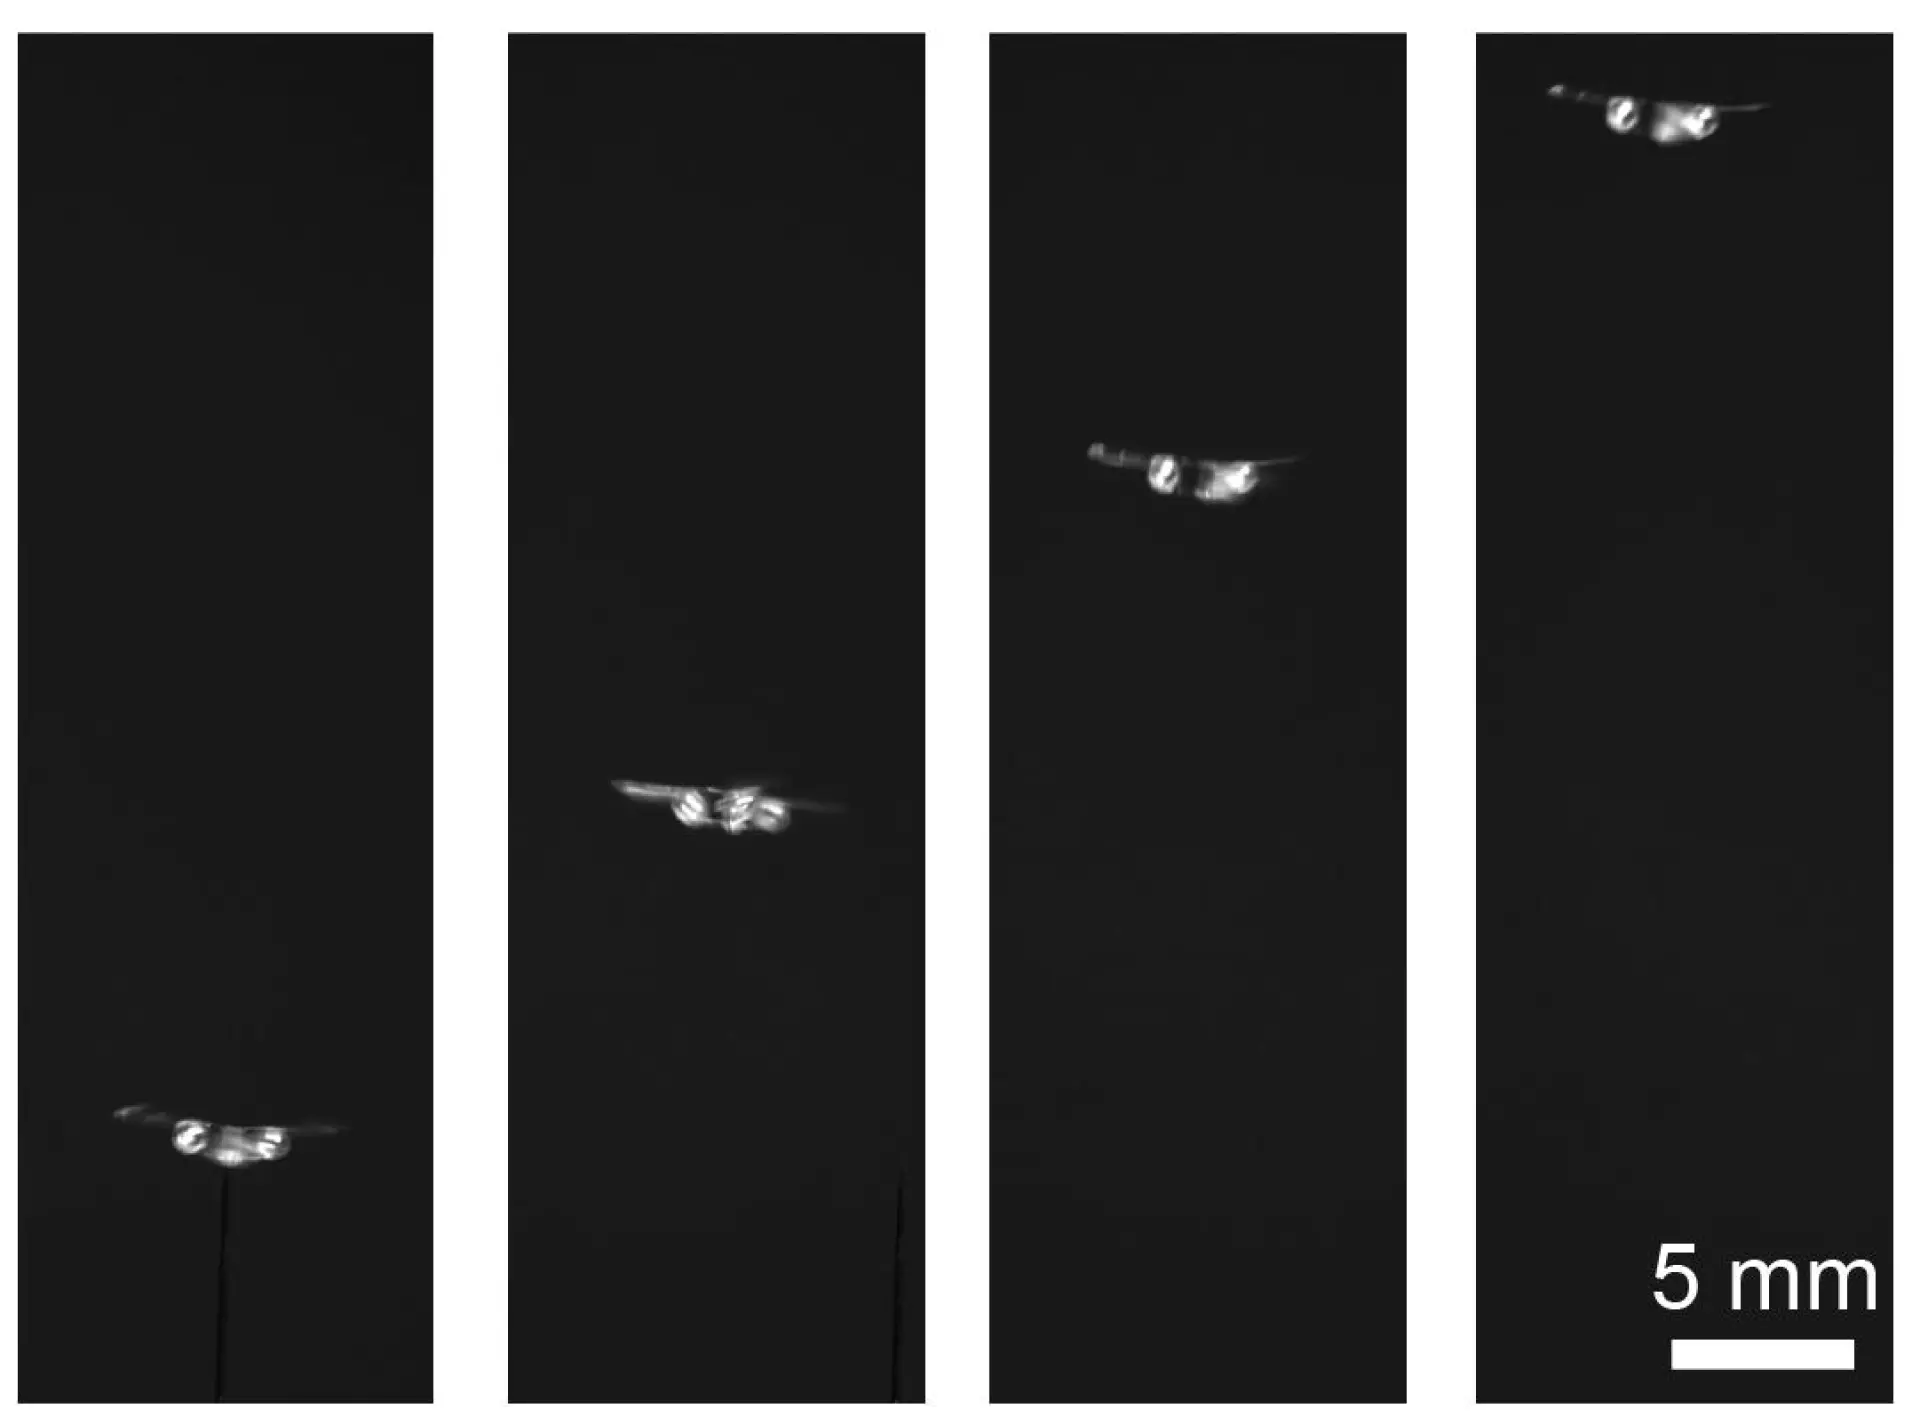 Микрофлайер в полёте во время лабораторных испытаний
Ещё один вариант конструкции совмещает акустические полости с миниатюрными лопастями пропеллера. Создаваемой полостями силы хватает, чтобы раскрутить лопасти до 13 000 оборотов в минуту — впечатляющий показатель: для сравнения, обычные пропеллеры серийных дронов вращаются со скоростью в несколько тысяч оборотов в минуту.
Где это может пригодиться
В перспективе технология может лечь в основу устройств и роботов, которые вовсе обходятся без привычных батарей и электромоторов. Она также открывает дорогу к гибким конструкциям с несколькими звукочувствительными элементами: каждый из них можно настроить на свою частоту и активировать независимо от остальных, добиваясь сложного и точного движения без единого электрического компонента.
Главное преимущество такого подхода — радикальное упрощение конструкции: не нужны провода, катушки электромоторов и место под аккумулятор, а значит, устройство может быть настолько маленьким и лёгким, насколько позволяет сама механическая структура полости. Это особенно важно для областей, где размер и масса критичны, — миниатюрных медицинских инструментов, способных перемещаться внутри узких полостей организма, роёв сенсоров для мониторинга труднодоступных пространств или разведывательных микроаппаратов, которые попросту не в состоянии нести на себе классическую батарею.
У подхода есть и естественное ограничение: устройству нужен внешний источник звука подходящей частоты и достаточной интенсивности, поэтому точная настройка резонаторов и управление звуковым полем остаются ключевой инженерной задачей на пути от лабораторных прототипов к практическим применениям. Тем не менее сама демонстрация того, что окружающий звук способен заменить и батарею, и электромотор одновременно, открывает новое направление в конструировании сверхмалых роботов.