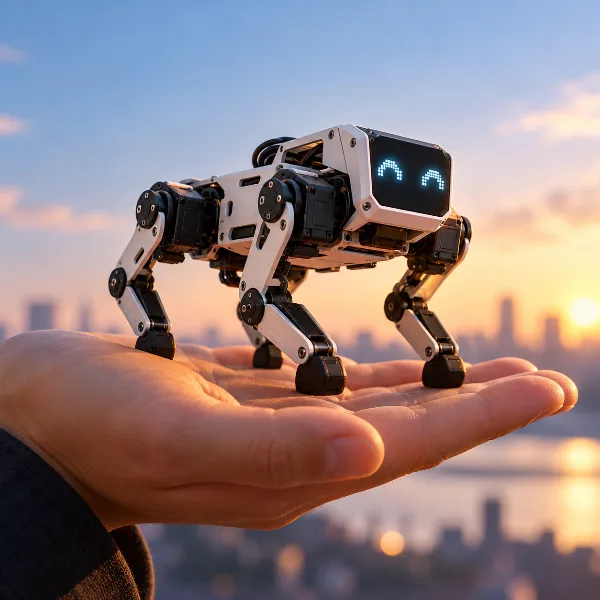
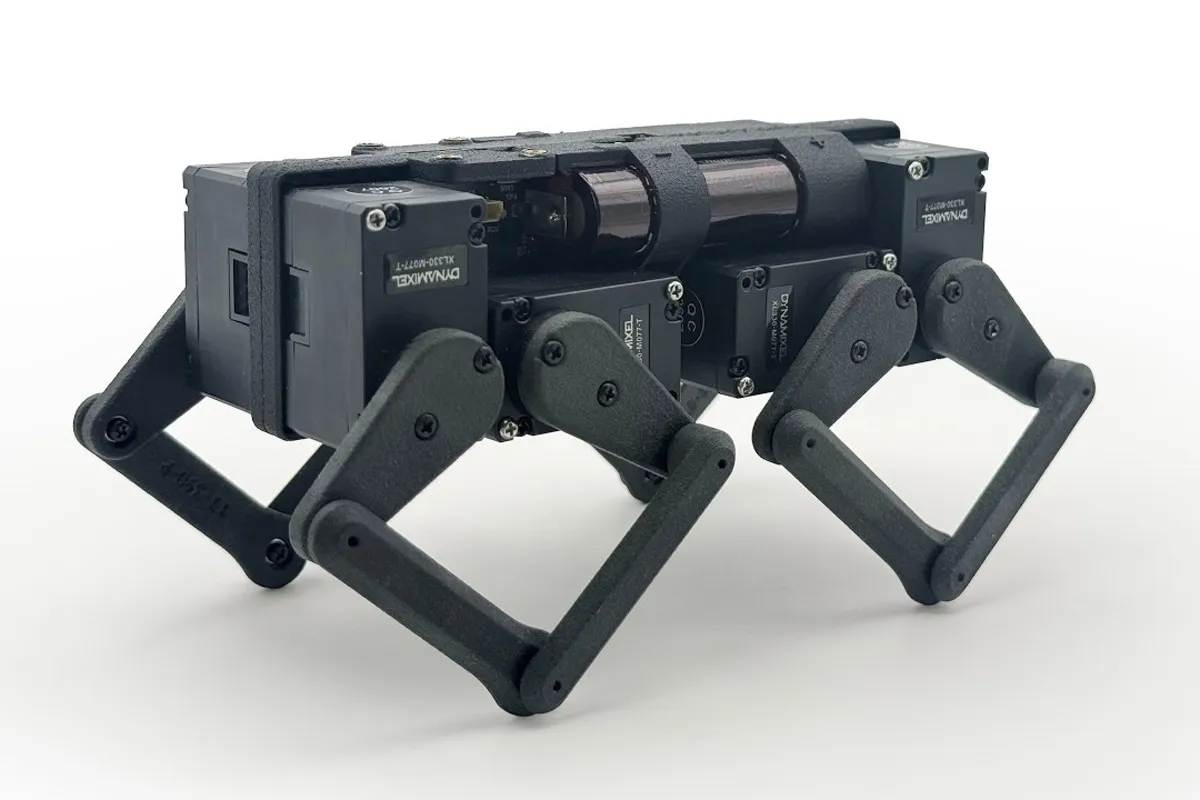
Q8botOne от ZeroWire Robotics — это четвероногий робот с открытым исходным кодом размером с ладонь, построенный вокруг микроконтроллера ESP32-C3 и умных сервоприводов ROBOTIS DYNAMIXEL. У него необычная архитектура без единого провода: все компоненты размещены на центральной печатной плате, которая одновременно служит несущим шасси.
Робот по размеру примерно со смартфон, умеет бегать трусцой, прыгать и переносить груз вдвое больше собственного веса в 250 граммов. На основной плате стоит отдельный понижающий преобразователь 6 В / 16 А для питания моторов и система управления двумя литий-ионными элементами 14500. За управление отвечает отдельная плата-контроллер на ESP32-C3 с геймпадом Adafruit Mini I2C.
Характеристики Q8botOne:
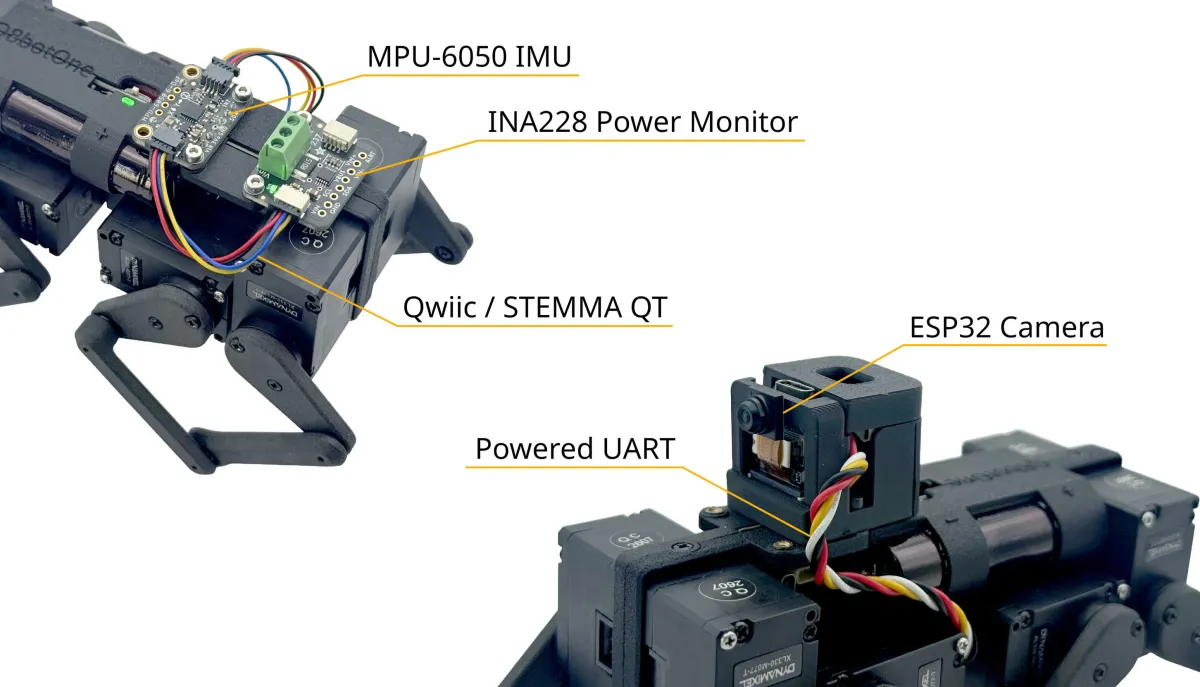 Варианты расширения Q8botOne: IMU MPU-6050 и монитор питания INA228 по шине Qwiic/STEMMA QT, а также камера на ESP32, подключённая через UART с питанием
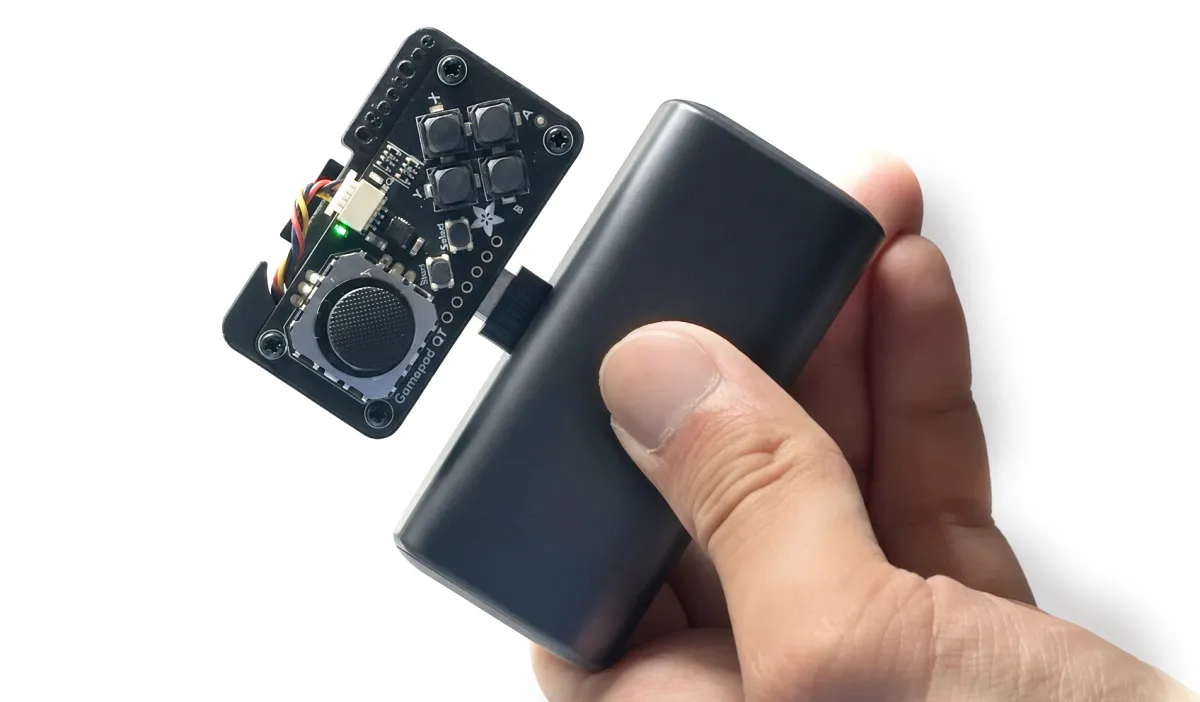 Беспроводной контроллер на базе Adafruit Mini I2C Gamepad с питанием от USB-C power bank
- Беспроводной модуль — Espressif Systems ESP32-C3-MINI-1-N4, в составе:
- SoC ESP32-C3 (ESP32-C3FN4)
- CPU — 32-битный одноядерный процессор RISC-V с частотой до 160 МГц
- Память — 400 КБ SRAM (16 КБ под кеш), 8 КБ SRAM в RTC
- Накопитель — 4 МБ встроенной флеш-памяти, 384 КБ ROM
- Связь — Wi-Fi 4 2,4 ГГц 802.11b/g/n 1T1R до 150 Мбит/с и Bluetooth LE 5.0
- Антенна на печатной плате
- SoC ESP32-C3 (ESP32-C3FN4)
- Зрение — модуль камеры ESP32 для визуальной обратной связи (опционально)
- Датчики — 6-осевой IMU MPU-6050 (гироскоп + акселерометр) для стабилизации и отслеживания движения (опционально)
- Приводы / моторы — 8x умных сервопривода ROBOTIS DYNAMIXEL XL330-M077-T (индивидуально адресуемые по общей последовательной шине, с настраиваемыми положением, скоростью и коэффициентами PID)
- USB — порт USB Type-C для прошивки, последовательной связи и зарядки аккумулятора
- Расширение
- 4-контактный разъём для датчиков JST-SH (совместим с Qwiic / STEMMA QT)
- 4-контактный разъём расширения UART JST-PH
- Интерфейс данных DYNAMIXEL через полудуплексный UART-to-TTL
- Прочее
- RGB-светодиод SK6812
- Механическое шасси с рамой из нейлона PA12, напечатанной по технологии MJF, и ножными рычагами с шарнирами на шарикоподшипниках
- Конструкция без проводов (все основные компоненты подключаются напрямую к центральному «хребту» — печатной плате)
- Питание
- Порт USB Type-C для зарядки
- 2x литий-ионных аккумулятора 14500 (например, KeepPower 14500)
- 2-элементное зарядное устройство BQ25887 с балансировкой ячеек
- 20-битный монитор питания INA228 (опционально)
- Микросхема защиты 2-элементного Li-ion S-82C2A
- Понижающий преобразователь TPS543A26 6 В, 16 А (питание DYNAMIXEL)
- Понижающий регулятор MPM3632C 5 В, 3 А (питание периферии/MCU/камеры)
- Механическая перемычка с коммутацией питания на MOSFET
- Габариты — 120 x 70 x 70 мм
- Вес — ~221–250 граммов (немного меняется в зависимости от набора датчиков и камеры)
В комплекте с роботом идёт беспроводной контроллер на базе ESP32-C3-MINI-1-N4 и геймпада Adafruit Mini I2C с джойстиком и кнопками. Его можно запитать по USB-C от телефона, пауэрбанка или сетевого адаптера и управлять роботом напрямую. С роботом контроллер связывается по ESP-NOW, а при подключении к ПК тот же контроллер работает как беспроводной донгл, позволяя управлять роботом через десктопный GUI, геймпад Xbox или API для собственных приложений. На плате также есть разъём Qwiic/STEMMA QT для расширения по I2C.
Робот Q8botOne работает на прошивке с открытым исходным кодом для ESP32-C3. Файлы аппаратной части — схемы в Altium, Gerber-файлы, BOM и 3D-модели CAD, — а также прошивка и ПО управления на Python доступны в репозиториях ZeroWire Robotics на GitHub.
Q8botOne пополняет список компактных четвероногих роботов, куда входят Hiwonder MechDog на ESP32, Petoi Bittle X и более крупный Mini Pupper на базе Raspberry Pi 4. В отличие от MechDog и Bittle X, где используются обычные ШИМ-сервоприводы, в Q8botOne стоят умные приводы DYNAMIXEL с управлением по положению и скорости, обратной связью по суставам и настраиваемыми параметрами PID. Весит он 250 граммов против 560 граммов у MechDog и почти полностью лишён проводов.
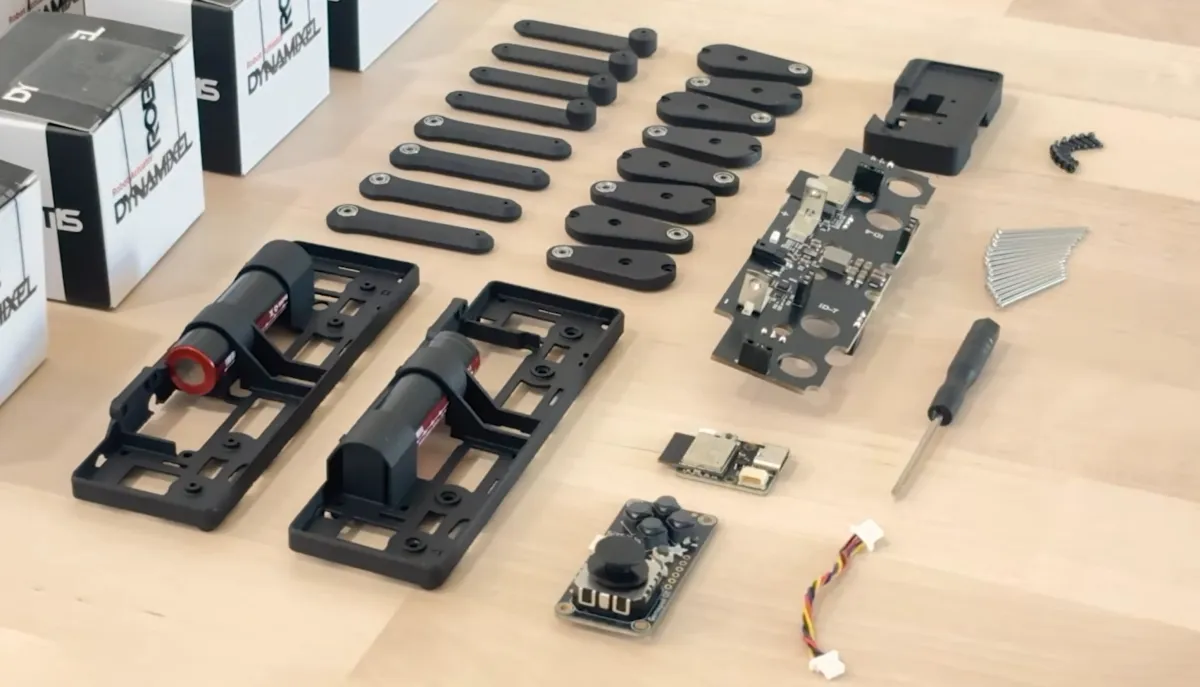 Комплектующие набора Q8botOne: основная плата, напечатанные на 3D-принтере корпус и детали ног, плата контроллера, аккумуляторы и крепёж. Приводы DYNAMIXEL продаются отдельно
Q8botOne собирает средства на платформе Crowd Supply с целью в $10 000. Базовый набор Q8botOne Robot Kit стоит $199, но в эту комплектацию не входят восемь приводов DYNAMIXEL — их придётся докупать отдельно. Полностью собранная версия со всеми приводами и предварительно прошитыми платами обойдётся в $599. Доставка по всему миру бесплатная, а поставки, как ожидается, начнутся в конце марта 2027 года.