Программист, который к тому же увлекается дронами и 3D-печатью, показал одномоторный дрон, собранный прямо у себя дома и испытанный на собственной кровати. Joshua Bird выложил на YouTube видео о том, как он его создавал, и подробно разобрал оригинальный приём, которым добился управляемости и устойчивости. В основе конструкции — сочетание шарнирного винта, молниеносного изменения скорости вращения мотора и собственной прошивки для полётного контроллера и контроллера мотора, которая позволяет двигателю реагировать на нужные изменения менее чем за 0,2 миллисекунды.
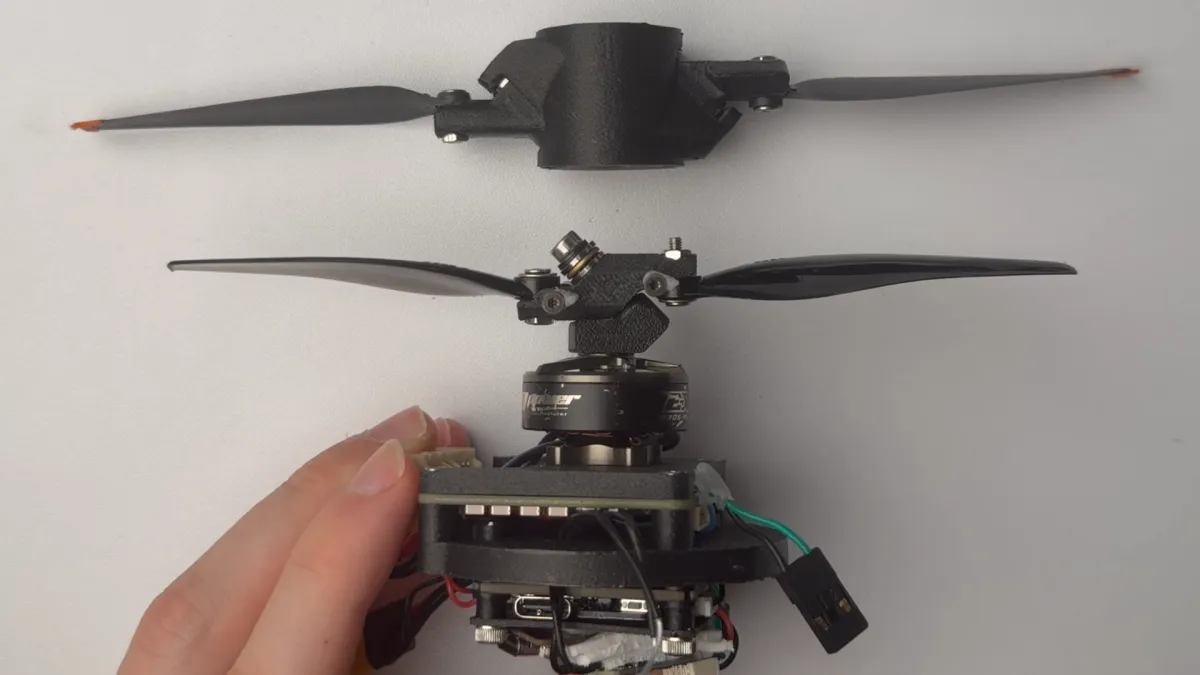 Источник изображения — tomshardware.com
Большинству винтокрылых аппаратов нужен механизм, который компенсирует крутящий момент от двигателя и задаёт направление полёта, — обычно это автомат перекоса, меняющий положение плоскости вращения винта, и вспомогательный пропеллер. Этот метод исправно работает десятилетиями, но делает винтокрылые машины тяжелее и сложнее. Одномоторный дрон обошёлся без вспомогательного механизма, постоянно подстраивая скорость мотора: ускорение создаёт больший реактивный момент, а замедление — противоположный. По сути всё сводится к балансированию между этими двумя силами, чтобы свести крутящий момент на корпусе дрона к управляемому уровню.
Шарнирный винт для управления направлением опирается на тот же принцип, а не на автомат перекоса. Каждая лопасть сидит на 45-градусном шарнире, из-за чего она поворачивается при ускорении мотора. При этом одна лопасть задирается вверх, создавая больше подъёмной силы, а вторая опускается, уменьшая её. Ускоряя и замедляя мотор по мере необходимости, Bird мог менять крен и тангаж дрона. Это сочетается с крутящим моментом основного винта, подстройками мотора и напечатанными на 3D-принтере стабилизирующими плавниками, что даёт и эффективное управление рысканием.
Это была теоретическая часть. Большая же часть видео о сборке посвящена устранению проблем. В том числе автор собрал высокоскоростную камеру из фотоаппарата Sony и вспышки, управляемой микроконтроллером, который получает сигналы от контроллера мотора прототипа и от затвора камеры. Эта самодельная скоростная камера показала, что пропеллеры дрона слишком мягкие, — их пришлось заменить напечатанной версией из более прочного филамента.
Запускать пробные полёты создателю приходилось со своей кровати, и многие из них заканчивались разбитым дроном и повреждениями стен, пока он доводил прошивку до ума. В итоге Bird всё же заставил напечатанный дрон летать, хотя тот пока ограничен спальней из-за навигации по неподвижному ИК-маяку. По его словам, в будущем он хочет добавить линейную камеру, чтобы аппарат мог взлетать и в других условиях.
Другие исследователи и инженеры тоже строили меньшие и более тихие дроны — в Китае, например, показали аппарат размером с комара, — но одномоторный проект Joshua Bird остаётся по-своему уникальным. Особенно интересным видео делает сам процесс решения проблем и найденные по ходу решения. Исходники доступны в репозитории Single Propeller Drone на GitHub, так что при желании можно начать и собственный похожий проект.