11 октября марсоход Perseverance завершил очередной проезд, доведя общий пробег по Марсу до 45,22 км (28,10 мили). Это новый рекорд дальности среди марсоходов, и во многом он стал возможен благодаря тому, что Perseverance умеет двигаться куда более самостоятельно, чем его предшественники. За последние пять лет программное обеспечение автономного вождения аппарата постепенно совершенствовалось. О том, как был побит рекорд и что ждёт марсоход дальше, рассказал Марк Маймоне — заместитель руководителя группы роботизированных операций Perseverance в Лаборатории реактивного движения (JPL) NASA, который спроектировал и разработал ПО для самостоятельного вождения марсоходов Spirit, Opportunity, Curiosity и Perseverance.
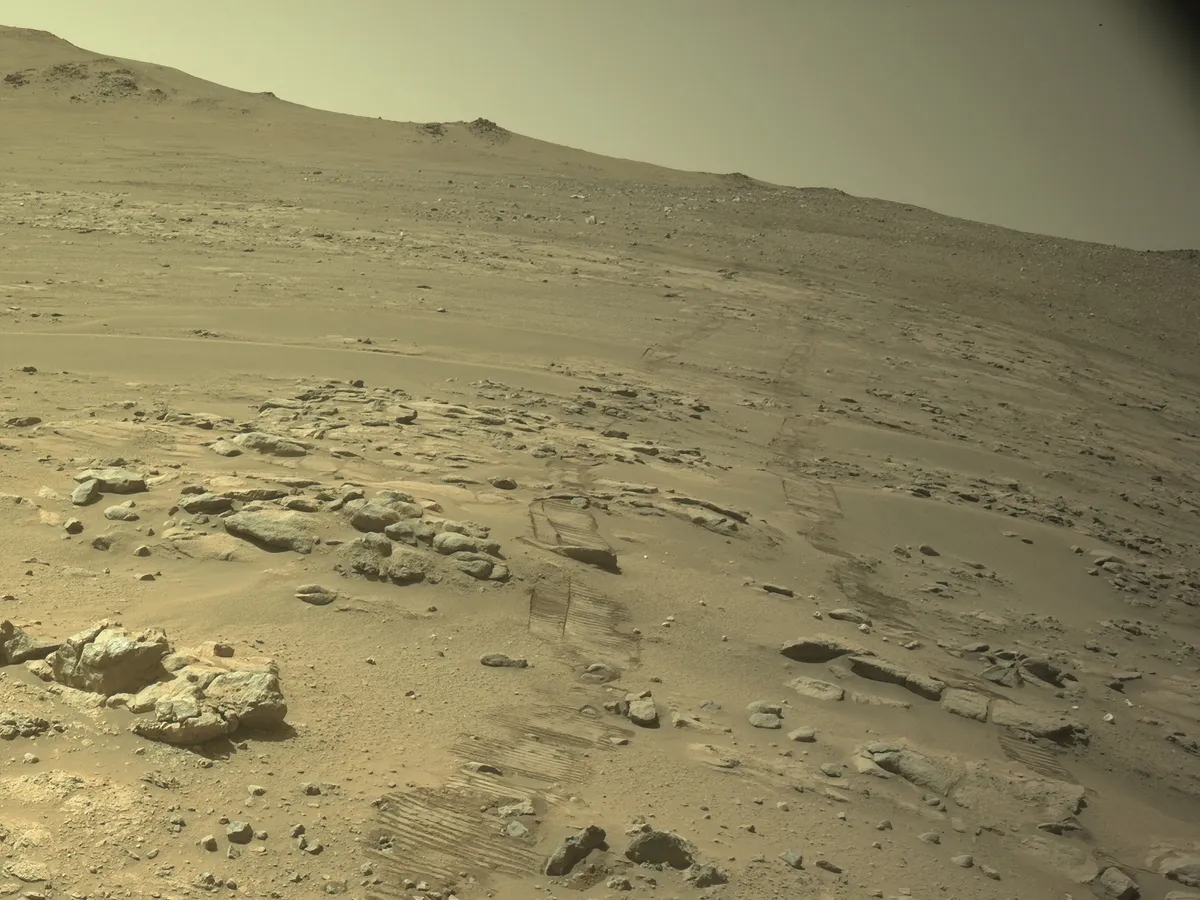 Одна из навигационных камер Perseverance сделала этот снимок 11 октября 2026 года — в тот день проезд длиной 91,3 метра (299,6 фута) позволил марсоходу превзойти прежний рекорд Opportunity в 45,16 км (28,06 мили). Источник изображения — spectrum.ieee.org
Прежде чем говорить о Perseverance, стоит вспомнить предыдущего рекордсмена — марсоход Opportunity, который сел на Марс в январе 2004 года ради трёхмесячной миссии, а завершил своё эпическое путешествие лишь 15 лет спустя, в феврале 2019 года. Это видео NASA умещает всю миссию Opportunity в четыре минуты и даёт прочувствовать, какое невероятное расстояние этот небольшой аппарат преодолел за годы жизни на Марсе, попутно занимаясь наукой:
Opportunity проехал 45,16 км, пока его не остановила пылевая буря планетарного масштаба — и произошло это, что весьма символично, в долине Персеверанс (Perseverance Valley).
18 февраля 2021 года Perseverance присоединился к уже работавшему на Красной планете марсоходу NASA Curiosity, доставив под своим «брюхом» вертолёт Ingenuity. И Curiosity, и Perseverance отказались от солнечных панелей в пользу радиоизотопного термоэлектрического генератора (РИТЭГ). Curiosity работает на Марсе с 2012 года.
Несмотря на почти десятилетнюю фору Curiosity, именно Perseverance первым побил рекорд Opportunity. Причин несколько — например, усиленные колёса, — но главный вклад внесло то, что Perseverance изначально создавался для автономной работы.
О том, как в JPL научили марсоход самостоятельно ездить с расстояния в 225 млн км и при этом не разбиться, рассказал сам Марк Маймоне — заместитель руководителя группы роботизированных операций Perseverance в Лаборатории реактивного движения NASA.
— Поговорим об автономности марсоходов на Марсе. Аппараты ведь умели ездить самостоятельно ещё до Perseverance?
Марк Маймоне: Да! У Sojourner (1997 год) уже было раннее подобие автономного поведения: для восприятия обстановки он проецировал на поверхность четыре лазерные полосы и по ним измерял высоту в 20 точках рельефа перед собой. Он мог объезжать крупные препятствия и даже протискиваться между двумя объектами. Это была настоящая система автономности — и это впечатляет, если вспомнить, что частота его процессора была меньше одного мегагерца. Автономность для Spirit и Opportunity разрабатывал я. При каждом проезде они снимали стереопары 256 × 256 пикселей, строили по ним геометрию рельефа и искали безопасный путь вперёд. Spirit в итоге проезжал самостоятельно 23% времени — что меня, честно говоря, поразило, ведь в этом режиме он двигался заметно медленнее. Но автономность помогла Spirit перемещаться на 50% быстрее, чем он смог бы иначе. Opportunity и Curiosity пользовались автономным вождением лишь около 5% времени. Perseverance — первый марсоход, который едет сам в 90% случаев, благодаря улучшенной системе автономности со вторым процессором и ПЛИС (FPGA), ускоряющей дополнительную обработку изображений.
— Каково это было — впервые позволить Perseverance ехать самостоятельно?
Маймоне: Perseverance — это кульминация десятилетий работы над автономностью марсоходов, поэтому видеть, как он с помощью системы AutoNav едет практически на полной скорости, до 120 метров в час, было невероятно.
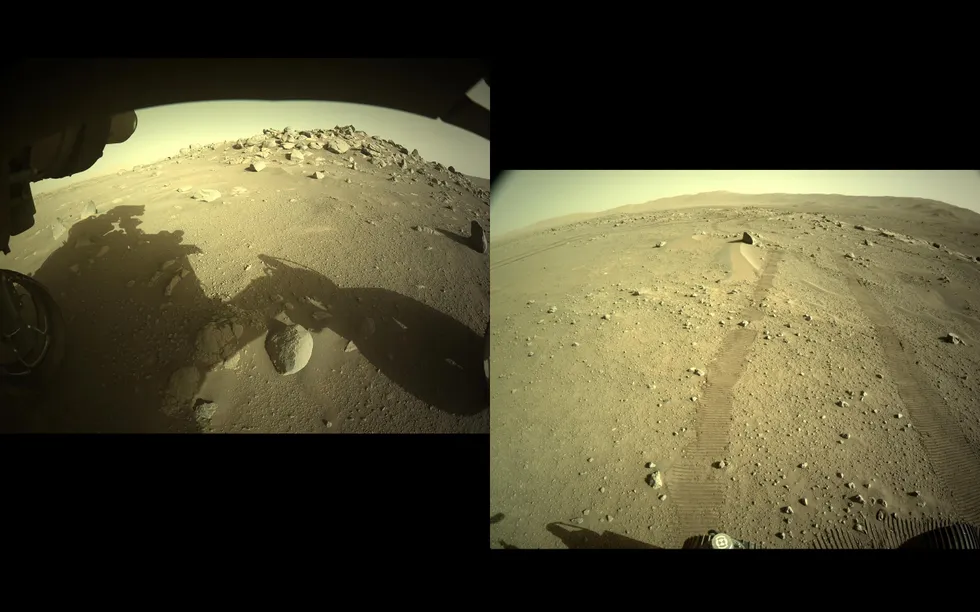 Эти два снимка камер обхода опасностей и навигации Perseverance показывают: слева — самый первый проезд в режиме AutoNav, когда марсоход автономно остановился перед грудой камней, справа — второй проезд, в котором он успешно объехал камень. Источник изображения — spectrum.ieee.org
— А где во всём этом процессе люди?
Маймоне: План, куда двигаться, задаёт научная команда, а дальше, уже на инженерной стороне, группа стратегического планирования маршрута прокладывает путь к этой цели, предполагая по снимкам с орбиты низкого разрешения, как будет выглядеть рельеф перед марсоходом. Каждый день тактическая операционная команда объединяет общий стратегический маршрут с научными задачами конкретного дня и выбирает реальный путь, по которому пойдёт аппарат.
Мы хотим, чтобы долгосрочным планированием по-прежнему занимались люди, потому что это экономит время. Например, мы усвоили: если видны песчаные участки с пересекающимися волнами или гребнями — не просто рябь, надутая ветром в одну сторону, а перекрёстная рябь в разных направлениях, — марсоход склонен увязать в таком грунте, поэтому мы указываем ему держаться от подобных мест подальше. Бортовая автономность измеряет лишь форму рельефа, но не его тип, так что привязанные к местности пометки ей очень помогают.
За годы работы накоплен опыт сопоставления снимков с орбиты со снимками самого марсохода и понимания того, как разные типы местности влияют на поездку. С нынешними орбитальными аппаратами у Марса иногда удаётся получать орбитальные снимки с разрешением 25 см. Этого всё ещё не вполне достаточно, чтобы разглядеть все препятствия: крупный камень может занимать на снимке всего один-два пикселя, и заметить его очень трудно. Именно поэтому автономность нужна самому марсоходу — но чем больше помощи ему дают на верхнем уровне, тем быстрее достигаются цели и тем меньше риск задержек.
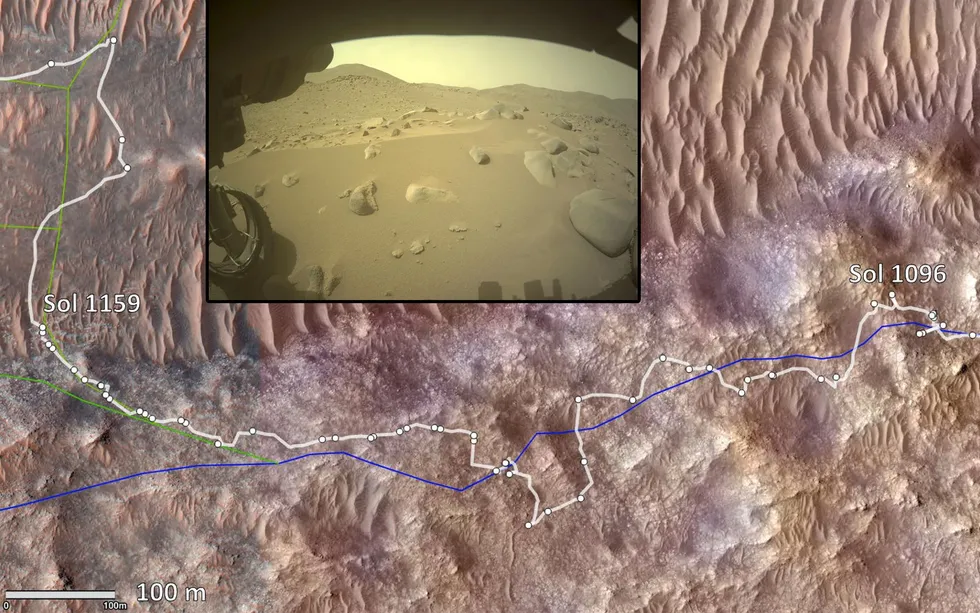 Орбитальный вид участка сложного марсианского рельефа, который Perseverance не смог пройти автономно. Синяя линия — маршрут, рассчитанный людьми-планировщиками, белая — путь, реально пройденный марсоходом. На врезке — снимок камеры обхода опасностей: каменистая, песчаная и наклонная поверхность. Источник изображения — spectrum.ieee.org
— Что происходит, когда система автономности Perseverance даёт сбой?
Маймоне: Около двух месяцев в более сложном рельефе мы вообще не пользовались автономностью, пока донастраивали систему и писали новое ПО для этой незнакомой прежде местности. Часть изменений была относительно быстрой, а часть потребовала месяцев исследований. Например, один из параметров — максимальная крутизна склона, на который роботу разрешено забираться, ведь на крутых склонах есть риск, что марсоход начнёт сползать вбок.
Мы сели внутри кратера Езеро, который оказался очень плоским, поэтому первые три года почти всё движение шло по склонам крутизной менее 14 градусов. Когда мы наконец решили покинуть кратер, то начали встречать другой рельеф — с бо́льшими уклонами и большей плотностью камней, — и накопленный опыт позволил перенастроить параметры так, чтобы марсоход мог проходить и эти более трудные участки со склонами до 24 градусов.
Автономность марсоходов в эпоху ИИ
— В конце прошлого года вы доверили ИИ Claude от компании Anthropic проложить для Perseverance маршрут длиной 400 метров. Как всё прошло?
Маймоне: Мы дали ИИ изучить орбитальные снимки и наметить для нас путь, и этот путь стал отправной точкой планирования операций марсохода на тот день. Обычно стартовый маршрут предлагает команда планировщиков-людей, но в этот раз его сгенерировал ИИ. Люди по-прежнему оставались в контуре принятия решений: команда проверила маршрут и внесла пару корректировок. ИИ дал нам надёжную отправную точку и позволил быстро продвинуться вперёд, ведь проверить готовый путь гораздо проще, чем прокладывать его с нуля.
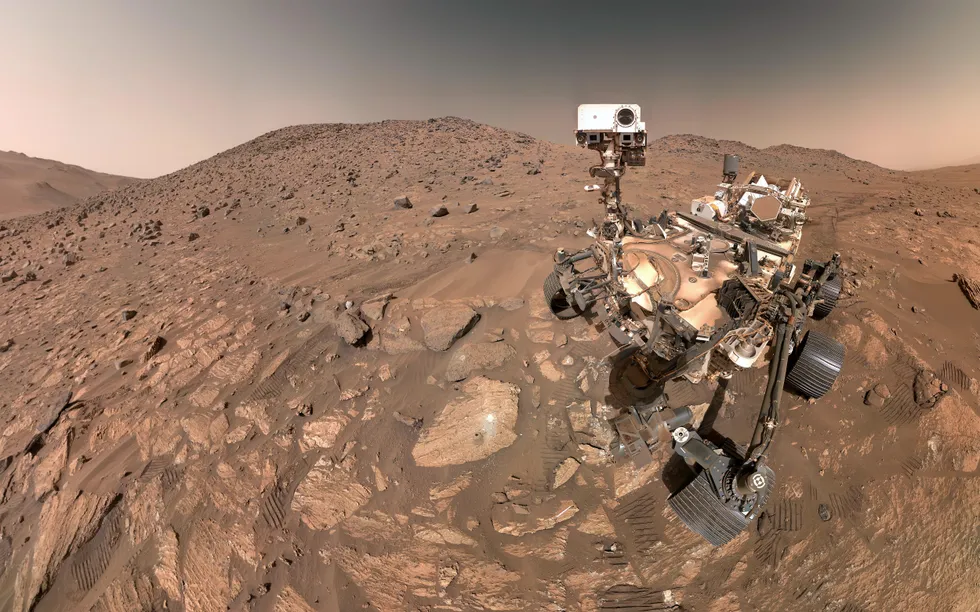 Селфи марсохода NASA Perseverance, сделанное 23 июля 2024 года. Снимок собран из 62 кадров камеры WATSON на конце роботизированной руки марсохода. Источник изображения — spectrum.ieee.org
— Как вы думаете, останутся ли люди необходимой частью управления марсоходами, или следующее поколение аппаратов сможет неделями работать без участия человека?
Маймоне: Одна из причин, мешавших нам ездить автономно на очень большие расстояния, в том, что по мере движения марсоход накапливает неопределённость в оценке собственного положения. Когда она растёт, нам приходится держаться дальше от участков, которые планировщики пометили как потенциально опасные, — так называемых «зон запрета» (keep-out zones). Иногда неопределённость становится настолько большой, что марсоход вообще не может проложить безопасный путь: зоны запрета, растущие вместе с неопределённостью, становятся слишком обширными.
Теперь у Perseverance появилась новая возможность — глобальная локализация на Марсе (Mars Global Localization). С этой технологией, способной уменьшать неопределённость, мы теоретически можем ехать столько, на сколько хватит ресурсов, чтобы безопасно двигаться, опираясь на свои карты и зоны запрета.
Но чтобы по-настоящему вести миссию неделями, нужно не только проезжать большие расстояния, но и автономно выполнять научные операции. У нас есть люди, которые как раз занимаются автоматизацией научной работы: обработкой изображений прямо на борту марсохода, чтобы лучше понимать, что вокруг и на чём стоит сосредоточить приборы. Так что, похоже, мы подходим к моменту, когда сможем обеспечить длительную автономную работу. Эволюция была медленной, но сейчас у нас отличные возможности и хорошее понимание того, что нужно, чтобы всё работало как надо.
— Как человек, причастный ко всем этим марсоходам — включая тот, что застрял, — вы в принципе доверяете Perseverance автономную работу?
Маймоне: Доверяю. Мы написали ПО, протестировали его, прогнали миллионы симуляций и много работали в поле на самых разных испытательных площадках. Пока что оно ни разу нас не подвело. Мы с нетерпением ждём новых, ещё более внушительных рекордов.