Насекомые давно служат источником вдохновения для робототехников. Они маленькие, ловкие и способны протиснуться туда, куда человеку не добраться. Такие роботы полезны при исследовании космоса, осмотре промышленного оборудования и даже в поисково-спасательных операциях. Для некоторых задач учёные превращают в киборгов настоящих насекомых, что вызывает этические вопросы, поэтому порой роботов-жуков собирают с нуля.
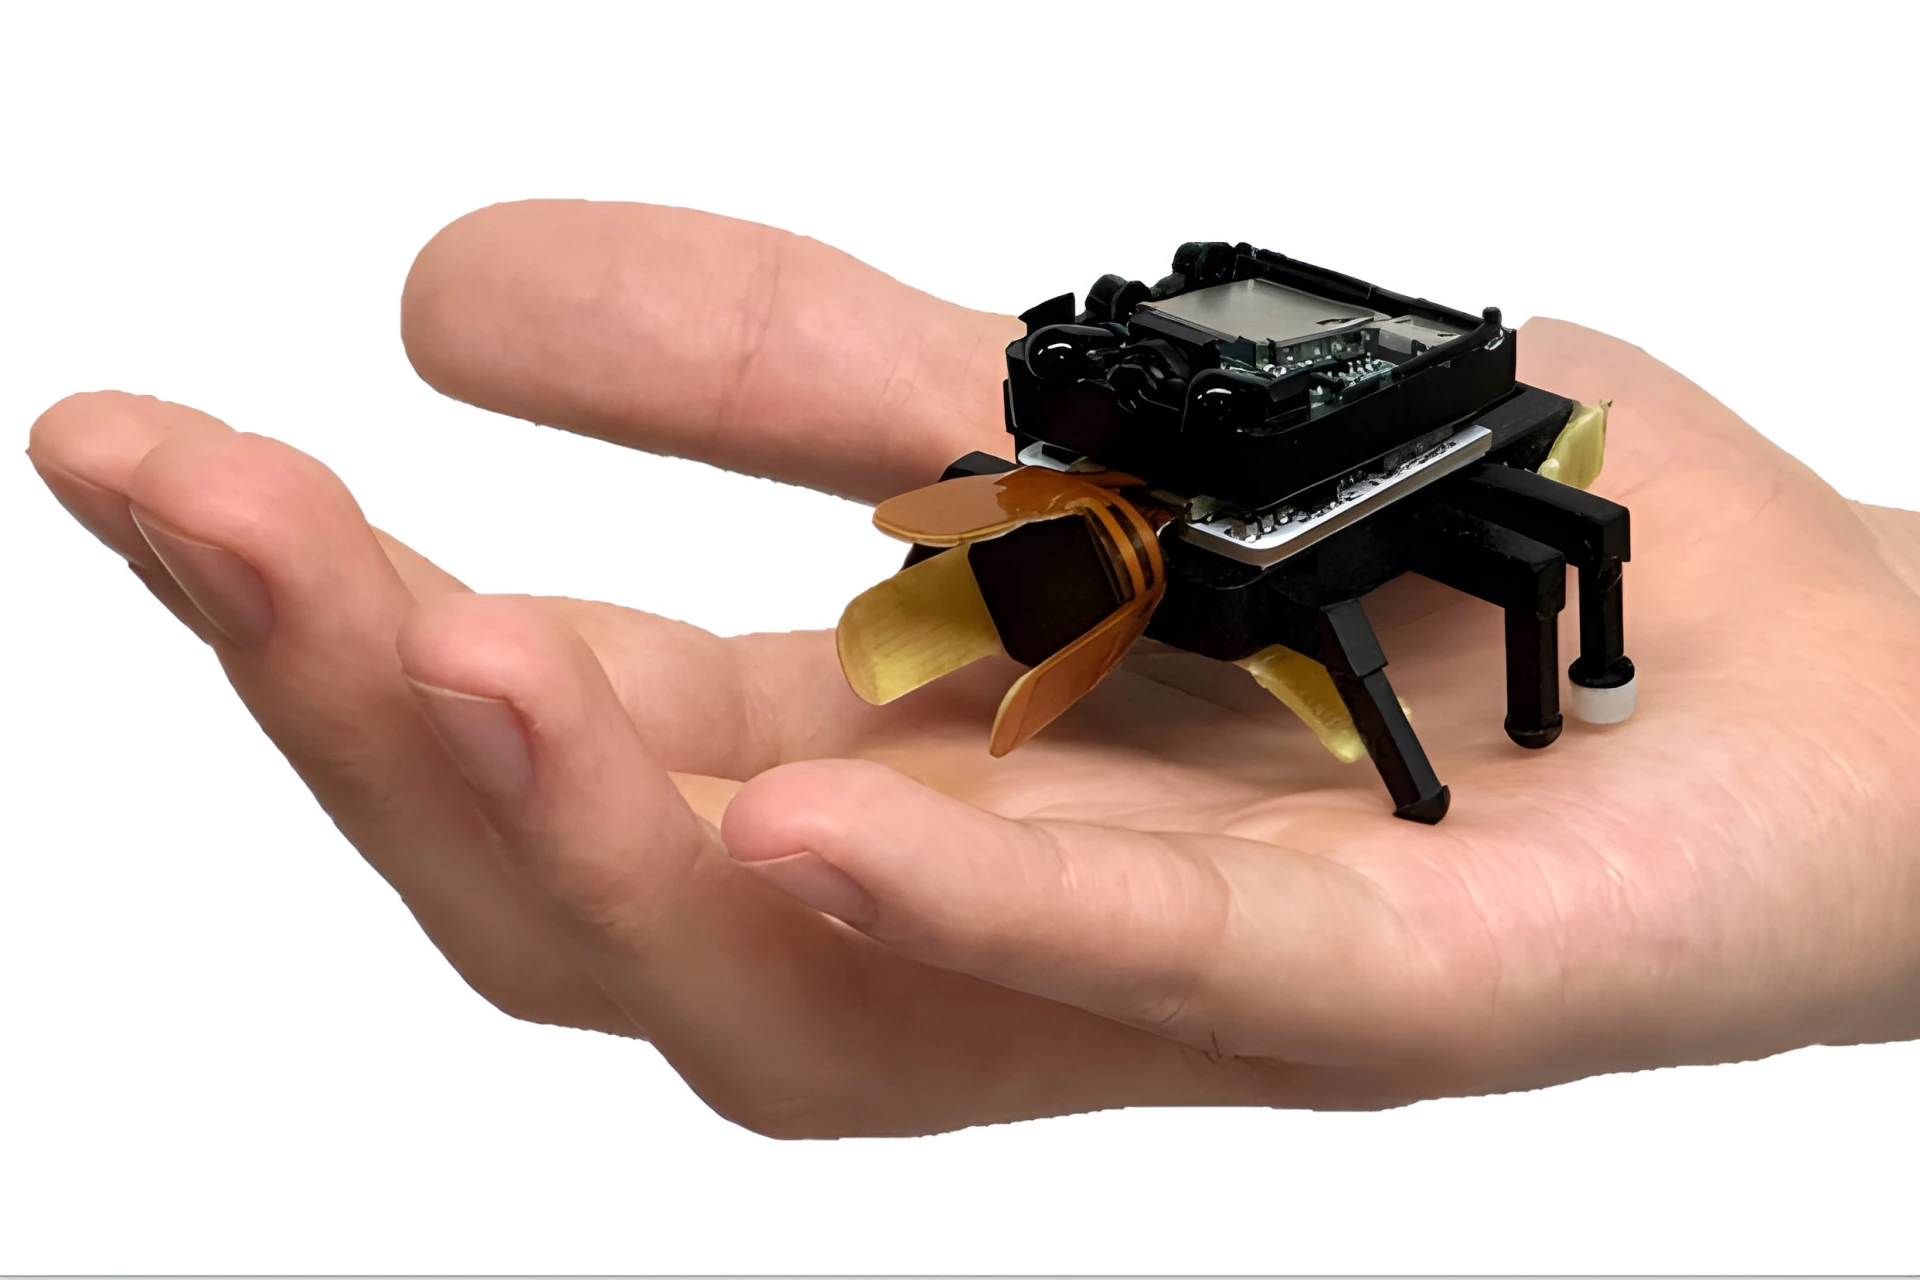 BeetleBot может пригодиться для осмотра узких мест, куда трудно добраться человеку, и для подъёма мелких предметов
Команда из Корейского передового института науки и технологий (KAIST) работает над новым роботом BeetleBot, и его внешний вид — далеко не самое интересное в нём.
При проектировании исследователи ориентировались на реального жука Mecynorrhina torquata — одно из крупнейших насекомых в мире, которое обитает в Конго, Камеруне и Уганде. Учёные изучили, как расположены мышцы и суставы его ног и как они работают во время движения, а затем перенесли эти принципы на своего робота.
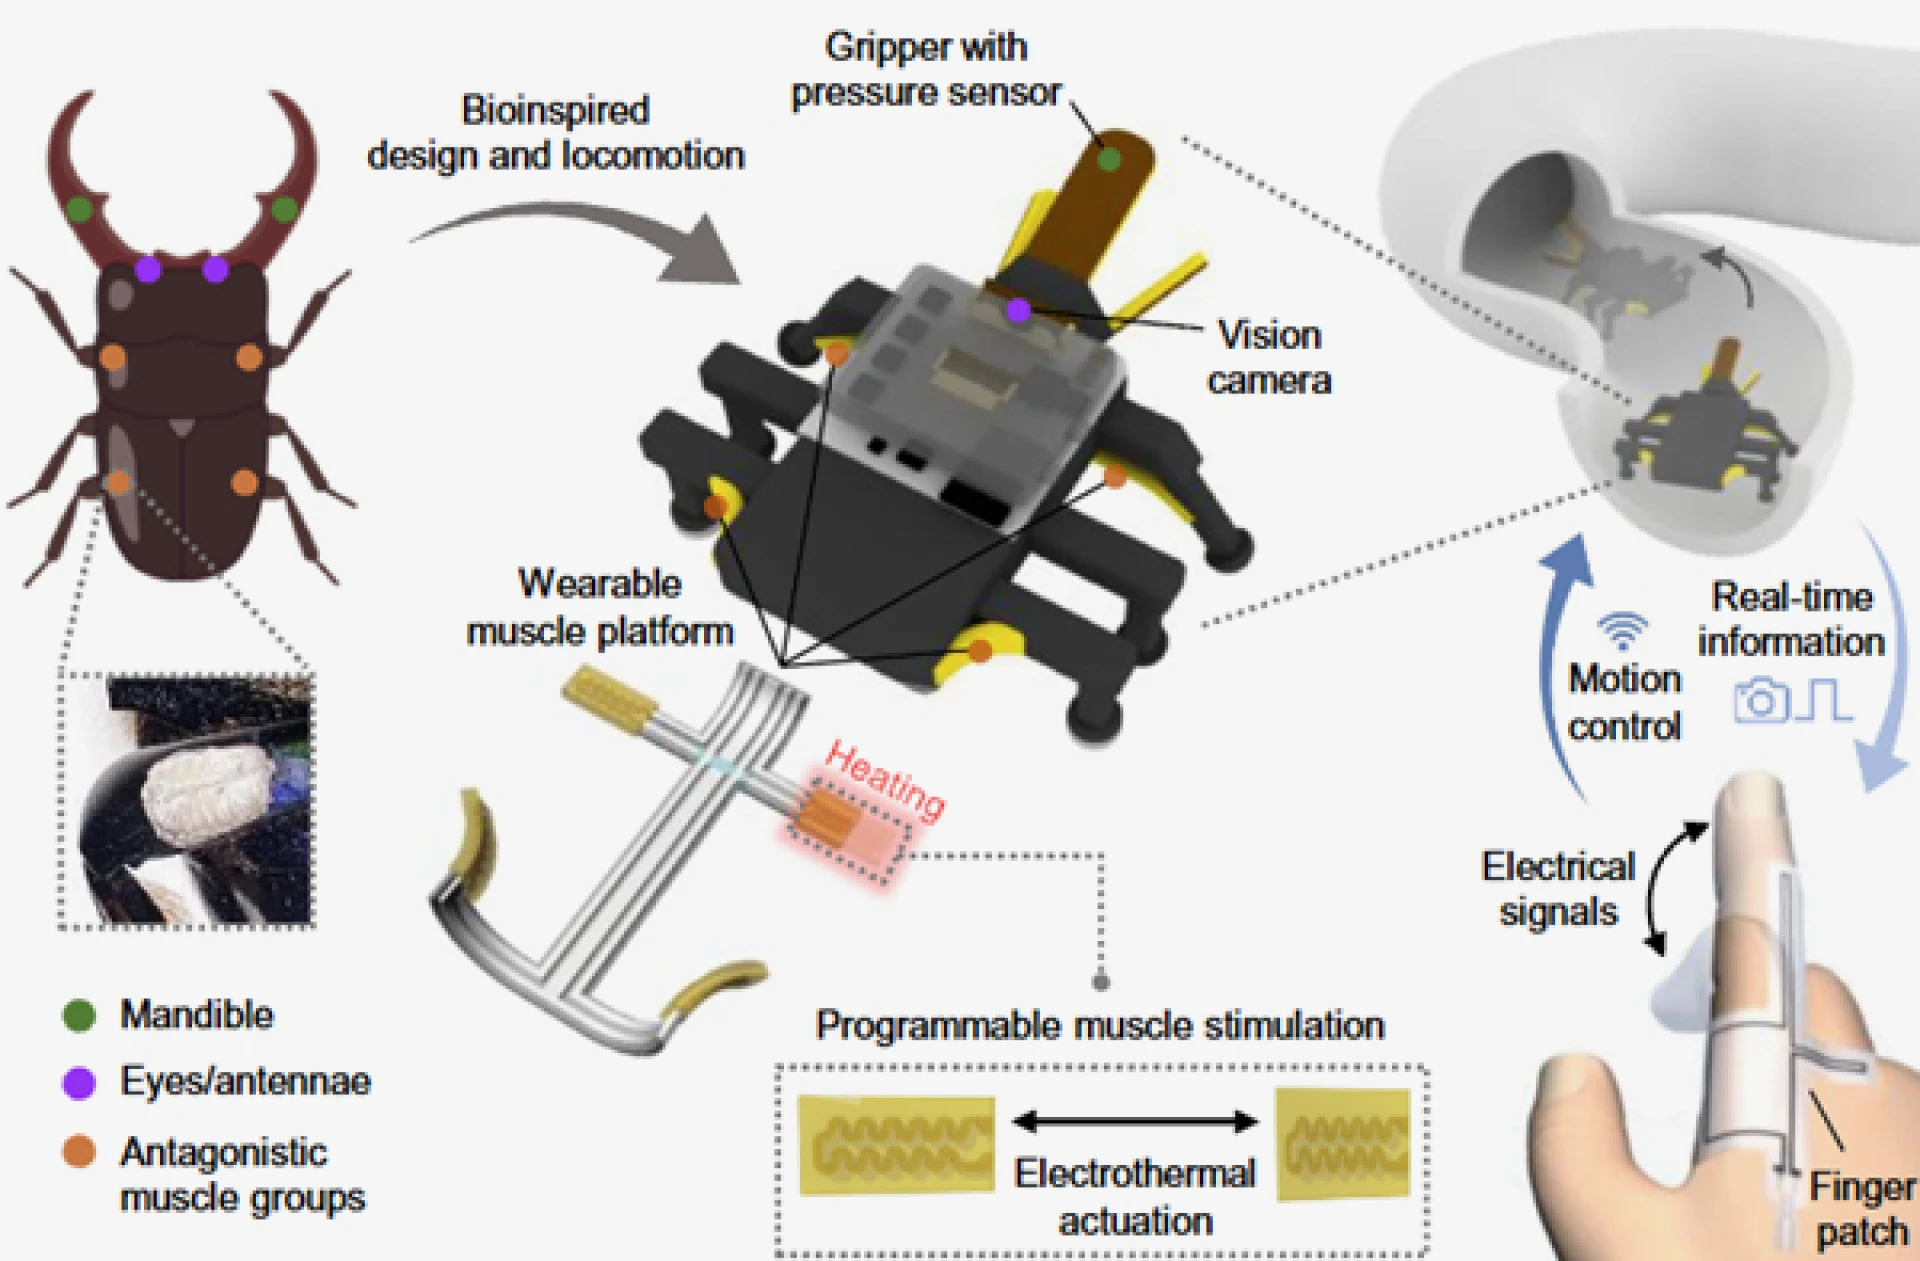 Основные компоненты BeetleBot
Мышцы, которым нужен нагрев
Искусственные мышцы BeetleBot напечатаны на 3D-принтере из жидкокристаллического эластомера (LCE). Особенность этого материала в том, что при нагреве он сокращается и укорачивается на 45%, а при остывании возвращается к исходной форме. Так достигается естественное, «мышечное» движение робота.
Механизм нагрева довольно любопытен: чтобы сократиться, LCE-мышцам нужно достичь 110 °C. Тепло возникает при пропускании электрического тока через провода, встроенные в сами мышцы. Греть приходится только мышцы, а не всего робота, но даже так для этого требуется немало энергии. Именно это сейчас остаётся одной из главных проблем проекта.
Управление одним пальцем
Конечно, роботу нужен и оператор. Для этого исследователи разработали гибкий сенсорный пластырь, который надевается на палец. Когда палец сгибается, пластырь растягивается, а вместе с этим меняется его электрическое сопротивление. Система управления довольно простая и знает всего четыре команды: двигаться вперёд, повернуть налево, повернуть направо и захватить предмет.
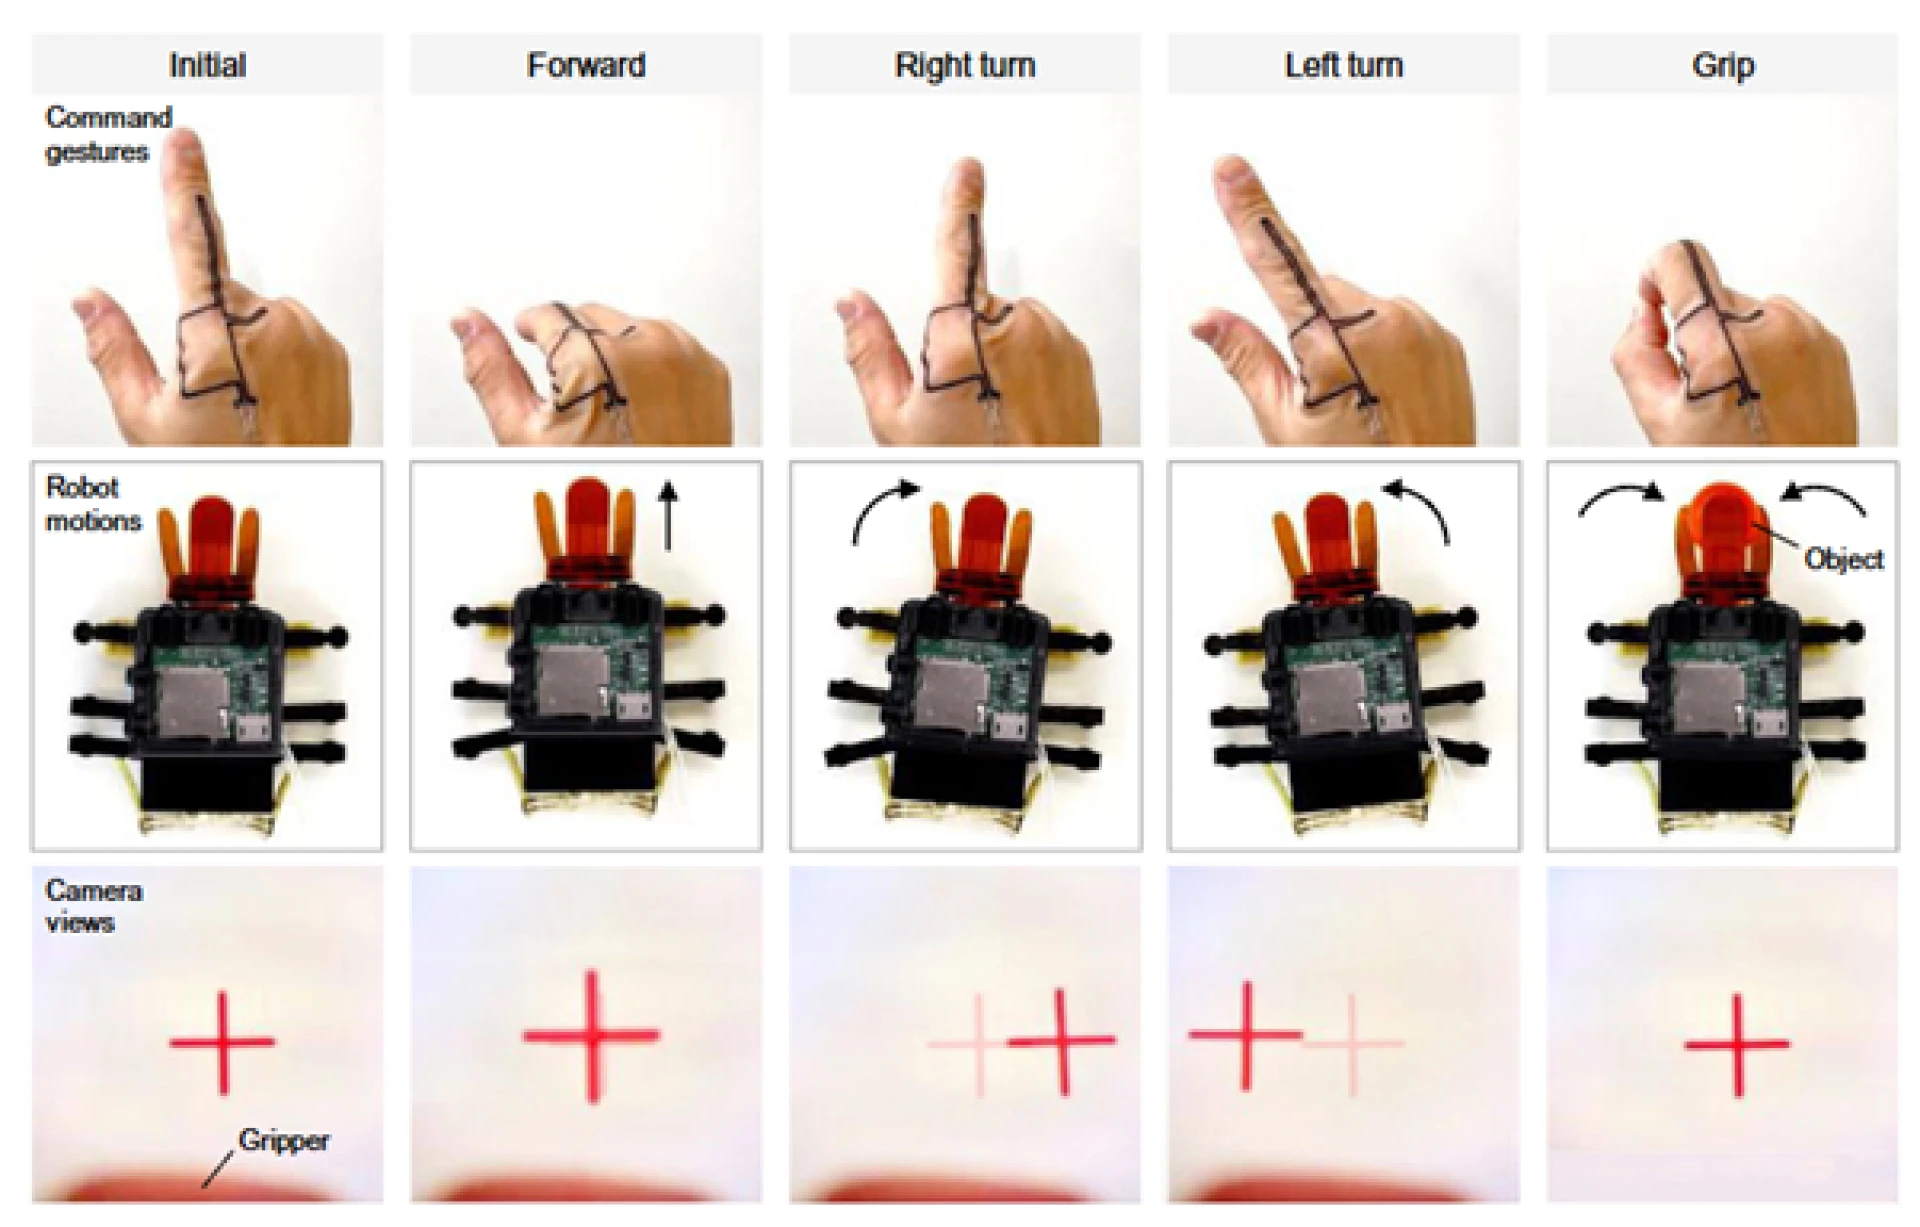 Жесты пальца, которыми подаются команды BeetleBot
Не менее интересен и захват. Он вдохновлён жвалами жуков — челюстеподобными ротовыми органами, которыми насекомые хватают и удерживают добычу. В захвате BeetleBot те же искусственные LCE-мышцы, что и в ногах, а также датчик давления. Когда мышцы сокращаются, захват смыкается вокруг предмета, а датчики помогают определить силу сжатия. Кроме того, на роботе установлена камера, благодаря которой реализована так называемая двусторонняя обратная связь — именно ею исследователи особенно гордятся.
Профессор Инхо Ким из Университета Сонкюнкван, первый автор исследования, объясняет: «Ключевая особенность этой работы — двусторонняя обратная связь, которая связывает информацию, воспринимаемую роботом, со следующим действием пользователя».
Иными словами, робот и оператор постоянно обмениваются информацией. Робот в реальном времени передаёт человеку изображение с камеры, человек отвечает определённым жестом, робот выполняет команду и сразу присылает новую обратную связь.
В лабораторных испытаниях BeetleBot смог проходить повороты, добираться до предмета, захватывать его и переносить в другое место. В дальнейшем команда намерена повысить скорость реакции и энергоэффективность робота, а со временем превратить BeetleBot в полностью мягкотелого робота, пригодного для самых разных сред.
Источник: KAIST.