Кисть на конце руки — привычная данность для большинства людей, но что если роботам вовсе не обязательно играть по тем же правилам? Исследователи из ETH Zurich превратили серийную роботизированную кисть в полностью автономного робота, который ходит на кончиках пальцев и теми же пальцами манипулирует окружающими предметами.
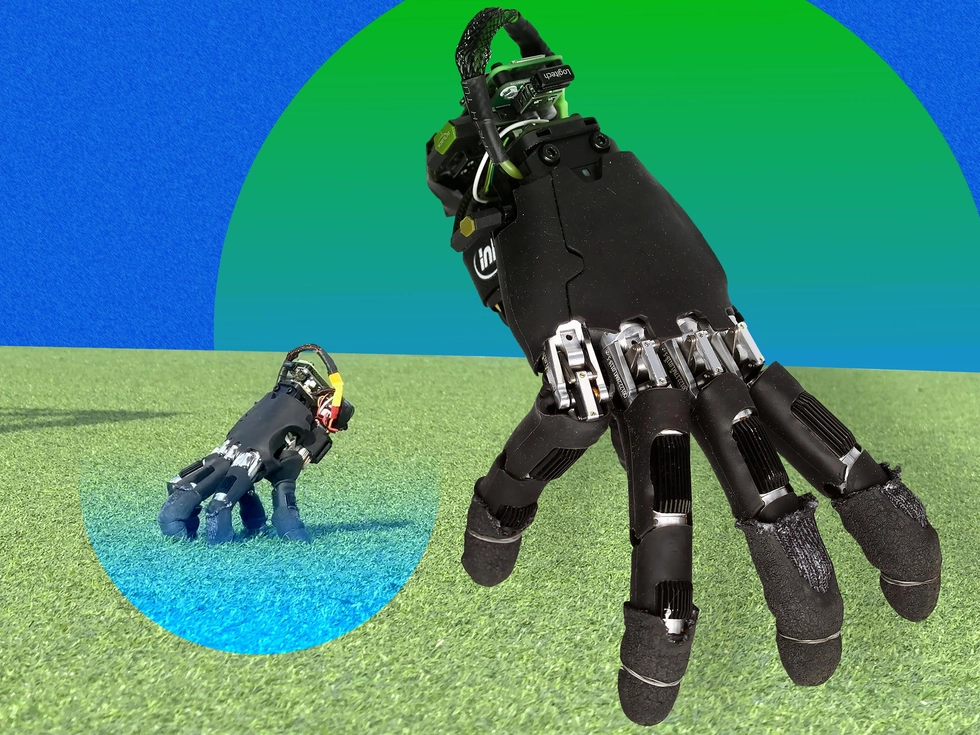 Немного доработок и обучения — и серийная роботизированная кисть превращается в самостоятельного мобильного робота. Источник изображения — spectrum.ieee.org
Помимо того что это идеальный аксессуар на Хэллоуин для тех, кто собрался нарядиться в стиле семейки Аддамс — с их знаменитой отрубленной ходячей кистью по прозвищу Вещь, — такая рука, по словам исследователей, могла бы управлять органами управления и работать с предметами там, куда обычному роботизированному манипулятору не дотянуться.
Проект возглавил Amirhossein Kazemipour, аспирант лаборатории мягкой робототехники (Soft Robotics Lab) в ETH Zurich. По его мнению, подобная кисть может пригодиться в тонких ремонтных работах на производстве или в поисково-спасательных операциях, где робот мог бы отсоединять кисть и обследовать тесные пространства, недоступные для остального корпуса. В более широком смысле, считает он, это шаг к новому подходу в робототехнике, где части тела не привязаны к единственной роли.
«Мне хотелось понять, как много способна сделать роботизированная кисть без остального робота, — рассказал Kazemipour изданию IEEE Spectrum. — Вместо традиционного взгляда на части робота — что если использовать их для задач, для которых они изначально не предназначены?»
Это не первая попытка заставить роботизированную кисть ходить, но прежние работы, как правило, опирались на специально спроектированные кисти. Команда ETH вместо этого взяла серийное оборудование компании Wuji Technology и дополнила его 80-граммовым «рюкзаком» с батареей, инерциальным измерительным модулем (IMU) и платой Raspberry Pi Zero. По словам Kazemipour, коммерческую кисть выбрали, чтобы не жертвовать её манипуляционными возможностями, — а это породило серьёзные сложности, ведь форма кисти оптимизирована под хват, а не под ползание.
Как научить кисть ходить
Чтобы обучить кисть ходьбе, исследователи натренировали модель в симуляции с помощью обучения с подкреплением — подхода, при котором модель осваивает навыки через множество итераций проб и ошибок, получая вознаграждение за приближение к нужному поведению и штрафы за отклонение от него. Но необычная геометрия кисти, отмечает Kazemipour, не позволила просто переиспользовать методы обучения других шагающих роботов. Стандартные четвероногие и двуногие аппараты, как правило, симметричны относительно левой и правой сторон, что упрощает ходьбу и удержание равновесия. Кисть же совершенно несимметрична: пальцы разной длины и противопоставленный большой палец.
Помимо вознаграждений за движение с нужной скоростью в нужном направлении и штрафов за раскачивание и рывки, команда придумала оригинальный способ удерживать кисть в ползущей стойке во время симуляции. Чтобы учесть разную длину пальцев, каждому из них задали собственное целевое положение относительно ладони — там, где он естественно оказывается в позе ползания. Затем пальцы штрафовали за слишком большое отклонение от этой точки, создав так называемые виртуальные пружины, возвращающие пальцы в ползущую стойку. Принципиально, что штрафы за движение пальцев вперёд и назад заметно меньше, чем за движение вбок, поэтому шаги в нужном направлении обходятся кисти очень дёшево по сравнению с получаемым вознаграждением.
Отдельные модели команда обучила и другим навыкам: подниматься после падения, нажимать клавиши на клавиатуре и толкать предметы к цели. Все четыре модели умещаются в бортовом компьютере, и контроллер при необходимости переключается между ними. В реальных испытаниях кисть проползла по 14 различным поверхностям, включая гладкие полы, металлические решётки, траву и гравий. Другие опыты подтвердили, что она умеет поворачивать и вправо, и влево, а средняя скорость составила 9 см/с. Подняться после падения кисти удавалось в 21 из 25 попыток. А получая видеопоток с камеры сверху, она даже сумела 15 раз подряд автономно подтолкнуть 41-граммовый кубик к целям на расстоянии до 40 см.
«Больше всего в этой работе меня привлекает то, что одни и те же пальцы могут и перемещать кисть, и удерживать её вес, и взаимодействовать с окружением», — отмечает Masahiko Inami, профессор Токийского университета, чья группа разрабатывала шагающих роботов в форме кисти. Он согласен, что мобильная кисть может пригодиться для доступа в тесные пространства и управления тем, до чего не дотянуться целой рукой, хотя для практического применения понадобятся бортовое восприятие и более надёжная навигация. Хидеки Симобаяси (Hideki Shimobayashi), аспирант лаборатории Inami, добавляет, что ходьба нагружает кисть совсем иначе, чем хват, поэтому вызовом может стать долговечность.
Тем не менее Matei Ciocarlie, доцент кафедры машиностроения Колумбийского университета, называет это «классным результатом», который показывает, что роботизированные кисти не обязаны ограничиваться возможностями своих человеческих прообразов. «Можно представить себе совершенно новый класс мобильных манипуляторов, одновременно ловких, способных преодолевать сложный рельеф и перемещать грузы, сопоставимые по размеру с ними самими», — говорит он.
Свою работу Kazemipour рассматривает как часть долгосрочного видения роботов, собранных из частей, не привязанных ни к единственной задаче, ни даже к единой компоновке тела, — он называет это автономными модульными воплощениями. «Части тела робота не должны быть навсегда закреплены за одной функцией, — говорит он. — Они могут динамически переходить между ролями — быть компонентами одной системы-воплощения и самостоятельными агентами — в зависимости от задачи».