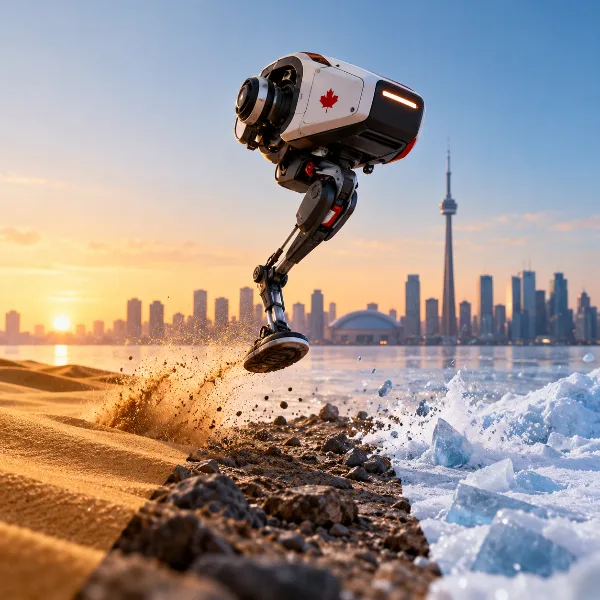
Что получится, если скрестить попрыгунчик-пого, квадрокоптер и инженерную смекалку студентов? В Университете Торонто собрали именно такой гибрид — одноногого прыгающего робота. Чтобы удерживать равновесие на любой поверхности, от рыхлого песка до твёрдого льда, он опирается на шипованную поворотную «стопу», подпружиненную чем-то вроде эластичных лент.
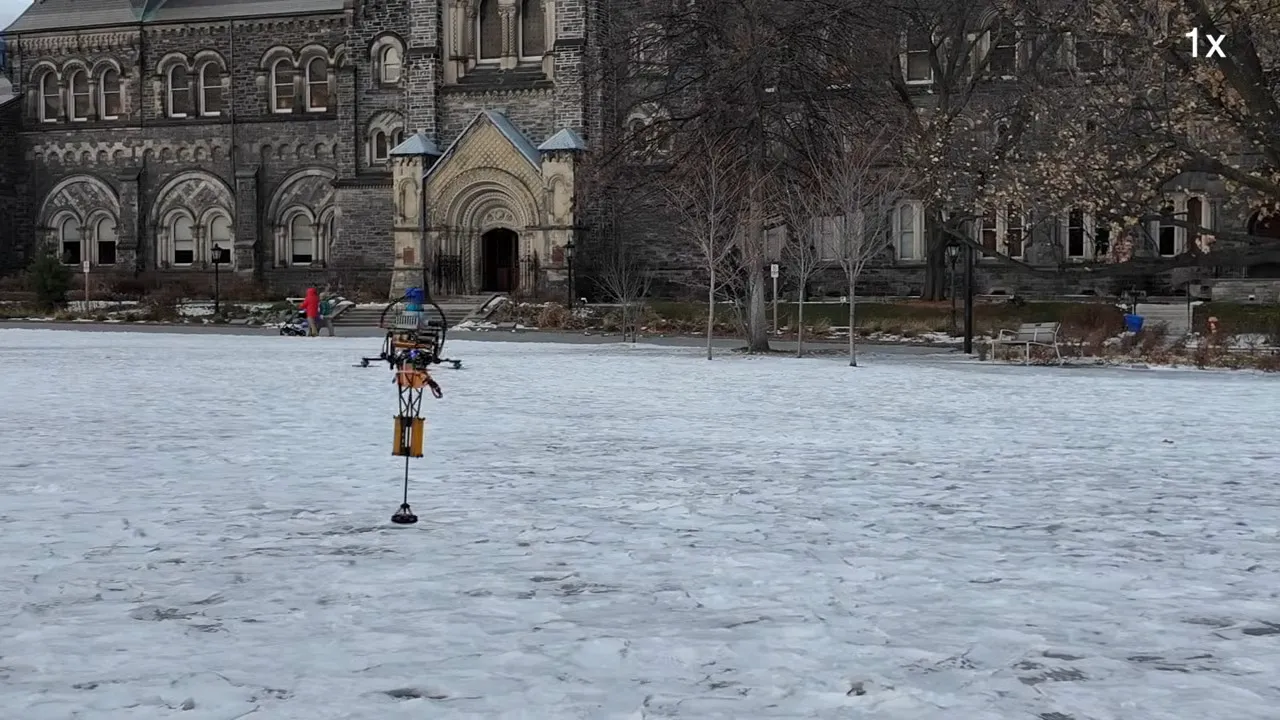
Концепция любопытная. Энергию для движения даёт тяга четырёх пропеллеров, как у квадрокоптера, а вот характерные прыжки обеспечивает уже подпружиненная одиночная «нога» — своеобразное шасси в духе пого-стика.
В ранних версиях на конце ноги стоял простой шип, но он подводил робота самым курьёзным образом — это хорошо видно на видео ниже. Стоило заменить шип на полноценную стопу с цепким покрытием и возможностью поворачиваться под рельеф, как устройство заработало куда стабильнее.
Теперь аппарат уверенно перепрыгивает препятствия и не рискует поскользнуться на случайной наледи. Сами по себе одноногие роботы — не новинка: одни передвигаются только с помощью ноги, другие дополняют её крыльями.
Однако именно этот необычный «квадрокоптер на ноге» первым из подобных конструкций решился бросить вызов настоящей канадской зиме и работать на скользких, заснеженных поверхностях под открытым небом.